Muto RS: un hexápodo para conectar marchas y navegación con ROS 2
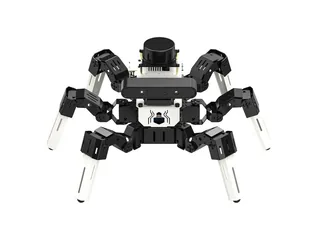
Muto RS reúne seis patas, dieciocho servos de bus y sensores de percepción. Su interés está en coordinar la locomoción con el cálculo de posición.
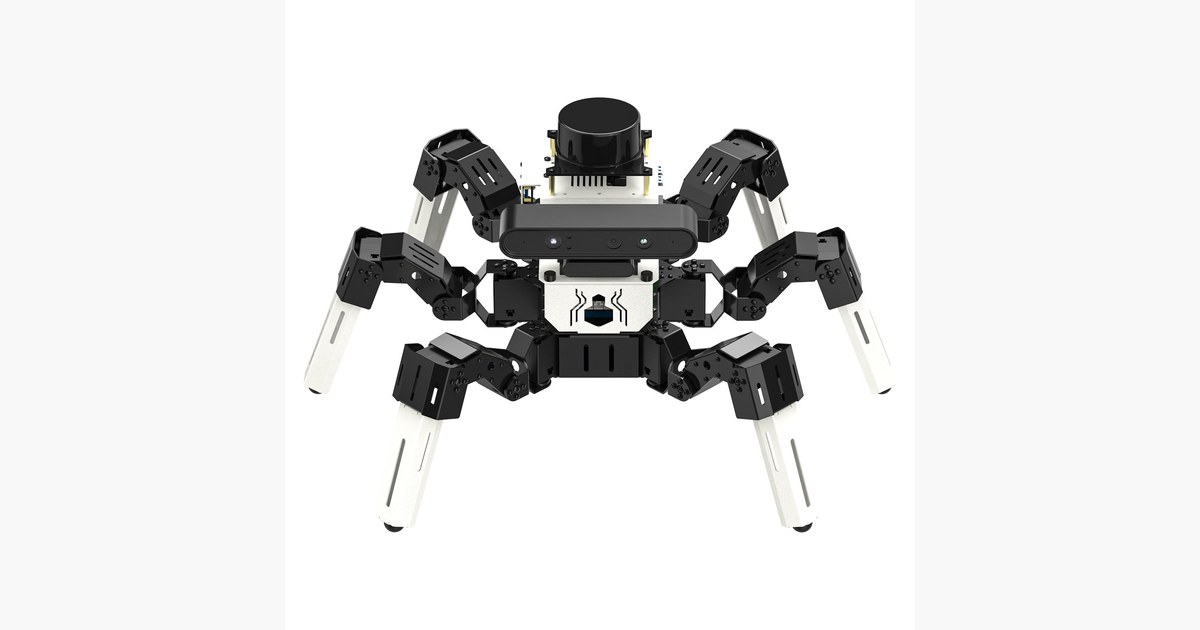
Un robot de ruedas puede estimar su desplazamiento observando cómo giran los motores. Con seis patas, las fases de apoyo y el contacto con el suelo añaden otras preguntas. Muto RS de Yahboom combina una estructura hexápoda con Raspberry Pi y ROS 2 para explorar esa unión entre marcha y navegación.
La descripción del robot incluye dieciocho servos de bus, chasis de aluminio, cámara de profundidad, lidar y módulo de voz. La programación anunciada utiliza Python 3 y cinemática inversa, con visualización en RViz y ejercicios de navegación. La fuerza que se atribuye comercialmente a los servos no debe confundirse con una carga transportable del robot: la página no establece esa equivalencia.
Dos problemas que conviene resolver por separado
El primero es obtener una postura y una marcha coherentes. El segundo, comprobar que los sensores permiten localizar la base. Durante la puesta a punto, un robot que camina no tiene necesariamente una estimación de posición útil para llegar a un destino.
Como punto de comparación, Big Hexapod de Freenove plantea montaje y programación en Python sobre Raspberry Pi. Muto RS añade una propuesta explícita de ROS 2 y percepción. La elección depende de si se quiere empezar por ensamblaje y movimiento o trabajar después con una cadena de navegación más amplia.
Una práctica útil registra una marcha corta en la misma superficie y compara desplazamiento observado y estimado. Cambiar a la vez marcha, iluminación y suelo complica el diagnóstico; repetir condiciones permite discutir qué datos explican el error.
Yahboom anuncia además coordinación entre robots y distintos modos de control. Son proyectos que requieren configuración, no efectos que aparezcan por tener varios aparatos encendidos. Para un aula avanzada, el atractivo está en ver qué hace falta entre ordenar un destino y sostener físicamente cada paso.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.