nanosaur: un robot de mesa para aprender ROS 2 y visión con Jetson
nanosaur es un robot imprimible en 3D que permite aprender ROS 2 con NVIDIA Jetson. Revisamos el montaje, las licencias y el desarrollo de percepción y movimiento.
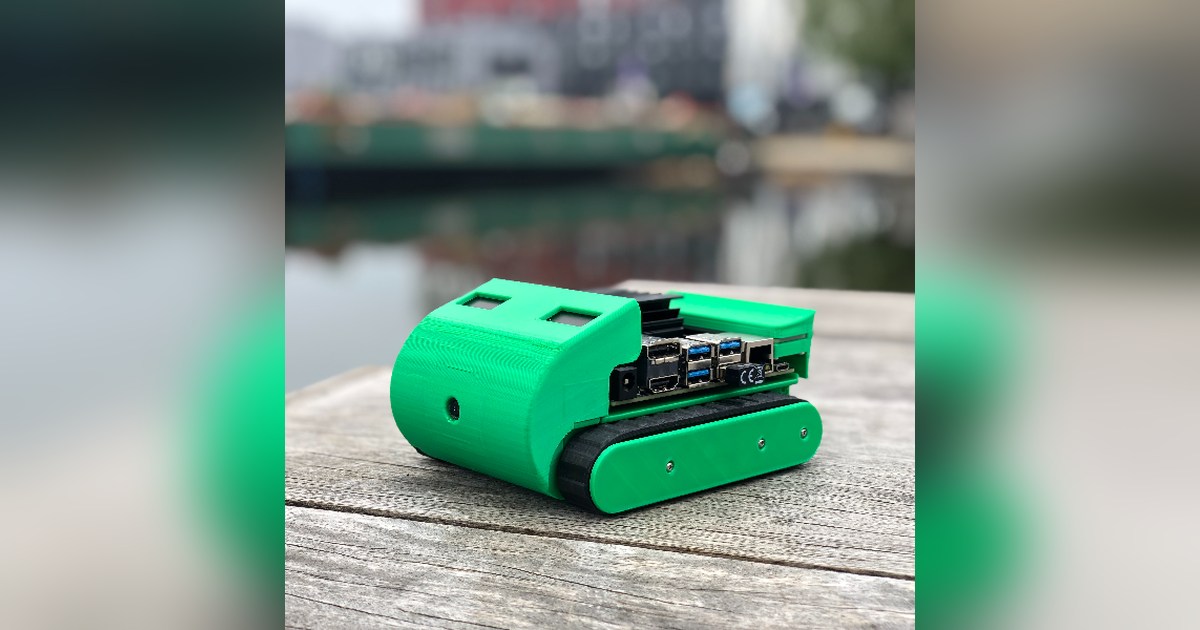
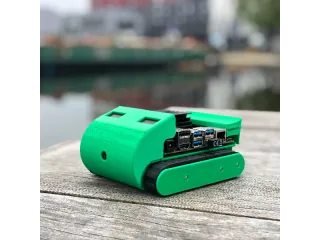
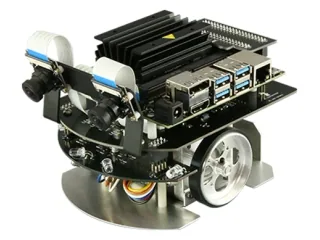
nanosaur lleva una cámara, ruedas y un ordenador NVIDIA Jetson a una plataforma pequeña que puede recorrer una mesa. El proyecto de Raffaello Bonghi ofrece piezas imprimibles y software para aprender cómo se conectan percepción, control y movimiento en un robot físico.
Su interés docente está en poder seguir esa cadena completa. Una detección visual debe convertirse en una decisión, y esa decisión en una orden a los motores. Cada fase puede observarse y probarse por separado antes de dejar que el robot se desplace cerca del borde de la mesa.
Construir y programar son dos trabajos
El proyecto oficial propone un diseño imprimible en 3D. Eso requiere disponer de la electrónica compatible, fabricar las piezas y preparar alimentación, cámara y cableado. La pequeña carcasa no convierte el montaje en un juguete listo para cualquier usuario.
El repositorio mantenido por su autor organiza paquetes de ROS 2 e integración con Isaac ROS, además de imágenes Docker y simulación. La rama de la versión 2.0 documenta ROS 2 Humble y versiones concretas del entorno NVIDIA. Antes de instalar conviene comprobar esa combinación y el Jetson empleado, evitando mezclar instrucciones de distintas generaciones.
También hay una diferencia de licencias: el código del repositorio se ofrece bajo MIT, mientras las mallas STL incluidas tienen condiciones Creative Commons con atribución, uso no comercial y compartir igual. Tener código abierto no implica que cualquier elemento pueda reutilizarse comercialmente.
Para un taller, una progresión útil empieza con vídeo y diagnóstico, sigue con movimiento lento y acaba con una conducta visual sencilla. Así se puede distinguir un fallo de cámara de otro de control, sin atribuir al algoritmo problemas del montaje.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.