OpenMANIPULATOR-X: estudiar cómo un brazo alcanza una posición
El brazo abierto de ROBOTIS combina cuatro articulaciones y pinza. El alcance físico y la planificación de movimientos son partes diferentes del proyecto.
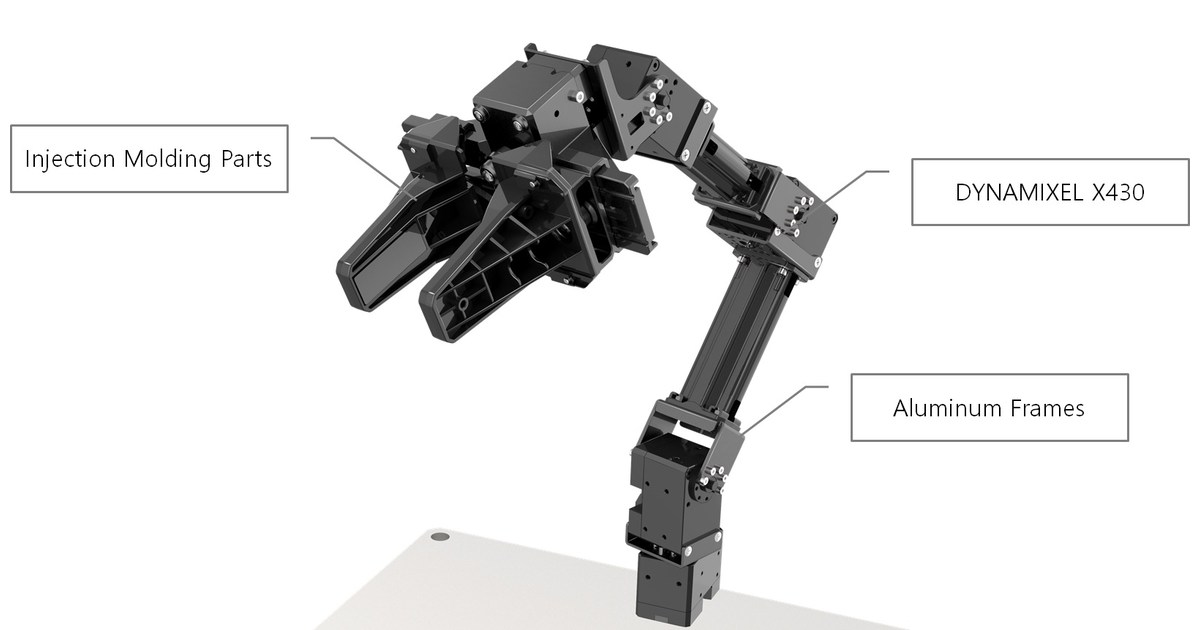
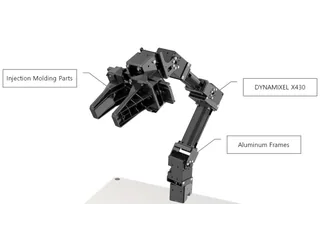
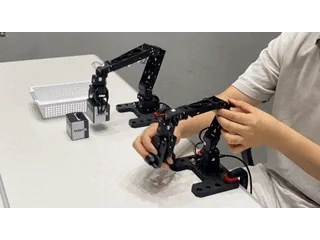
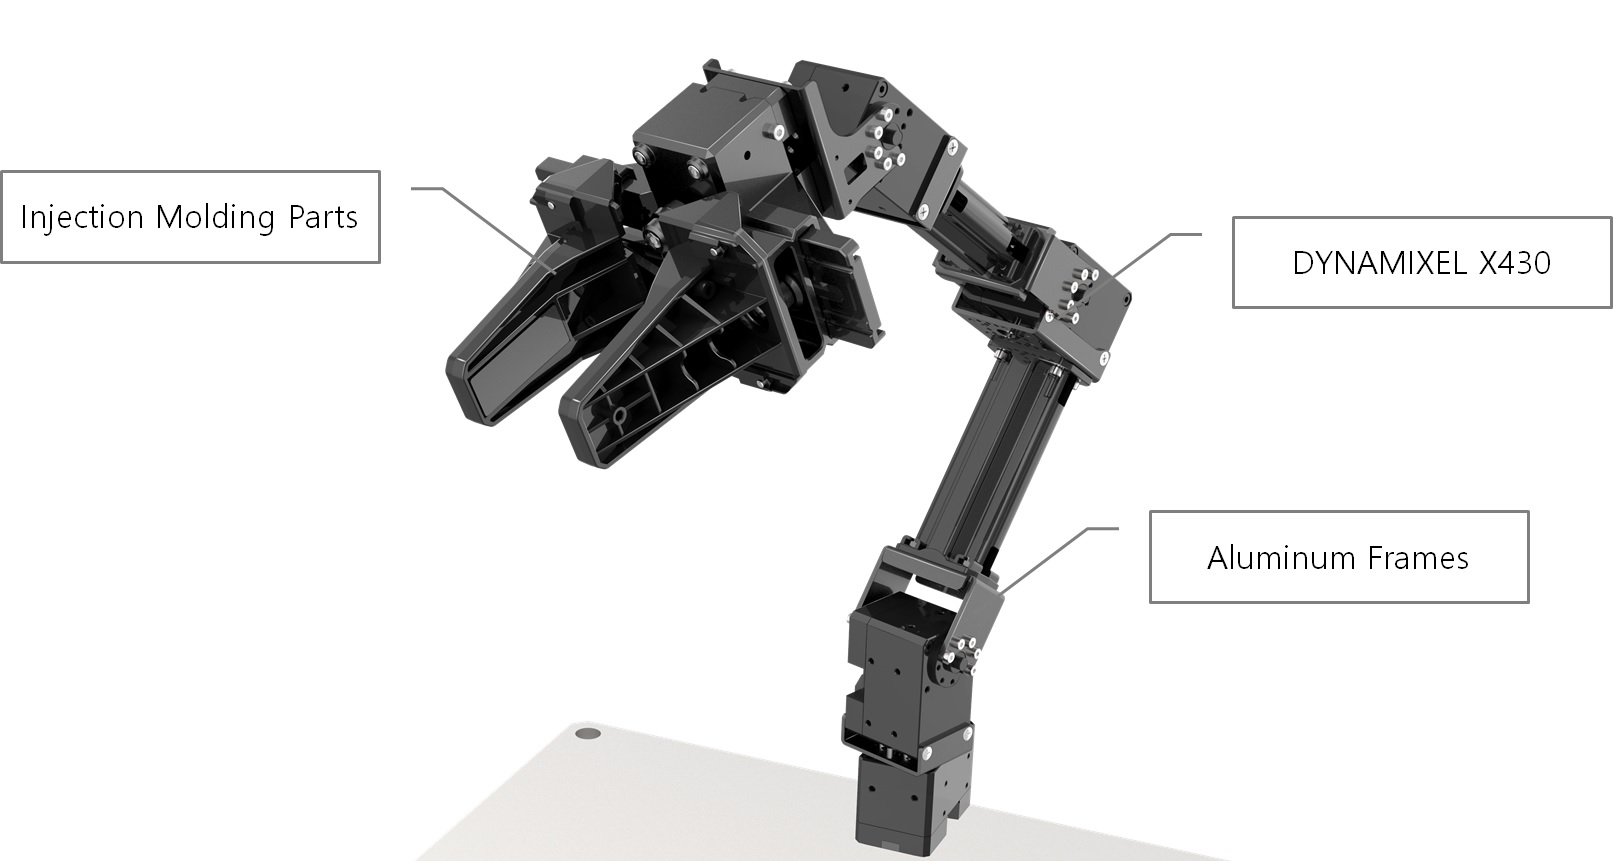
OpenMANIPULATOR-X permite estudiar la relación entre los ángulos de un brazo y la posición de su pinza. ROBOTIS ofrece una estructura abierta basada en actuadores DYNAMIXEL, con recursos de modelado y programación. El interés está en trabajar con un manipulador físico que también puede representarse en herramientas de robótica.
La documentación de hardware de ROBOTIS [en] enumera cuatro articulaciones y un grado de libertad de la pinza. El alcance anunciado es de 380 milímetros y la carga útil nominal, de 500 gramos. Son datos de especificación, no resultados de una prueba realizada para este artículo.
Llegar a un punto exige elegir una postura
Las articulaciones modifican la posición y orientación del extremo del brazo. Pedir que la pinza llegue a un lugar obliga a relacionar ese objetivo con una combinación de ángulos. También hay que considerar los límites de las articulaciones y los objetos situados alrededor.
Una actividad puede comenzar moviendo una sola articulación y observando el extremo. Después se combinan movimientos para alcanzar dos posiciones. El recorrido entre ellas tiene interés propio: poder colocar la pinza en ambos puntos no demuestra que cualquier camino intermedio sea adecuado.
La documentación explica el modelo URDF del robot, con enlaces, articulaciones y geometrías. Ese modelo permite representar el brazo en entornos de visualización y planificación. Su utilidad depende de que describa correctamente el montaje utilizado.
El entorno de software también necesita preparación
La presentación de ROBOTIS [en] recoge recursos de ROS, MoveIt y simulación, junto con opciones de control desde un ordenador o una placa. Conviene revisar qué controlador, alimentación y base incluye el paquete elegido; la base de fijación no aparece incluida en todas las ofertas.
La guía actual de MoveIt [en] muestra que preparar un entorno de planificación exige seleccionar distribuciones y dependencias compatibles. La existencia del software no implica que un ejemplo antiguo de un brazo funcione sin cambios sobre cualquier instalación reciente.
El manual tradicional de ROBOTIS también avisa de su traslado a un nuevo portal. Al preparar una actividad interesa localizar las instrucciones correspondientes a la revisión y al entorno utilizados, conservando la distinción entre documentación histórica y soporte actual.
Una pinza sin interpretación automática del entorno
OpenMANIPULATOR-X puede ejecutar movimientos programados. Reconocer un objeto y calcular una acción a partir de una cámara requiere una integración adicional. La apertura de la pinza tampoco confirma por sí sola qué objeto está sujetando.
El brazo encaja entre los robots educativos para estudiar cinemática, programación y modelos de un robot. El catálogo permite comparar ese proyecto de mesa con plataformas móviles: aquí el desplazamiento de la base no forma parte del movimiento del manipulador.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.