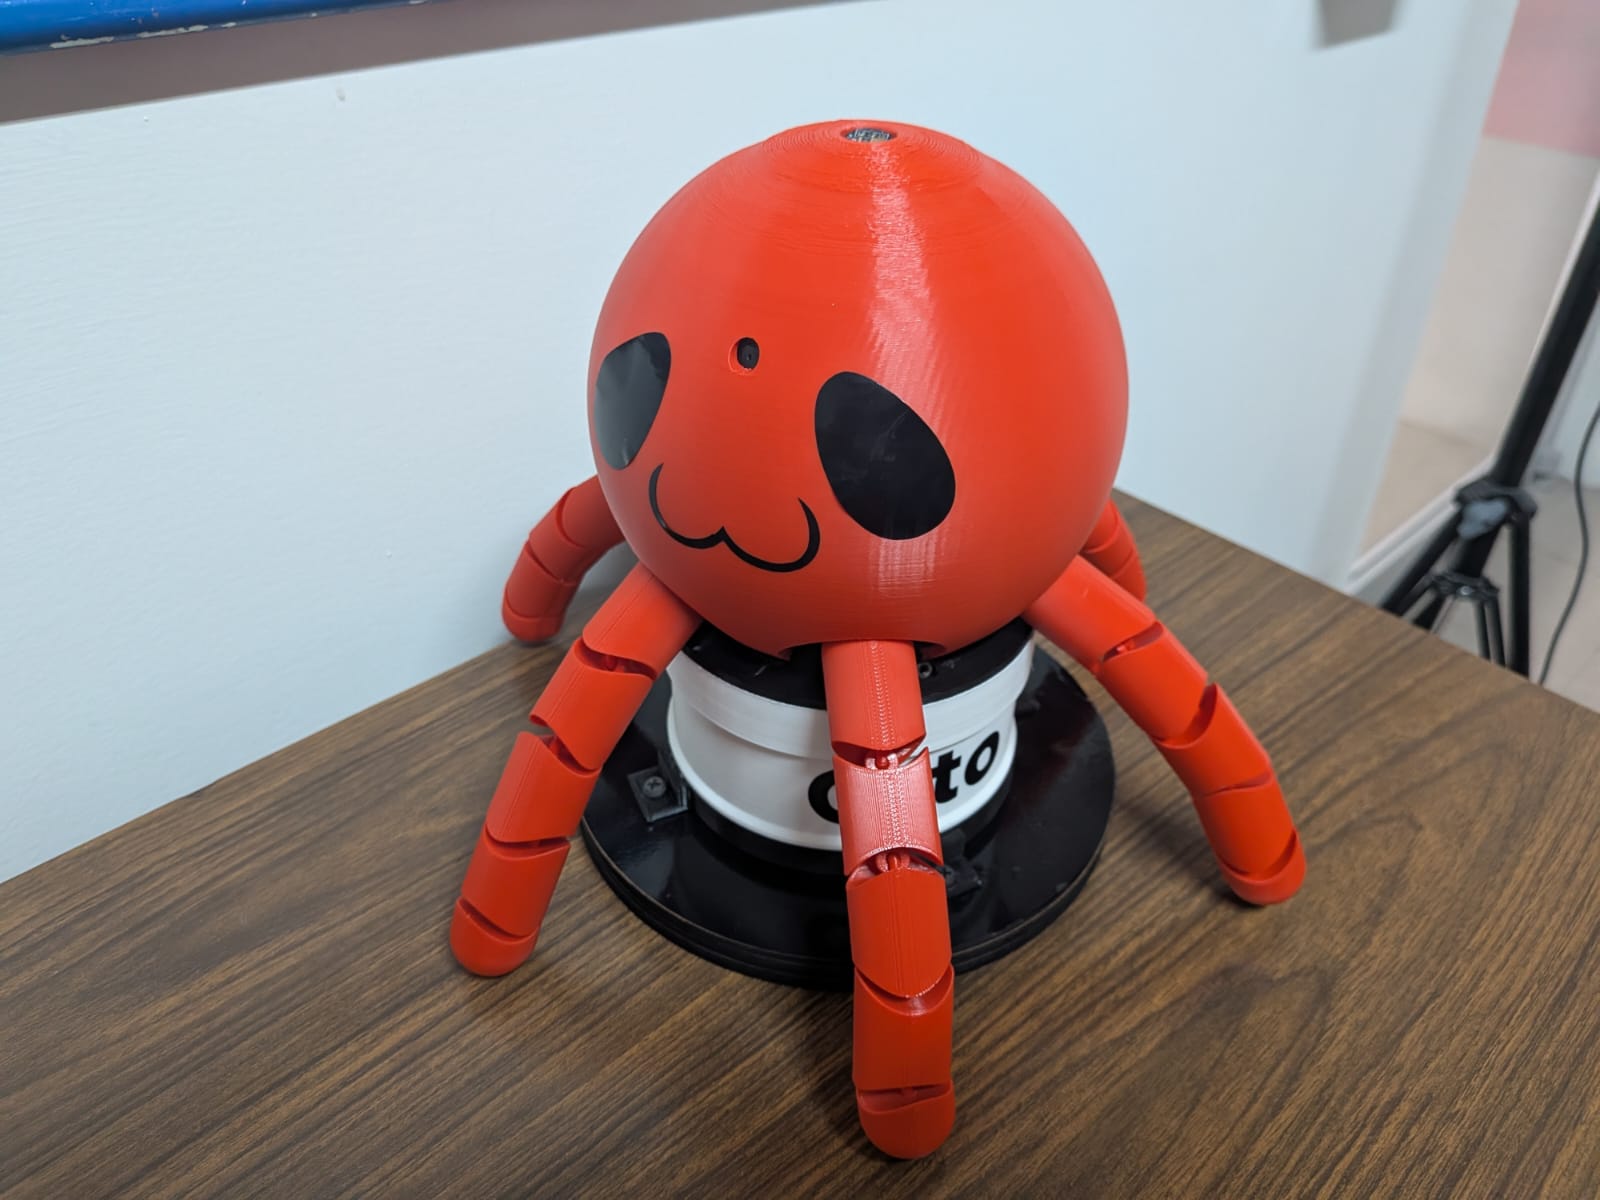
Otto: un pulpo robot de escritorio que gira para mirar
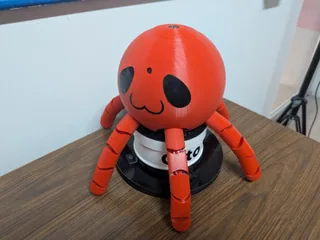
Otto es un pulpo robot construido en 2026 con base giratoria, Raspberry Pi 5 y conversación local. Su autor publica el diseño y las limitaciones del seguimiento.
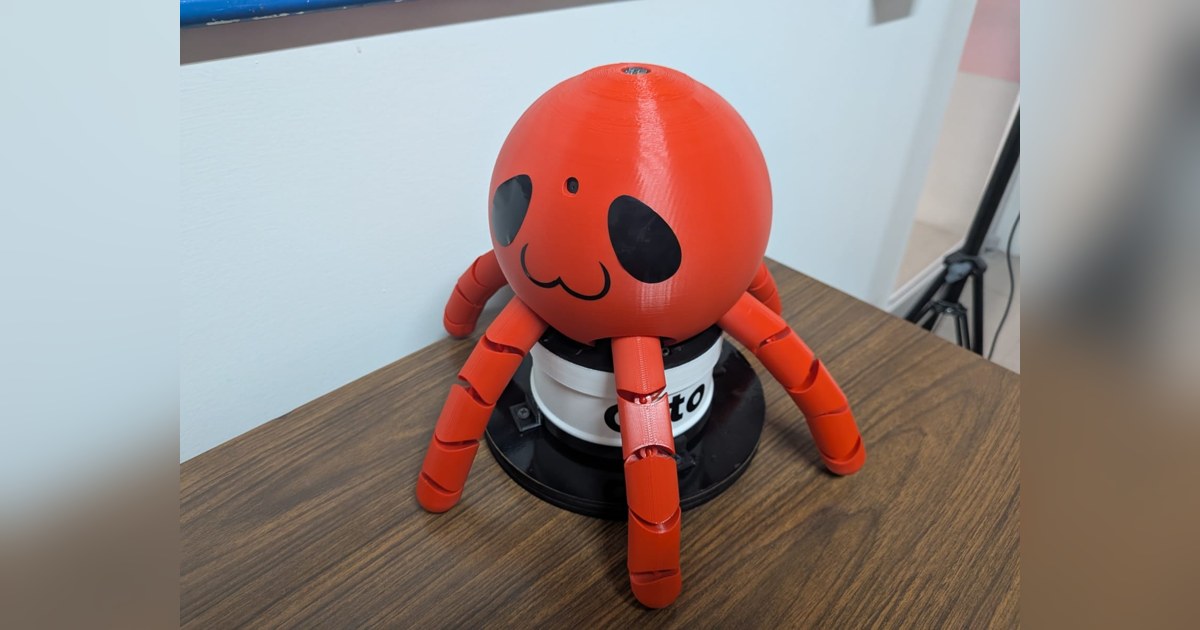
Otto, de Daniel Peña Cruz, es un robot de escritorio con forma de pulpo y una base que hace girar el cuerpo. El proyecto de Fab Academy 2026 combina conversación procesada en una Raspberry Pi 5 y seguimiento visual. La memoria documenta el montaje terminado, sus pruebas y varias funciones que cambiaron durante el desarrollo. Construcción y resultados.
La base mueve todo el pulpo
El cuerpo y las piezas de la transmisión se diseñaron en OpenSCAD. Un motor paso a paso mueve un mecanismo planetario situado bajo la carcasa. El autor corrigió durante las pruebas una interpretación inicial de la transmisión: la relación utilizada era 5:1, no 1:1. Desarrollo mecánico.
La cara funciona como referencia visible para observar el ángulo. Cuando la base se prueba sin el pulpo encima, resulta más difícil apreciar si el movimiento corresponde al giro esperado. La memoria muestra cómo un ensayo con el robot montado reveló una diferencia que había pasado inadvertida en una prueba aislada.
Otto permanece sobre su soporte. No camina con los tentáculos ni se desplaza por la mesa. Los servos propuestos para animarlos se retiraron de la versión final, y sus articulaciones impresas forman parte de la apariencia. Esa distinción evita atribuir al prototipo una movilidad que solo pertenecía al planteamiento inicial.
La cámara se utiliza como entrada de imagen
El XIAO Sense acabó trabajando como cámara, mientras la Raspberry Pi procesa el vídeo para localizar a la persona y coordinar el giro. La lista de archivos incluye un programa específico de seguimiento y otro para comunicaciones UDP. Manifiesto de software.
El autor intentó distintas soluciones antes de conservar esta configuración. Las pruebas finales muestran seguimiento, pero también movimientos irregulares y regresos a una posición de referencia cuando se pierde la detección. La memoria relaciona parte de esos problemas con la calidad y frecuencia de las imágenes. Pruebas de seguimiento.
Para evaluarlo conviene observar cambios de posición, luz y distancia, además de comprobar qué ocurre si aparece otra persona. Un vídeo en el que el cuerpo gira no basta para medir precisión, continuidad o identificación del usuario. La propia documentación deja claro que el seguimiento necesita mejorar.
Voz y respuesta en la Raspberry Pi
El proyecto utiliza Ollama para ejecutar un modelo de lenguaje, herramientas de reconocimiento de voz y Piper para la síntesis. La memoria describe pruebas con modelos pequeños y el equilibrio entre calidad de respuesta y tiempo de espera. Desarrollo de conversación.
Uno de los fallos apareció cuando el micrófono recogía la voz del propio robot y la convertía en una nueva petición. El autor reorganizó el tratamiento de la cola de audio para separar la escucha del usuario de la respuesta reproducida. Es un ejemplo útil de un problema que surge al integrar altavoz, micrófono y programa.
La propuesta inicial incluía orientar el robot según la dirección del sonido. Esa función no se acredita como terminada. La orientación demostrada debe asociarse al seguimiento visual, sin afirmar que Otto localiza acústicamente a quien lo llama.
Documentación para reproducir y revisar
El archivo de instrucciones organiza electrónica, mecánica y programación. Incluye diseños OpenSCAD, un proyecto KiCad y los programas para Raspberry Pi y microcontroladores. También señala dependencias necesarias para regenerar piezas y preparar el entorno. Archivos y requisitos.
El montaje necesita alimentación externa y ajustes; no se presenta como un producto disponible para compra. Su valor educativo está en una construcción reciente que permite revisar decisiones reales de mecánica, visión y audio, incluyendo los límites que quedaron después de completar el prototipo.
Fuentes
- Daniel Peña Cruz: desarrollo, construcción y pruebas finales de Otto, Fab Academy 2026 (inglés).
- Otto: manifiesto de archivos mecánicos, electrónicos y programas del constructor (inglés).
- Otto: presentación del proyecto y enlaces a sus resultados, fuente original (inglés).
Imagen: Fotografía de Daniel Peña Cruz de Otto completo, con cuerpo de pulpo rojo y base giratoria negra sobre una mesa. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.