Posture Pet: un robot de escritorio que refleja tu postura
Posture Pet mueve un cuerpo de tres bloques y cambia sus ojos OLED a partir de sensores de postura. El prototipo de 2026 publica su arquitectura y código.
Posture Pet es un compañero de escritorio de tres bloques articulados que inclina el cuerpo y cambia sus ojos OLED para representar medidas de postura. El equipo lo presentó en StarkHacks en abril de 2026 y publicó fotografías, arquitectura y programas. La presentación de los autores explica el diseño físico y el trabajo de integración. Su interés educativo está en convertir datos de sensores en una respuesta mecánica visible.
Un gesto convierte la medida en algo observable
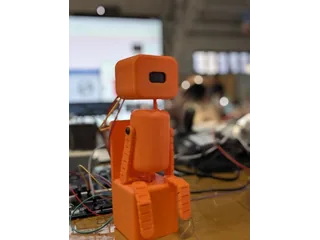
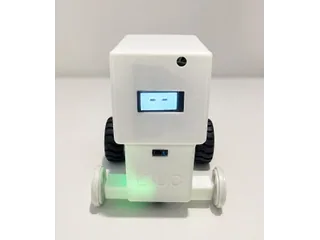
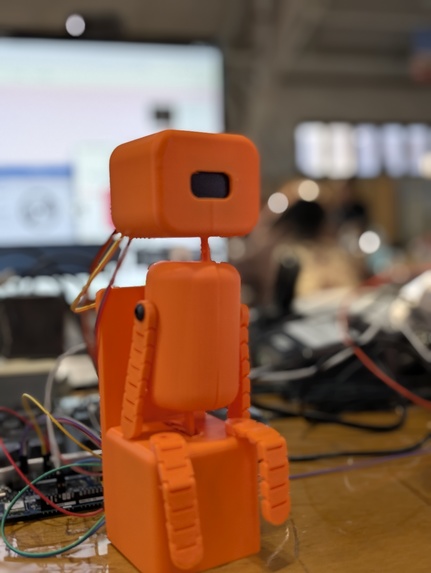
El cuerpo utiliza dos servos para modificar su postura. La pantalla añade una expresión que acompaña el gesto: el dispositivo se endereza o se inclina según la clasificación que recibe. La fotografía del prototipo muestra piezas impresas, articulaciones y cableado, con una construcción real sobre una mesa.
Esta idea permite estudiar dos maneras de comunicar la misma información. Un número muestra el resultado del cálculo; una inclinación lo representa mediante el movimiento de un objeto. La segunda opción puede ser más fácil de advertir, aunque también exige comprobar que el gesto se interpreta de la manera prevista.
Los sensores están repartidos entre varios equipos
La documentación de hardware describe un wearable con ESP32-S3 y tres MPU-6500 situados en cuello y hombros. Estas unidades inerciales recogen movimiento y orientación; el ESP32 procesa las medidas y las transmite por BLE.
El sistema descrito incorpora además un PC con webcam. MediaPipe extrae información visual y envía su clasificación por UDP al Arduino Uno Q. Por tanto, la arquitectura completa no funciona únicamente con el pequeño cuerpo naranja. La cámara y el wearable son partes separadas de la demostración.
Dos procesadores con responsabilidades distintas
La descripción de arquitectura aprovecha la separación del Uno Q entre el entorno Linux y el microcontrolador. El primero recibe datos y ejecuta inferencia con TensorFlow Lite. El segundo atiende las órdenes de movimiento y las expresiones.
Ese reparto permite estudiar una cuestión práctica: cuánto debe saber el programa que mueve un servo. Puede recibir una orden ya interpretada sin ejecutar directamente el modelo de clasificación. Los mensajes entre capas se convierten en una parte del comportamiento, porque un retraso o una pérdida de paquetes afecta al momento en que llega el gesto.
Qué permite comprobar el programa publicado
El sketch de control conecta los dos servos y registra funciones mediante RouterBridge. La función set_servo permite ordenar cada uno por separado. En cambio, set_posture escribe sobre el primer servo; el archivo no demuestra por sí solo una imitación completa de dos ejes en cada decisión.
Leer ese detalle ayuda a distinguir el diseño mecánico de la ruta concreta utilizada por el programa. Para reproducirlo, habría que comprobar los movimientos reales, las conexiones y qué llamadas produce el software del Uno Q. La presencia de dos actuadores no garantiza que ambos participen siempre en la misma respuesta.
Aprender con una clasificación sin convertirla en diagnóstico
Los autores describen entrenamiento y combinación de señales visuales e inerciales. La documentación permite analizar cómo se construye esa decisión y qué información se pierde durante la transmisión. No aporta una validación clínica que permita interpretar las respuestas del robot como diagnóstico o tratamiento.
Posture Pet se publica como prototipo educativo, sin venta anunciada para España. Resulta útil para estudiar sensorización, comunicación y gestos de una interfaz física. Las ampliaciones de calidad del aire aparecen como trabajo futuro; el montaje actual debe evaluarse por las funciones de postura que documenta.
Fuentes
- Equipo Posture Pet: diseño, fotografía y presentación en StarkHacks (inglés)
- Posture Pet: componentes y conexiones del hardware (inglés)
- Posture Pet: reparto de tareas entre sensores, ordenador y robot (inglés)
- Posture Pet: sketch de control de servos mediante RouterBridge (C++)
Imagen: Fotografía del equipo Posture Pet del robot completo, con cuerpo de bloques naranjas, articulaciones y cara OLED. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.