ROSMASTER A1: qué enseña un chasis Ackermann al intentar aparcar
El ROSMASTER A1 reproduce la dirección de un coche. Esa geometría cambia los recorridos posibles, la planificación y los ejercicios de navegación.
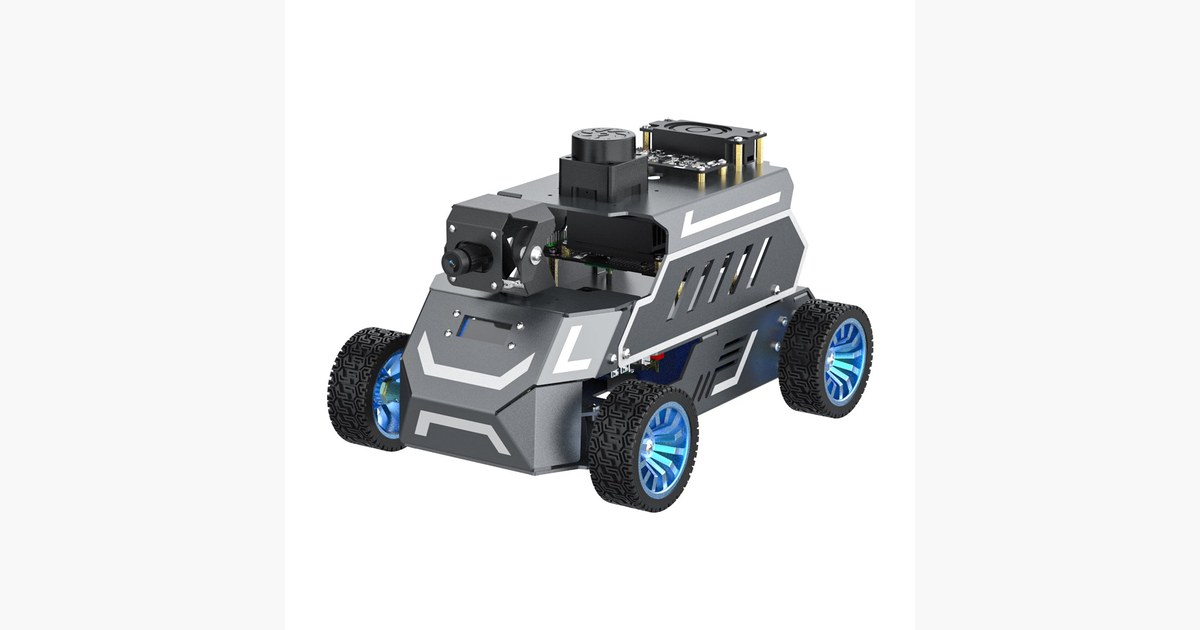
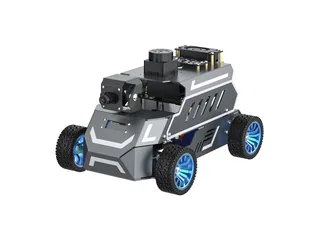
Para aparcar un coche no basta con trasladarlo de lado hasta el hueco. Su dirección obliga a avanzar o retroceder mientras gira. ROSMASTER A1 adopta esa geometría Ackermann, y permite estudiar el problema con una base educativa para ROS 2.
Yahboom describe una plataforma con opciones Raspberry Pi 5 y Jetson, entorno ROS 2 Humble y lidar T-mini Plus. La cámara depende del paquete: la marca distingue una opción con profundidad de otra con cámara orientable. Una cámara de vídeo y una cámara que mide profundidad aportan datos diferentes a un programa.
Un aparcamiento dibujado en el suelo
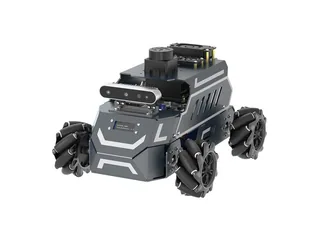
Un ejercicio puede delimitar un hueco con marcas y comprobar cuántas maniobras hacen falta para entrar. Antes de automatizarlo, interesa observar el radio de giro, las distancias al obstáculo y el espacio de retroceso. Una trayectoria válida para un chasis que se desplaza lateralmente puede ser imposible para este.
Como comparación, JetAcker de Hiwonder también utiliza dirección Ackermann para formación. La semejanza útil está en el tipo de maniobra; los ejemplos, controladores y paquetes de sensores de cada fabricante requieren su propia configuración.
La página del A1 incluye navegación, visión e interacción con modelos de lenguaje. Para un proyecto de aparcamiento, la prioridad sigue siendo verificar dirección, sensores y una trayectoria realizable. Una petición expresada en lenguaje natural no elimina las restricciones del chasis.
También conviene comprobar el contenido de la caja: la lista de controladores posibles no significa que lleguen todos juntos. Este robot resulta especialmente interesante cuando se quiere que la programación se encuentre con una limitación mecánica visible y aprendible: las ruedas no pueden obedecer cualquier vector de movimiento.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.