ROSMASTER M1: moverse de lado exige saber desde dónde se mide
Ruedas Mecanum, ROS 2 Humble y sensores según configuración: ROSMASTER M1 permite explorar movimiento lateral y referencias de posición.
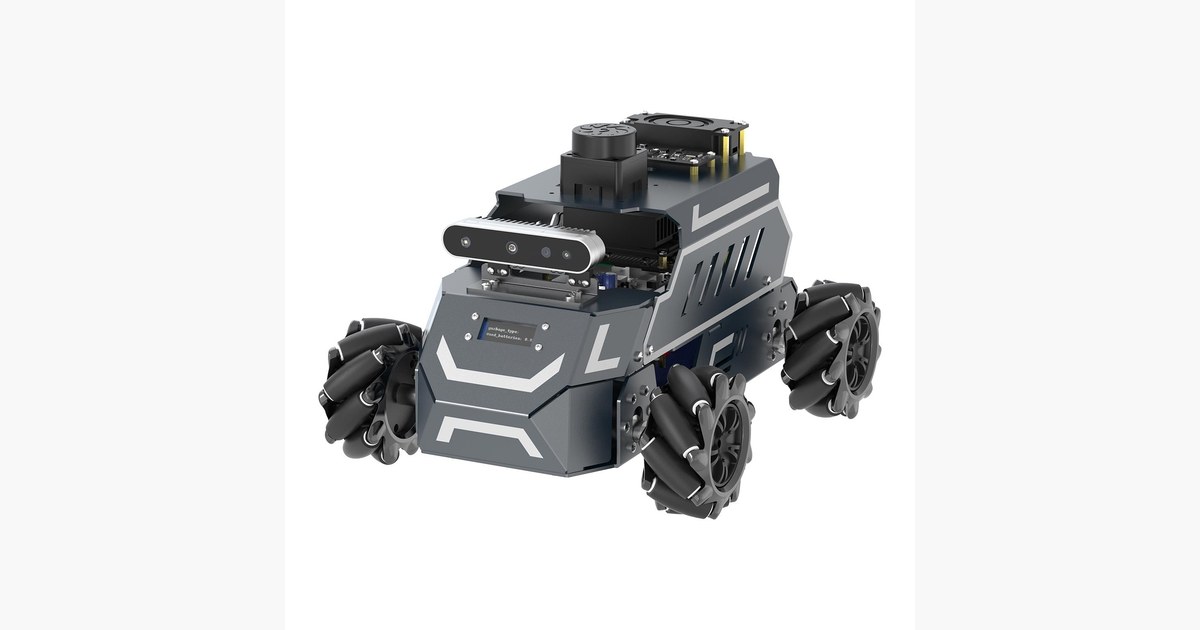
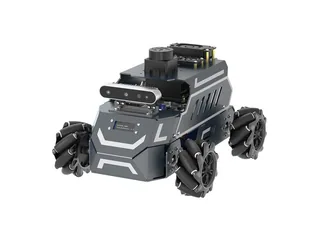
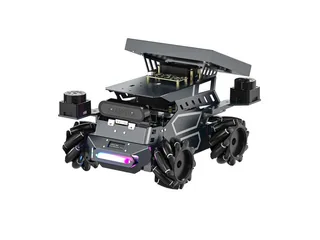
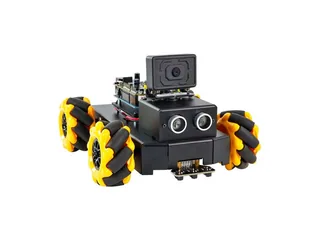
Una orden de «moverse a la izquierda» cambia de significado cuando el robot gira. Puede referirse a su propio lado izquierdo o al de la habitación. El ROSMASTER M1 de Yahboom permite explorar esa diferencia con un chasis Mecanum, capaz de desplazarse lateralmente sin orientar primero toda la base.
La presentación de M1 anuncia motores 520 con encoder, ROS 2 Humble y opciones de ordenador como Raspberry Pi 5, RDK X5 y Jetson. Cámara, lidar y módulo de voz dependen del paquete. Elegir el controlador también cambia los recursos disponibles para ejecutar modelos de visión o lenguaje; una demostración de una versión no describe automáticamente todas las demás.
El robot y la habitación tienen referencias distintas
Una práctica puede marcar un eje en el suelo, mover el chasis lateralmente, girarlo y repetir la orden. El resultado invita a preguntar en qué referencia se está expresando el movimiento. La introducción oficial a tf2 de ROS 2 usa referencias de coordenadas y transformaciones para explicar ese problema. Es un concepto que después permite situar sensores y posiciones de navegación de forma coherente.
Conviene empezar con recorridos cortos y registrar las posiciones estimadas. Los rodillos Mecanum permiten movimiento lateral, pero la fricción y el deslizamiento afectan al desplazamiento real. Tener encoders no equivale a conocer una posición perfecta sobre cualquier suelo.
La voz y los modelos multimodales que Yahboom anuncia pueden añadirse después de comprobar sensores y control. Pedir un destino con una frase solo resulta útil si el robot dispone de una referencia y de un sistema de navegación que interprete correctamente ese destino.
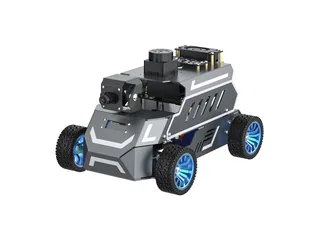
La geometría se puede comparar con el ROSMASTER A1, que emplea dirección Ackermann. Un recorrido lateral del M1 requiere plantear otra trayectoria en una base que gira mediante la dirección.
Su interés educativo está en conectar una instrucción aparentemente sencilla con las coordenadas y la mecánica que la hacen posible.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.