ROSMASTER M3: doble lidar opcional y suspensión para estudiar los mapas
La versión Ultimate del ROSMASTER M3 incorpora dos lidars. Revisamos qué cambia en este chasis con suspensión y por qué más sensores exigen comprobar sus datos.
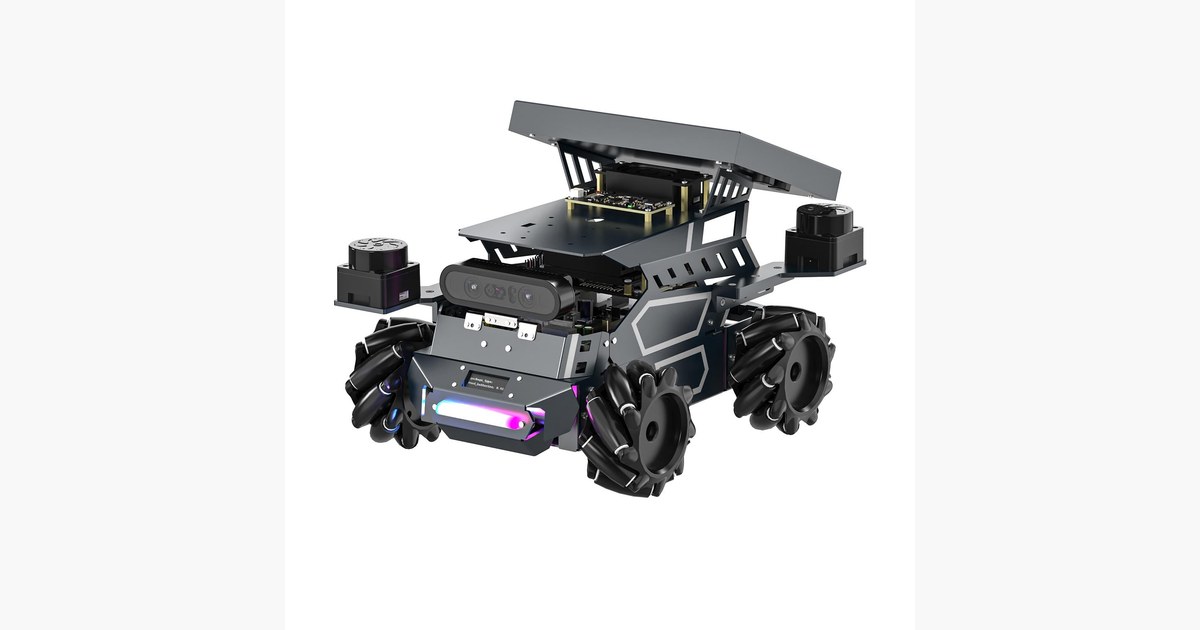
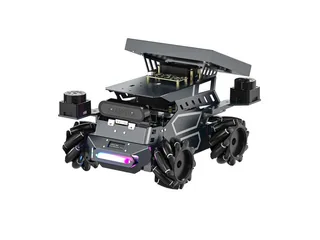
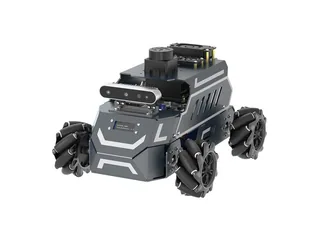
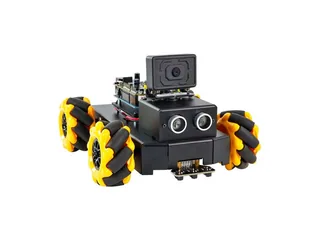
Dos sensores no hacen automáticamente un mapa mejor. Primero hay que saber dónde están montados y qué parte del entorno observa cada uno. ROSMASTER M3 añade esa posibilidad a una base Mecanum con suspensión independiente de tipo pendular: Yahboom reserva los dos lidars T-mini Plus para su configuración Ultimate.
La página del M3 anuncia ROS 2 Humble, cámara de profundidad DABAI DCW2 y opciones Raspberry Pi 5, RDK X5 y Jetson Orin. Las ruedas emplean rodillos de nailon. El fabricante describe la suspensión como una ayuda sobre irregularidades; no aporta aquí una prueba que permita garantizar precisión de navegación en cualquier terreno.
Comparar lecturas antes de fusionarlas
Una actividad de laboratorio consiste en visualizar cada lidar por separado junto a una pared y un obstáculo. Después se comprueba su colocación dentro del modelo del robot. Si dos nubes no coinciden, interesa revisar referencias y tiempos antes de atribuir el error al mapa.
La guía de odometría de Nav2 explica que la navegación necesita información de movimiento y transformaciones entre referencias. Sus ejemplos actuales usan otra configuración y versión de ROS; sirven para entender la cadena de datos, no para copiar sin cambios un controlador sobre este chasis Mecanum.
La suspensión invita también a repetir un recorrido sobre dos superficies, registrando desvío y lecturas. Un resultado distinto permite discutir contacto y deslizamiento sin convertir una sola demostración en una conclusión general de rendimiento.
El ROSMASTER M1 ofrece otra base Mecanum de la marca. Para elegir un proyecto, interesa decidir si se va a estudiar la suspensión y la configuración de sensores del M3, además del movimiento omnidireccional.
Antes de elegirlo para clase, conviene confirmar controlador, cámaras y número de lidars del paquete. Su propuesta encaja cuando ya se dominan movimientos básicos y se quiere estudiar cómo mecánica y percepción afectan conjuntamente a un mapa.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.