ROSPug: relacionar la postura con los datos de articulación
ROSPug utiliza doce servos de bus y una IMU en un cuadrúpedo con Jetson Nano. Sus cursos permiten separar postura, marcha, calibración y representación en ROS.
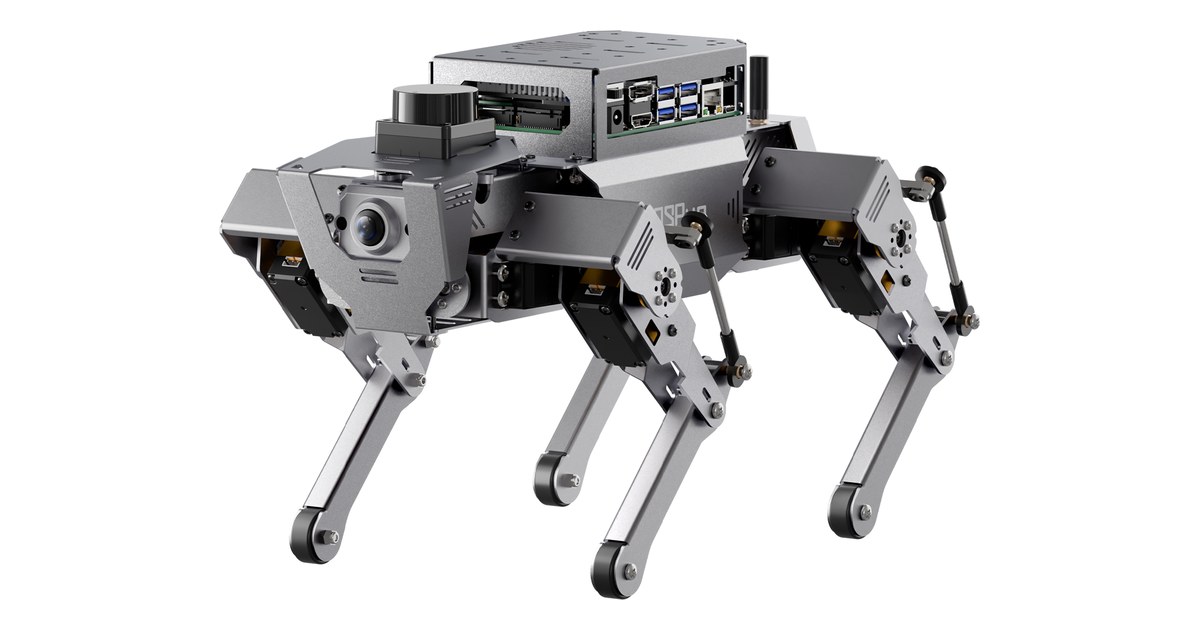
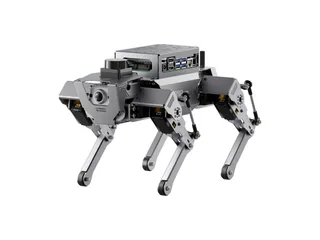
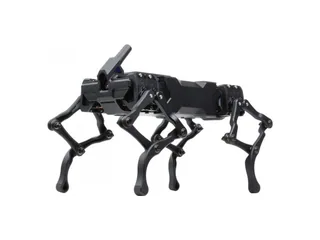
Una postura del robot puede describirse mediante varias articulaciones. ROSPug utiliza doce servos de bus en un cuerpo cuadrúpedo, con Jetson Nano, IMU y cursos de control de movimiento.
Hiwonder organiza la documentación en calibración, marcha, edición de acciones, simulación y navegación. Esa estructura permite estudiar cómo una orden se relaciona con la postura que se observa en las cuatro patas.
Identificar las articulaciones de cada pata
El diseño distribuye tres servos por pata. La ficha describe una estructura de aluminio y transmisión mediante bielas en parte del mecanismo.
Un primer ejercicio puede identificar cada articulación y anotar qué movimiento produce. El objetivo es reconocer el nombre que utiliza el programa y su correspondencia con el cuerpo real.
Después se compara una postura inicial con una modificación pequeña de una sola articulación. Mantener las demás permite observar qué parte del mecanismo ha cambiado.
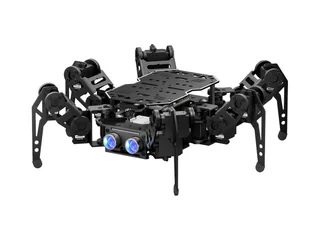
El miniHexa ofrece otra distribución, con seis patas. La cantidad de apoyos y la estructura del cuerpo cambian la actividad de locomoción.
Una representación necesita nombres y unidades
El mensaje JointState de ROS relaciona nombres de articulación con datos como posición, velocidad y esfuerzo. La definición permite dejar vacíos los campos que no están disponibles.
Eso ayuda a interpretar una visualización sin atribuirle información que el sistema no publica. Una posición mostrada debe relacionarse con la articulación nombrada y con la unidad que utiliza la interfaz.
El ejercicio puede comparar la postura del robot con la representación del modelo. Si un nombre o una orientación no coincide, interesa revisar la correspondencia antes de preparar una marcha completa.
La orden enviada y el estado publicado también merecen distinguirse. Para explicar el resultado hay que conocer qué dato está utilizando el programa, además del valor que se le pidió ejecutar.
La IMU describe el cuerpo
El manual incluye calibración de la IMU, detección de postura y equilibrio. Esos datos describen la orientación del cuerpo y se utilizan en actividades diferentes de la posición de un servo.
Una actividad puede conservar una postura de patas y observar la referencia de actitud. Después se ejecuta el ejemplo documentado de ajuste y se explica qué cambió en el cuerpo.
Los cursos presentan también distintas marchas. Conviene seguir sus parámetros y su calibración, manteniendo identificada la postura de partida de cada ensayo.
El robot MicroROS de equilibrio permite comparar una base de dos ruedas. ROSPug utiliza cuatro patas y un reparto de articulaciones que necesita otra preparación física.
Preparar el modelo y el equipo
La documentación incluye URDF y simulación con Gazebo. El modelo permite revisar la estructura representada, mientras que el robot real necesita su montaje y calibración correspondientes.
El fabricante incorpora también lidar, cámara y pantalla OLED para actividades posteriores. Es más fácil comenzar por la relación entre articulaciones y postura antes de añadir percepción y una ruta.
La tienda de Hiwonder muestra 1.129,99 dólares estadounidenses para ROSPug, en su referencia individual. La página del producto y el manual permiten revisar componentes y archivos del sistema.
ROSPug ofrece una plataforma para conectar mecánica, datos y movimiento. El primer resultado útil puede ser concreto: identificar qué articulación cambió, qué dato la representa y cómo ese cambio modificó una postura conocida del cuadrúpedo.
Imagen: Hiwonder, ROSPug.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.