Thymio: construir un ave de papel y programar su recorrido
Un proyecto de EPFL convierte Thymio en un ave con alas móviles. Materiales, montaje y dos retos con VPL3 para aprovechar un robot que ya tienes en casa o en clase.
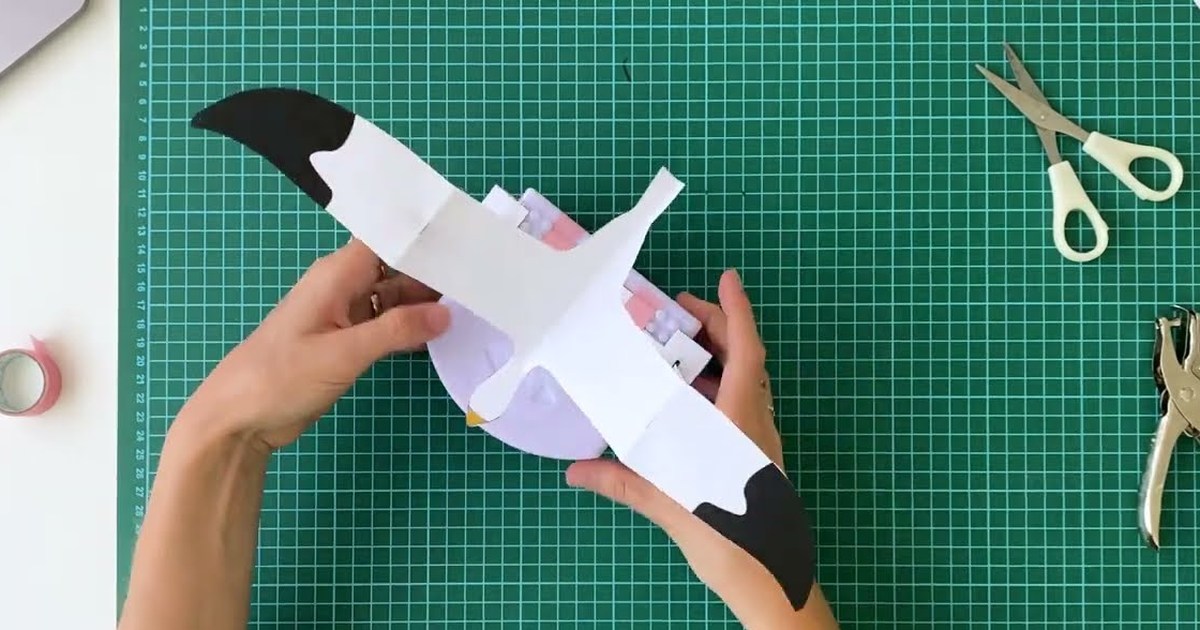
Las ruedas de Thymio II pueden mover las alas de un ave de papel mientras el robot recorre una línea o esquiva obstáculos. El proyecto The Snow Goose Migration, del laboratorio MOBOTS de EPFL, aporta las plantillas y una actividad con VPL3 para construir ese mecanismo y programar sus reacciones. Sirve para reutilizar un Thymio en casa o en clase: el ave avanza sobre la mesa, sin volar.
Es una guía documental de una actividad ya disponible, no un lanzamiento ni una prueba realizada por Robotica.es. A diferencia de la introducción a los sensores y modos de colores de Thymio II, aquí hay un montaje que conecta el movimiento del robot con una figura construida a mano.
El movimiento sale de las ruedas
El tutorial de construcción de EPFL, PDF [en] utiliza dos piezas LEGO que se insertan en los agujeros de las ruedas. Cada una atraviesa una tira de papel unida a un ala. Al girar la rueda, ese punto de anclaje mueve la tira y anima la figura. No exige añadir otro motor ni una placa electrónica.
Para montar el ave necesitas:
- Un Thymio, dos piezas LEGO del tipo indicado en el tutorial y las dos plantillas A4: estructura en papel de 300 g/m² y ave en 90 g/m².
- Tijeras, pegamento de barra, cinta adhesiva y una perforadora de papel.
- Para el escenario completo, las nubes recortables, tres palitos, tres vasos de cartón y los mapas impresos en A3.
Las plantillas descargables [en] evitan tener que dibujar o calcular las piezas. La rigidez del papel tiene una función: la estructura sostiene el ave y transmite el movimiento. Sustituir la cartulina por una hoja fina puede cambiar el montaje.
El tutorial pide alinear la estructura con los puntos LEGO del robot y fijarla con cinta. También indica no introducir del todo las piezas en las ruedas, para dejar espacio entre estas y las tiras. Antes de programar, comprueba que el mecanismo puede moverse sin quedar apretado. El recorte y las perforaciones requieren acompañamiento según la destreza del participante.
Dos retos con sensores diferentes
La actividad de programación, PDF [en] propone empezar observando los modos incorporados: azul claro para seguir una línea y amarillo para explorar evitando obstáculos. Después se construyen reglas propias. EPFL orienta la actividad al segundo ciclo de su marco educativo; esa referencia no debe trasladarse automáticamente a un curso español concreto.
El primer reto consiste en seguir un río dibujado y detenerse al terminar. Trabaja con los dos sensores inferiores, que distinguen la línea del fondo. El segundo utiliza las nubes como obstáculos y los sensores delanteros para decidir cuándo avanzar, retroceder o girar. La silueta de nube aporta el relato; el robot detecta un objeto cercano, sin reconocer una tormenta.
El material docente del servicio educativo de Ginebra, PDF [fr] precisa que los sensores inferiores miden luz reflejada: una superficie negra y la ausencia de suelo pueden producir una falta de reflexión. El mapa debe quedar lejos del borde de la mesa; terminar la línea no identifica por sí mismo un lugar seguro.
Conviene preparar ambos ejercicios por separado. Si cambias a la vez el recorrido, la decoración y las reglas, resulta más difícil explicar por qué el ave ha dejado de avanzar.
Resolver en papel antes de abrir VPL3
La ficha del participante, PDF [en] incluye bloques recortables y una silueta para localizar los sensores. Permite organizar la sesión así:
- Escribir qué lectura debe provocar cada movimiento.
- Recortar los bloques y marcar los sensores y direcciones seleccionados.
- Revisar las reglas con quien dirige la actividad.
- Abrir Thymio Suite, elegir VPL3 y seleccionar el identificador del robot.
- Reproducir el programa, colocar el robot al inicio del recorrido y ejecutarlo con la flecha verde.
La ficha obliga a concretar algo que puede perderse al arrastrar iconos: qué sensor se está utilizando y qué condición debe cumplir. Una ampliación propuesta sería cambiar una sola respuesta ante una nube y pedir que se anticipe el resultado antes de ejecutarla.
Preparar la conexión antes de repartir los materiales
La actividad está documentada con Wireless Thymio y su conexión al equipo. La ficha de Mobsya [en] distingue el receptor USB del robot y enumera Thymio Suite para Windows, macOS y Linux. No des por hecho que las instrucciones corresponden también a Thymio 3.
Con una tableta, la configuración mediante ordenador de enlace [en] necesita Thymio Suite en ese ordenador y ambos dispositivos en la misma red wifi. La ruta con el dispositivo Thymio 2+ tiene otros requisitos. Para evitar complicar el primer montaje, un ordenador con el robot ya conectado ofrece un punto de partida más directo.
Los documentos de EPFL están en inglés y requieren adaptar las consignas para un grupo en castellano. Para quien aún no dispone del hardware, el simulador de Thymio permite practicar reglas; comprobar el movimiento de las alas exige el robot y el montaje físicos.
Fuentes
- EPFL MOBOTS — The Snow Goose Migration: proyecto, plantillas y mapas [en]
- EPFL MOBOTS — tutorial de construcción del ave y las nubes, PDF [en]
- EPFL MOBOTS — actividad de programación y soluciones, PDF [en]
- EPFL MOBOTS — ficha del participante y bloques recortables, PDF [en]
- Mobsya — Wireless Thymio, receptor y compatibilidad [en]
- Mobsya — conexión de Thymio Suite y configuración con tabletas [en]
- Servicio educativo de Ginebra — guía docente de Thymio y funcionamiento de los sensores inferiores, PDF [fr]
- Imagen: miniatura fotográfica del tutorial de construcción enlazado por EPFL; recorte para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.