XGO Mini CM5: separar cálculo, marcha y realimentación
El XGO Mini CM5 combina Raspberry Pi, un controlador ESP32 y servos de bus. Su brazo y sus lecturas permiten estudiar cómo se coordina un cuadrúpedo educativo.
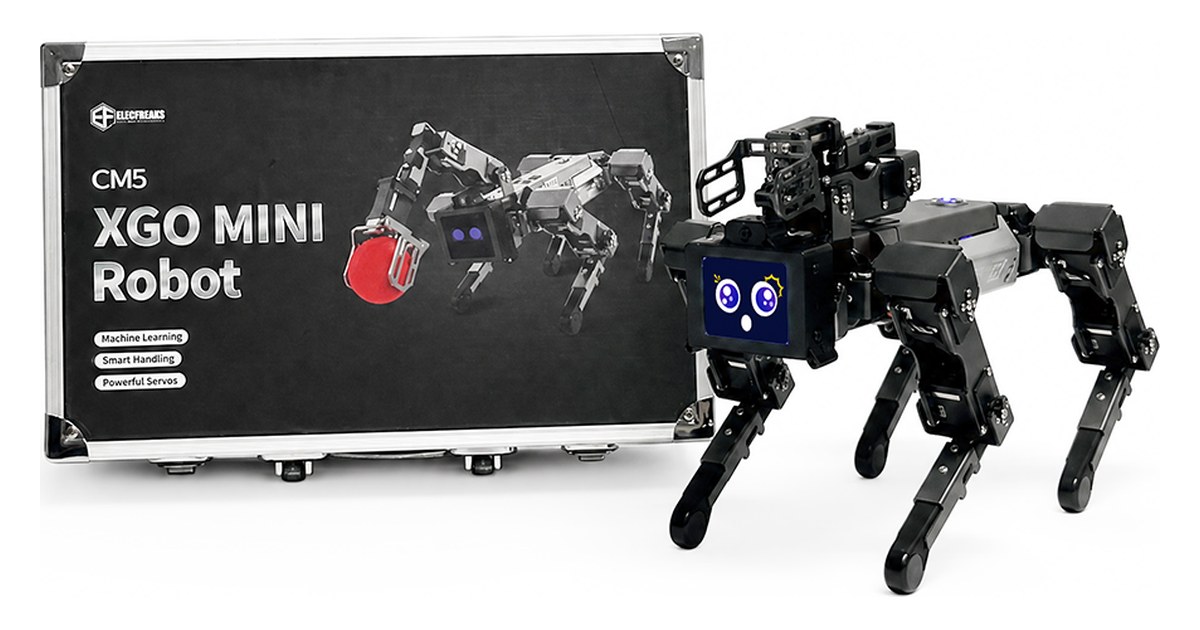
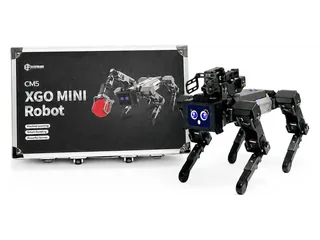
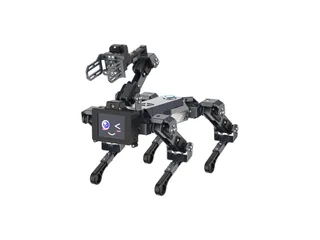
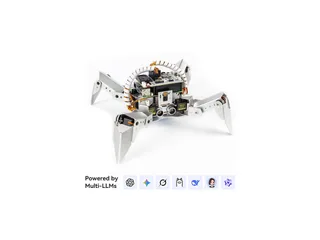
Un robot con cámara, pantalla, cuatro patas y una pinza reúne trabajos muy diferentes. XGO Mini CM5 distribuye la interacción y el movimiento entre Raspberry Pi Compute Module 5 y un controlador ESP32, con servos de bus que aportan lecturas de las articulaciones.
ELECFREAKS presenta quince grados de libertad: doce en las patas y tres en el brazo. La documentación permite estudiar esa estructura por capas, antes de componer una actividad de locomoción y manipulación.
Dos controladores con funciones distintas
El módulo CM5 incorpora pantalla IPS de dos pulgadas, botones programables, cámara de cinco megapíxeles, micrófono y altavoz en la configuración descrita. Es la parte orientada a percepción e interacción.
La placa de movimiento utiliza ESP32-WROVER, comunica con los servos por UART y lee la IMU mediante I2C. Esa organización ayuda a entender por qué un programa de cámara puede funcionar mientras todavía falta comprobar una orden de postura.
Raspberry Pi documenta CM5 como un módulo que se integra en una placa portadora. Las conexiones y funciones del robot pertenecen al montaje de XGO, además del componente general de cálculo.
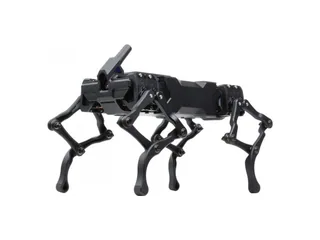
El DOGZILLA-Lite ofrece otra plataforma de sobremesa con patas y brazo. La selección de ejemplos debe seguir el fabricante y la configuración utilizados, aunque sus componentes compartan familias tecnológicas.
Las articulaciones también devuelven datos
La documentación describe servos de bus con lectura de posición y parámetros como velocidad, corriente y temperatura. Una práctica puede enviar una orden corta y comprobar qué información devuelve la articulación.
La orden representa un objetivo; la lectura permite observar el estado obtenido. Comparar ambos ayuda a explicar el papel de la realimentación sin atribuir una medición perfecta a cualquier movimiento.
Después se puede observar qué cambia al modificar una postura conocida del cuerpo. El mismo brazo queda en otra relación con la mesa cuando las patas alteran altura o inclinación.
Brazo y locomoción se prueban por separado
Una actividad de agarre puede comenzar con el cuadrúpedo quieto, en una postura registrada. Se comprueba apertura de pinza, aproximación y retirada con un objeto que permita observar el resultado.
La marcha se añade después, conservando referencias de inicio y destino. Esa progresión permite identificar si una diferencia procede del movimiento del brazo o de la posición final del cuerpo.
El miniHexa propone otra distribución de apoyos. XGO añade una herramienta superior que introduce otra relación entre postura y punto de trabajo.
Configuración actual y precio
El CM5 XGO-Mini Robot Dog Kit figura a 1.299 dólares en la tienda oficial. La ficha identifica Compute Module 5 con cuatro gigabytes y servos de bus; las revisiones CM4 tienen materiales propios que deben comprobarse por separado.
El kit ofrece una plataforma para entender cómo se conectan percepción, órdenes y lecturas físicas. Mantener pruebas pequeñas y documentar la configuración permite repetir una actividad y explicar qué controlador o articulación interviene en cada fase.
Imagen: ELECFREAKS, XGO Mini CM5 y embalaje del kit.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.