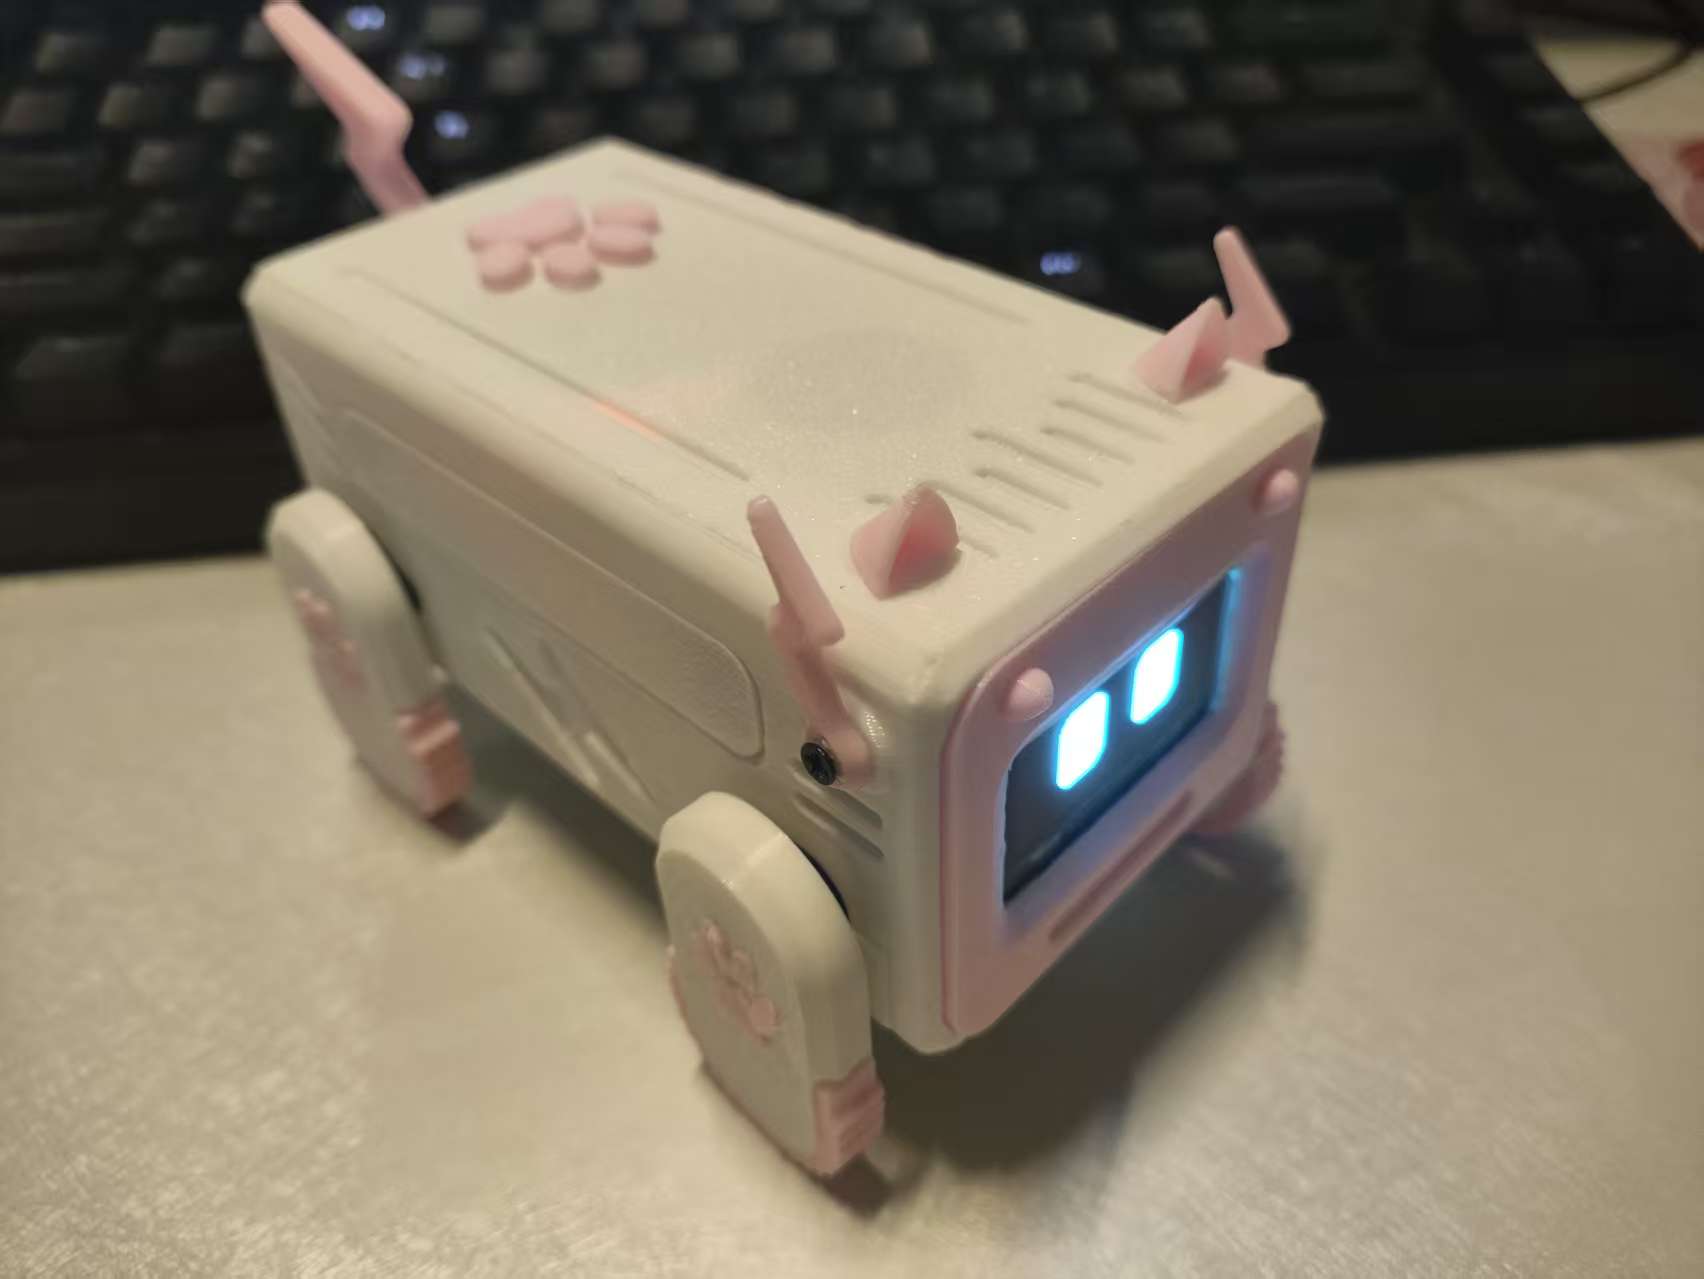
Xiaozhi ESP32 Pet: cuatro patas, voz y una placa propia
Xiaozhi ESP32 Pet es una mascota de escritorio con cuatro servos, OLED y ESP32-S3. Publica circuitos y firmware para experimentar con gestos y órdenes por voz.
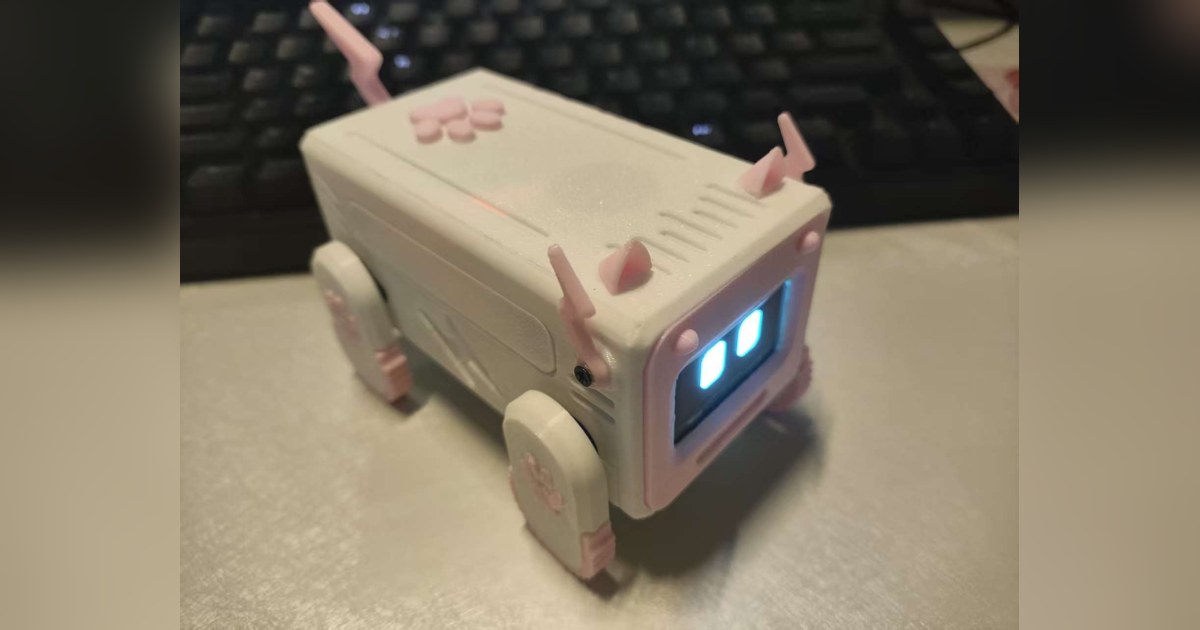
Xiaozhi ESP32 Pet añade cuatro patas articuladas a una mascota de escritorio que muestra expresiones y recibe órdenes por voz. El proyecto de hpy666666 parte del firmware Xiaozhi y desarrolla un montaje específico con ESP32-S3, cuatro servos y pantalla OLED. Su publicación inicial aparece en noviembre de 2025 y el circuito se actualizó en enero de 2026.
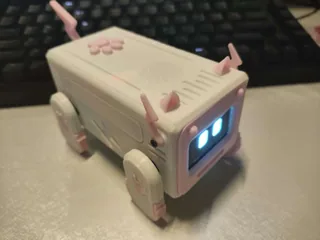
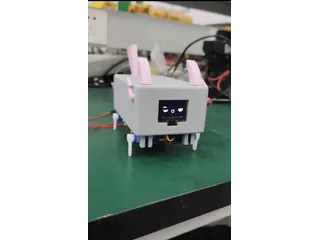
El repositorio del constructor muestra el prototipo físico y especifica cuatro servos SG90, uno para cada pata. También publica la lista de componentes y los archivos del circuito. Es una propuesta para montar y modificar; la voz, las expresiones y el movimiento deben configurarse como partes de un mismo sistema.
Cuatro ángulos bastan para explorar muchos gestos
Las acciones están construidas como secuencias de posiciones. En cada paso el programa establece un ángulo para cada servo, y la sucesión de esos pasos produce una postura, un saludo o un desplazamiento. Los nombres de las acciones ayudan a probarlas, pero no constituyen una medida de estabilidad o de distancia recorrida.
El archivo de movimientos permite examinar esa relación directamente. Cambiar un ángulo o el tiempo de una secuencia modifica el gesto físico. Para aprender, es más fácil comenzar con una postura corta y comprobar qué pata responde antes de encadenar una animación larga o incorporar el control por voz.
Las expresiones se dibujan en una OLED SH1106 de 128 × 64 píxeles. Los parpadeos y las imágenes de estado pueden acompañar la acción; son elementos programados de la interfaz. Interpretarlos como emociones reales del robot añadiría una capacidad que el proyecto no demuestra.
La alimentación afecta al comportamiento
El montaje utiliza una celda 18650 de 3,7 V, un módulo de carga y un elevador MT3608 para suministrar 5 V. Cuando varios servos arrancan a la vez aumenta la demanda de corriente. El desarrollador identifica ese problema como una causa de reinicios y propone activarlos de forma escalonada.
La documentación también incluye condensadores junto a los motores y recomendaciones para la capacidad del circuito de alimentación. Este es un ejercicio útil de electrónica: si el robot se reinicia al mover dos patas, el fallo puede estar en el suministro y no en la animación. Añadir una orden de voz más elaborada no resuelve una caída de tensión.
La conversación necesita otra capa de configuración
El micrófono INMP441 y el amplificador MAX98357A proporcionan entrada y salida de audio. La configuración inicial permite conectar la placa a Wi-Fi y establecer el servidor. El programa incorpora herramientas para relacionar instrucciones recibidas con movimientos de la mascota.
Esa integración no implica que el ESP32 ejecute por sí solo un gran modelo de lenguaje. Hay que revisar qué servicio procesa la conversación, cómo se conecta y qué ocurre cuando no hay red. En cambio, una secuencia de servos se puede estudiar en el código del dispositivo, sin atribuir al servicio de voz la mecánica de cada paso.
Xiaozhi ESP32 Pet resulta interesante para quien quiera combinar un circuito propio con una interacción sencilla. El repositorio se centra en esta configuración de placa; emplear otro dispositivo requiere adaptar conexiones y software. Su recorrido educativo empieza por cuatro articulaciones comprobadas y termina en una orden que activa un gesto, con cada dependencia visible durante el montaje.
Fuentes
- hpy666666 — Xiaozhi ESP32 Pet, hardware y montaje [zh]
- hpy666666 — secuencias de movimiento de los cuatro servos [zh/en]
Imagen: Fotografía del constructor de Xiaozhi ESP32 Pet completo, con carcasa rosa, pantalla facial y cuatro patas, sobre un escritorio. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.