XLeRobot: dos brazos SO101 sobre un carrito para experimentar
XLeRobot combina brazos SO101, cámaras y una base móvil abierta. Cómo se monta, qué permite su teleoperación y dónde están los límites de esta plataforma.
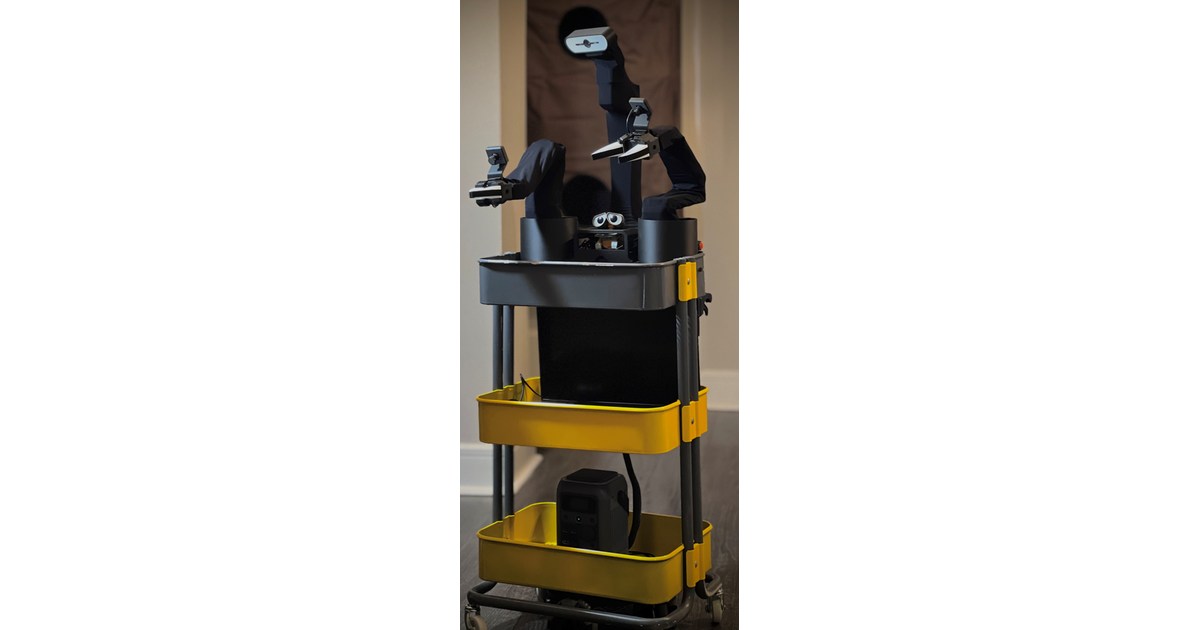
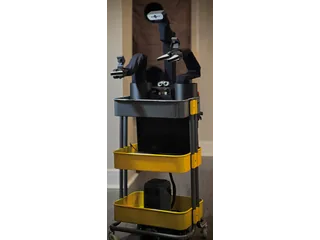
Un robot móvil para aprender manipulación puede construirse con piezas bastante reconocibles: dos brazos pequeños, cámaras y un carrito de cocina. XLeRobot [en], proyecto abierto aparecido en 2025 y documentado en su versión 0.3, combina esos elementos para experimentar con teleoperación, recogida de datos y aprendizaje de tareas.
Su interés está en poder examinar y modificar el montaje. El usuario tiene acceso a la lista de materiales, las piezas imprimibles, las instrucciones de ensamblaje y el software. A cambio, asume un trabajo de integración que no aparece cuando se compra un robot terminado.
Dos brazos y una base que se mueve
XLeRobot utiliza brazos SO101 y coloca el conjunto sobre un carrito IKEA RÅSKOG. La cabeza incorpora una cámara y motores para cambiar la orientación. La documentación contempla distintas bases móviles y configuraciones de visión, incluidas cámaras RGB, visión estéreo o un sensor de profundidad.
El ordenador también forma parte de la elección: el montaje básico puede usar el portátil del usuario y existen instrucciones para Raspberry Pi. No todas las combinaciones de cámaras y ordenador ofrecen la misma capacidad para ejecutar modelos; conviene elegirlas después de definir el experimento.
La altura del carrito es fija. Eso simplifica la construcción, pero limita las superficies a las que puede acceder. Los brazos tienen un alcance aproximado de 40 cm y una capacidad por brazo de entre 600 y 1.000 gramos según la documentación. El proyecto excluye expresamente levantamientos pesados, destreza dentro de la mano y movimientos muy dinámicos, como atrapar una pelota.
Qué se puede controlar hoy
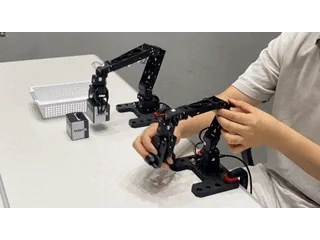
El manual incluye teleoperación por teclado del conjunto completo: brazo izquierdo, derecho, cabeza y base. También ofrece control con mando Xbox y con Joy-Con, con instrucciones de conexión y programas específicos.
Esta disponibilidad importa al interpretar las demostraciones domésticas. Que el robot traslade un objeto durante una sesión dirigida por una persona acredita el montaje y esa forma de control. Para afirmar que repite la tarea por sí solo hace falta identificar la política ejecutada, las condiciones y los resultados.
La documentación separa ambos trabajos. Contiene apartados para LeRobot, entrenamiento de políticas y simulación, además de las herramientas de teleoperación. En realidad virtual, por ejemplo, distingue el control que se puede probar en simulación del código para el robot físico que todavía señala como pendiente.
Un proyecto docente con varias etapas
XLeRobot permite repartir el trabajo entre montaje mecánico, configuración de motores, percepción y control. Una primera práctica puede consistir en mover un objeto ligero por teleoperación; otra, en registrar imágenes y acciones para entrenar una tarea acotada. Esa progresión hace visibles las diferencias entre manejar el robot, enseñarle ejemplos y obtener un comportamiento repetible.
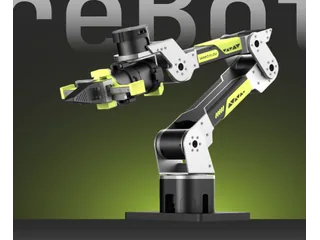
El presupuesto debe incluir más que los actuadores. La lista oficial distingue componentes y alternativas, y sus estimaciones excluyen conceptos como impresión 3D, herramientas, impuestos y transporte. Algunos kits comerciales tampoco incluyen el carrito o la batería; comprar un conjunto de piezas no equivale a recibir toda la plataforma de las fotografías.
Para un aula o un pequeño laboratorio, su ventaja es la documentación que permite entender el sistema. La ficha de XLeRobot recoge los enlaces al proyecto, al montaje y a sus límites físicos para preparar esa elección.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.