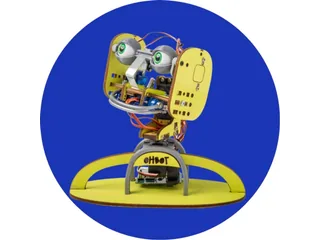
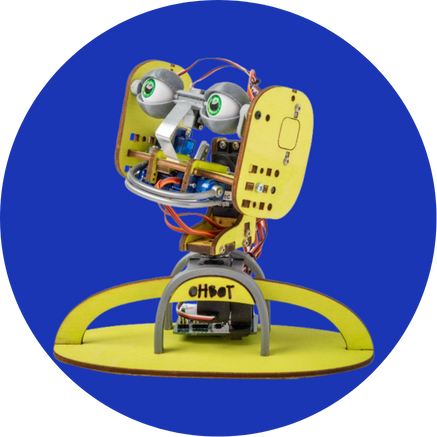
Xyloh: fabricar una cabeza robótica con piezas imprimibles
Xyloh reúne ocho servos y un controlador en un kit que exige fabricar la estructura. Ohbot publica archivos de impresión 3D y corte para completar el montaje.
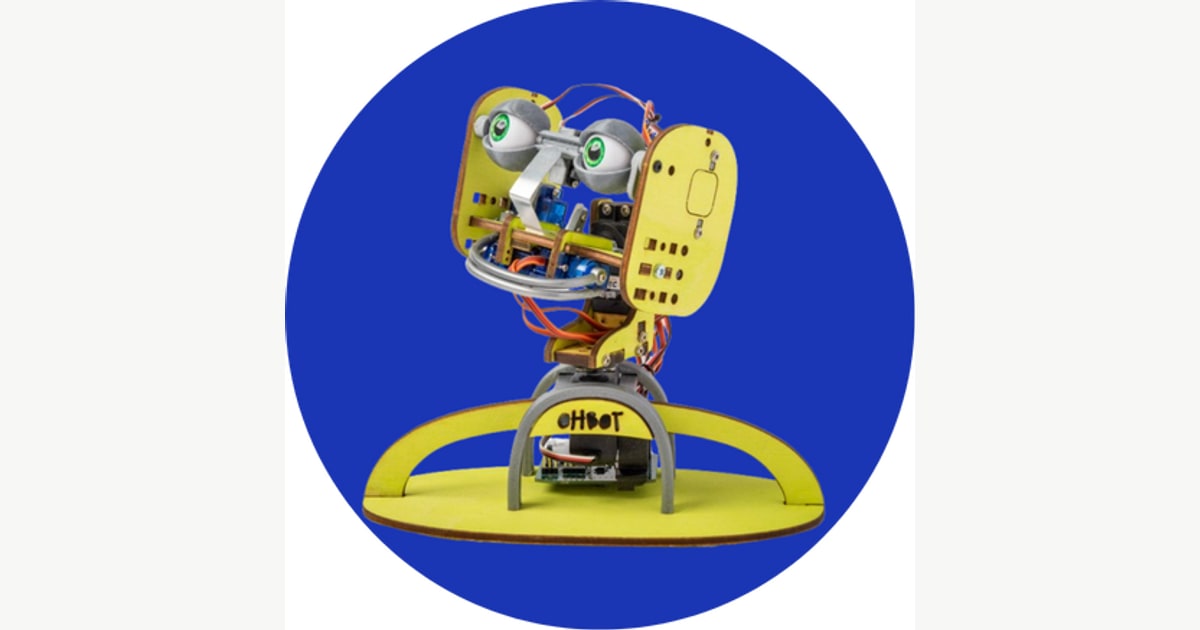
Xyloh permite fabricar una cabeza robótica expresiva a partir de un kit de electrónica y mecanismos. La estructura debe completarse con piezas de impresión 3D y, si se elige esa opción, material cortado con láser. Es un proyecto de construcción antes de ser un robot de sobremesa listo para programar.
El Core Kit de Ohbot reúne controlador, ocho servos, componentes de la cara y fijaciones. La variante con un mes de licencia se publica por 59,99 libras sin impuestos, o 71,99 con IVA británico. El coste de fabricar la estructura y los posibles gastos de importación desde España quedan fuera de esa cifra.
Separar lo que se compra de lo que se fabrica
Ohbot publica un inventario de piezas y archivos que distingue componentes del kit, piezas imprimibles y piezas que admiten corte o impresión. Esa relación permite preparar el trabajo sin confundir una bolsa de mecanismos con una cabeza terminada.
La ruta de fabricación cambia según las herramientas disponibles. Tener una impresora 3D no implica disponer de un cortador láser, pero el proyecto ofrece alternativas para parte de la estructura. Antes de comprar interesa revisar cada pieza, su material y el método previsto para producirla.
El fabricante estima de cinco a diez horas de montaje, dependiendo de herramientas y experiencia. Ese tiempo no sustituye el necesario para preparar y fabricar piezas. En un taller, distribuir las tareas entre fabricación, identificación y ensamblaje puede ser más práctico que intentar acabarlo en una sesión breve.
Ocho servos deben coordinarse en una cara
Los mecanismos mueven párpados, ojos, labios y cabeza. Un gesto puede combinar varias acciones, pero cada una necesita un ajuste mecánico que deje al componente recorrer su movimiento. Comprobar articulaciones durante el montaje ayuda a encontrar una pieza que roza o una conexión colocada en el lugar incorrecto.
Una primera actividad propuesta consiste en mover un mecanismo cada vez y anotar qué orden corresponde a cada gesto. Después se puede preparar una frase acompañada por una mirada. La propuesta se basa en sus controles; no es una prueba de una unidad montada por la redacción.
La conexión USB lleva el control a un ordenador. El robot no incorpora por ese hecho todas las funciones de percepción de un asistente autónomo. El programa, los sensores añadidos y los servicios elegidos determinan qué entrada puede activar una respuesta.
Un proyecto de un laboratorio muestra el trabajo de integración
La Universidad de Lincoln documentó en julio de 2026 una estancia escolar en la que un alumno programó Xyloh para un proyecto de traducción. El relato menciona integración de tecnología existente y depuración. Es un ejemplo concreto de uso, no una función de traducción incluida automáticamente al comprar el kit.
Ese matiz ayuda a planificar una ampliación: una cabeza que habla puede formar parte de muchos proyectos, pero cada servicio requiere código y configuración. Antes de sumar reconocimiento de voz o un modelo de IA interesa decidir qué problema resuelve y con qué entorno se ejecutará.
La tienda ofrece licencias de uno o doce meses para la aplicación de Windows. La duración debe identificarse en el pedido; también conviene revisar las alternativas de programación que presenta Ohbot para la familia.
La guía de Ohbot 2.2 montado permite comparar una vía más inmediata. Entre los robots de escritorio, Xyloh tiene sentido cuando fabricar y ajustar la estructura forma parte del aprendizaje que se busca.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.