AiNex: 24 articulaciones y una decisión pendiente sobre ROS
El bípedo AiNex permite practicar marcha y visión con Raspberry Pi. Su documentación usa ROS Noetic, cuyo soporte terminó, y eso condiciona los proyectos.
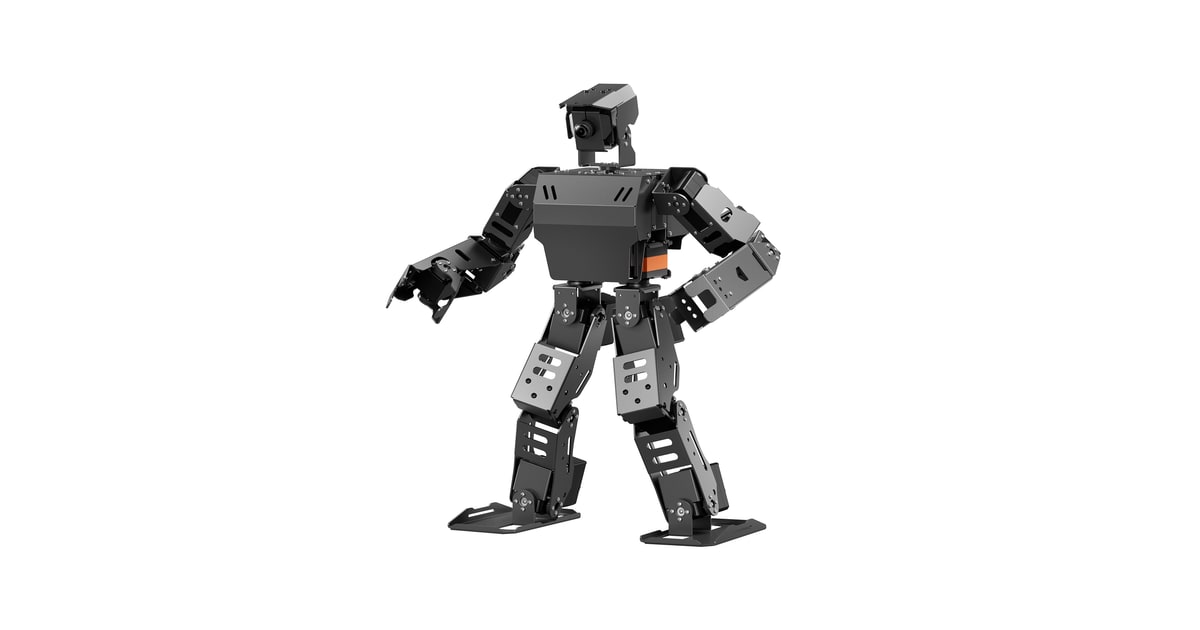
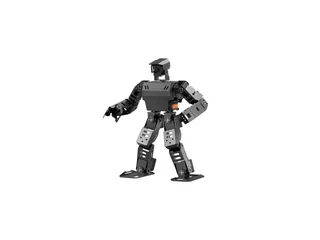
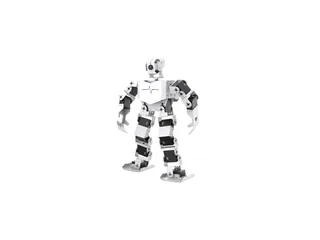
AiNex permite estudiar cómo se mueve un bípedo con brazos, cabeza y piernas articuladas. El robot de Hiwonder reúne 24 grados de libertad y una Raspberry Pi, pero una decisión de software precede a la primera actividad: la documentación consultada para la versión con Pi 5 trabaja con ROS Noetic y Ubuntu 20.04.
Noetic terminó su periodo de soporte en mayo de 2025, según el documento REP 3 de ROS. El robot puede seguir funcionando con su imagen preparada. Lo que cambia es el respaldo de esa distribución y el trabajo necesario para mantener o ampliar un proyecto basado en ella.
Aprender la marcha antes de darle una misión
La ficha de AiNex describe control de marcha con parámetros como altura, longitud de paso y giro. Es un punto de partida interesante para comparar el programa con el resultado físico: cambiar un parámetro, ejecutar una secuencia corta y observar si se conserva el equilibrio.
Los vídeos del fabricante incluyen seguimiento visual y desplazamientos en entornos preparados. Una demostración de escalones no garantiza que el robot pueda recorrer los de una vivienda: las dimensiones, el apoyo de los pies y el ajuste del movimiento siguen influyendo. Para empezar, una superficie despejada permite separar esos factores.
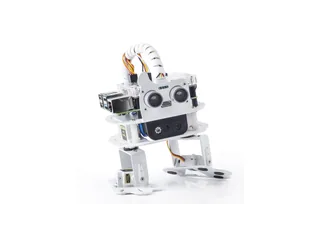
Quien busque un humanoide educativo puede contrastar esta propuesta con otros bípedos. AiNex da acceso a una mecánica bastante más compleja que un robot de cuatro servos, y exige organizar las pruebas para entender qué articulación o parte del control está provocando un fallo.
Visión con tareas delimitadas
Hiwonder publica actividades de seguimiento de color, recorridos sobre líneas y control mediante cámara. El resultado depende de la tarea y de sus parámetros: localizar una mancha de color en un entorno preparado es más acotado que identificar cualquier objeto de una habitación.
Una sesión de aprendizaje puede empezar registrando dónde aparece el objetivo en la imagen sin mover el robot. Después se introduce una corrección de la cabeza y finalmente una orden de desplazamiento. Así se puede ver si falla la detección, el seguimiento o la marcha, en lugar de probar todo a la vez.
Qué supone mantener ROS Noetic
El repositorio de AiNex permite inspeccionar el software del fabricante. Antes de añadir un paquete conviene comprobar la distribución de ROS para la que está preparado. Una instrucción pensada para ROS 2 no se puede aplicar directamente a este entorno de ROS 1.
Para un curso cerrado, conservar una imagen funcional y los ejercicios documentados puede ser suficiente. Para un proyecto de varios años, tiene sentido presupuestar quién mantendrá las dependencias y qué cambios se necesitarían para migrar. El fin de soporte no demuestra por sí mismo una avería ni una incompatibilidad inmediata.
La tienda anuncia 729,99 dólares estadounidenses para el Starter Kit de 2 GB. Existen más variantes de memoria y accesorios; ese precio corresponde a la configuración indicada, no a todas las cajas ni a un total de importación.
AiNex encaja en educación robótica cuando se desea trabajar tanto con articulaciones como con software. La elección tiene más sentido si el docente o desarrollador está cómodo manteniendo el entorno que recibirá junto al robot.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.