Microduck 0.15 evita apagados al reconectar el mando
Microduck corrige pulsaciones retenidas tras perder el mando y añade datos de sus motores. Qué permiten estas mejoras y cómo distinguir software estable de preventa.
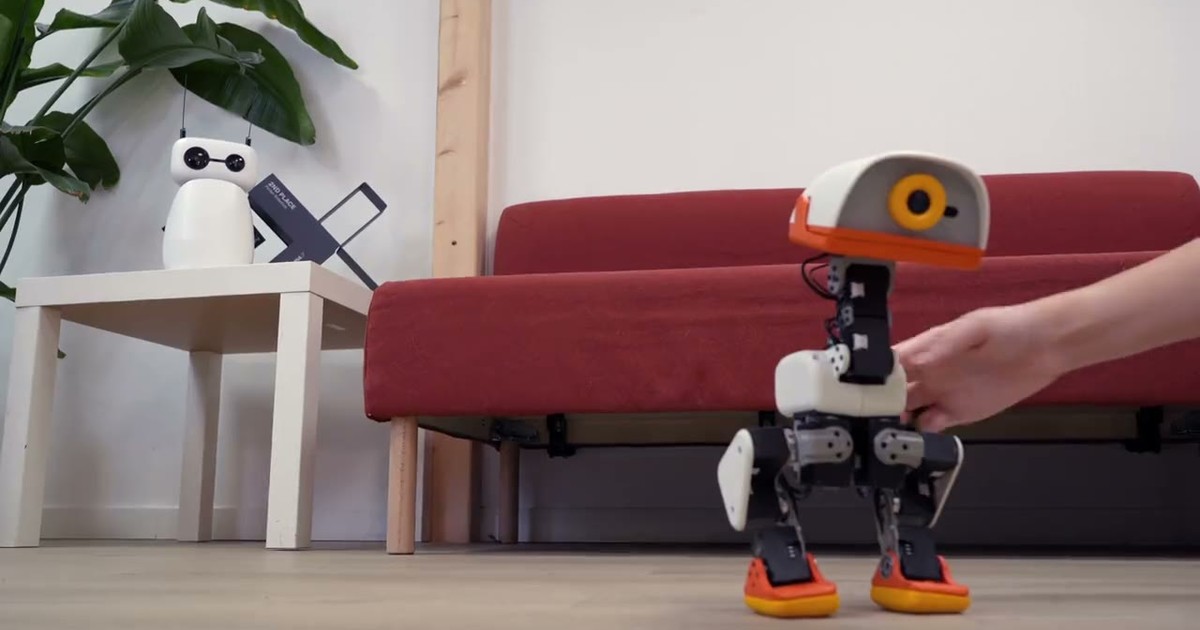
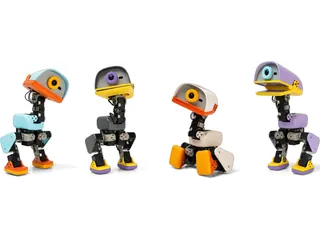
Microduck 0.15.0 corrige un fallo que podía apagar el robot al recuperar la conexión con su mando y permite que las aplicaciones reciban la velocidad y la corriente de sus articulaciones. Pollen Robotics publicó esta versión estable el 23 de septiembre. Para quien experimenta con este bípedo abierto, los cambios ayudan a distinguir una orden de juego de un problema de conexión y a observar qué hacen los motores durante un movimiento.
El seguimiento amplía nuestra presentación de Microduck y su preventa. La publicación del software [en] no acredita que las unidades comerciales ya hayan llegado a los compradores: la tienda sigue aceptando pedidos anticipados y anuncia ahora una espera mayor para las nuevas compras.
Un botón pulsado antes del corte no debe seguir contando después
El fallo tenía un desencadenante preciso. Si el mando perdía la conexión mientras se mantenía pulsado Select, el programa conservaba la hora de inicio de esa pulsación. Al volver el mando unos segundos después con el botón todavía presionado, podía interpretar que se había completado la pulsación larga que ordena apagar el robot.
La corrección del control del mando [en] borra ese estado cuando desaparece la conexión. La siguiente pulsación empieza a contar desde cero. El mismo arreglo afecta a la pulsación larga de la dirección superior de la cruceta, que podía provocar un cambio de modo no solicitado.
Los desarrolladores documentan una prueba de regresión que reproduce una desconexión de más de dos segundos. Es evidencia del comportamiento del programa; no constituye una medición de la estabilidad de la radio en una casa. El cambio evita reutilizar una pulsación antigua, pero no promete eliminar los cortes de conexión.
Dos lecturas nuevas para entender una marcha que falla
Microduck ya leía la velocidad y la corriente de los servos, pero esos valores no llegaban al flujo de estado que consumen las aplicaciones. La versión 0.15.0 añade los campos velocities y currents_ma [en], expresados en radianes por segundo y miliamperios, respectivamente.
Esto permite desarrollar una herramienta que compare el movimiento de una articulación con la corriente que utiliza. Puede ayudar a investigar, por ejemplo, qué cambia al apoyar una pata o al presionar el pico. La corriente es una lectura eléctrica: no equivale por sí sola a una fuerza de agarre calibrada.
El manual de los actuadores DYNAMIXEL XL330 de ROBOTIS [en] documenta esos registros de corriente y velocidad. Es un contraste independiente sobre el componente, no una evaluación de la precisión de Microduck.
Hay dos límites prácticos en el cambio. El monitor robotctl monitor todavía no dibuja esos campos, por lo que recibirlos exige una aplicación que los utilice. Además, el autor comprobó el recorrido de los datos con un simulador de entradas y salidas; señala expresamente que no disponía de hardware para comprobar las lecturas bajo carga. Quien programa conserva también la diferencia entre una lectura ausente y una lectura cero: un software antiguo no debe aparentar que todos los motores están quietos.
Recuperar un servo por Bluetooth exige sostener el robot
La versión estable anterior, 0.14.4, publicada el 22 de septiembre [en], incorporó otra mejora de diagnóstico: permite enviar por Bluetooth la orden de reinicio de motores tras un error de hardware. Antes, esa vía rechazaba la petición y había que recurrir a la conexión SSH o retirar la batería.
El procedimiento oficial de duckctl [en] utiliza un portátil con Bluetooth y la herramienta compilada desde el repositorio. No demuestra que exista ya un botón equivalente en una aplicación móvil comercial. Tampoco repara una articulación dañada ni elimina la causa de un sobrecalentamiento.
La orden desactiva primero el par de todas las articulaciones, incluso cuando se seleccionan motores concretos. Hay que sostener el robot o colocarlo tumbado; después queda sin mantener la postura hasta que se reinicializa, mediante Start en el mando o la orden correspondiente. ROBOTIS confirma que sus protecciones pueden desactivar el par y requerir un reinicio para recuperarlo.
Código disponible; entrega comercial todavía pendiente
Las notas distinguen la versión estable de las compilaciones dev, que los robots de cliente rechazan por su firma de desarrollo. Para una instalación física compatible, la documentación permite consultar versión, comprobar actualizaciones e instalarlas; después de la reconexión hay que leer el resultado. Son requisitos de una plataforma para experimentar con robótica bípeda, no funciones de un asistente que haga tareas de casa.
La variante Cream en la tienda europea [en] muestra 340 euros, con mando incluido. España figura entre los destinos de la tienda; el importe final y los portes deben revisarse antes de pagar. El aviso principal estima cuatro a seis meses para pedidos nuevos y retira la promesa de entrega navideña, aunque la descripción inferior conserva el calendario inicial. Si se necesita Microduck para un curso o un regalo con fecha fija, debe prevalecer esa advertencia actual sobre el texto del lanzamiento.
Fuentes
- Pollen Robotics — versión estable Microduck daemon 0.15.0 [en]
- Pollen Robotics — corrección de pulsaciones tras desconectar el mando [en]
- Pollen Robotics — datos de velocidad y corriente, pruebas y límites [en]
- Pollen Robotics — daemon 0.14.4 y recuperación de motores por Bluetooth [en]
- Pollen Robotics — motivo y condiciones del reinicio por Bluetooth [en]
- Pollen Robotics — instrucciones de duckctl para la versión 0.15.0 [en]
- ROBOTIS — manual independiente de los actuadores XL330-M288 [en]
- Pollen Robotics — Microduck Cream, precio europeo y aviso de plazo [en]
- Pollen Robotics — política de envío y destinos [en]
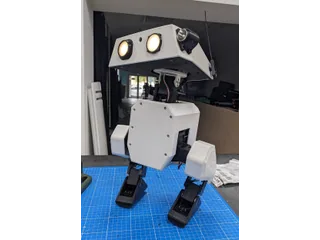
- Imagen: Pollen Robotics — fotograma oficial de la demostración de equilibrio de Microduck [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.