Microduck: leer el historial de caídas, motores y reparaciones
El historial vetbook de Microduck registra uso y avisos de los motores. Cómo consultarlo, conservar las reparaciones y decidir qué datos compartir en público.
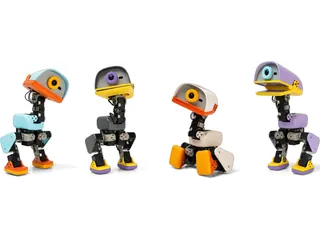
Pollen Robotics Microduck puede conservar un historial de caídas, tiempo de uso y avisos de sus motores, además de las reparaciones que anote su propietario. La función vetbook, incorporada en la versión daemon 0.17.3 del 15 de octubre [en], permite reunir esos datos antes de investigar un fallo o sustituir una articulación. Compartirlos es una operación aparte: al hacerlo, parte del historial se publica en internet.
Esta guía sigue la documentación del proyecto, sin una prueba física del robot. Frente a los cambios de Microduck 0.17.2 para controlar órdenes retrasadas por wifi, aquí la utilidad está en conservar lo ocurrido entre sesiones. Interesa a quien ya experimenta con el bípedo y necesita distinguir sus observaciones de lo que registra el programa.
Abrir el cuaderno y anotar una intervención
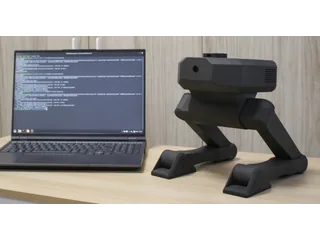
Desde la consola del robot, robotctl vetbook abre una pantalla con pestañas de vida, motores y diario. Las flechas permiten recorrerlas y q cierra la vista. La guía oficial fijada a 0.17.3 [en] también documenta robotctl vetbook --json para obtener los datos en formato estructurado.
El diario admite notas con n, que se guardan al pulsar Intro. Ahí cabe dejar constancia de una intervención manual, por ejemplo haber vuelto a pegar una pieza del pico. Esa anotación aporta contexto que un contador de caídas no puede reconstruir. Conviene escribir qué se cambió y qué síntoma se observó, sin convertir una sospecha en diagnóstico.
El registro se guarda en el propio robot y sobrevive a actualizaciones y vueltas a versiones anteriores. Volver a grabar la imagen del sistema inicia un historial nuevo, según la implementación de la función [en]. Si se va a realizar esa recuperación, conservar antes una copia evita perder el contexto de una reparación.
Qué significan los números de una articulación
El historial separa el uso general de los datos por motor. Acumula actividad y errores detectados; no calcula cuántos días de vida le quedan a una pieza. La descripción técnica de Pollen enumera horas con par, recorrido del eje, corriente acumulada, temperatura y avisos de sobrecarga, sobrecalentamiento, impacto eléctrico o codificador.
Como referencia independiente, el manual de ROBOTIS para los servos XL330 [en] distingue sobrecarga, temperatura y problemas eléctricos como estados diferentes. Un contador histórico de esos sucesos no identifica por sí solo su causa mecánica. Sirve para acompañar una consulta de soporte con datos, en lugar de concluir que cualquier tropiezo exige comprar un motor.
Hay dos límites especialmente útiles al interpretar el cuaderno:
- Las cargas de batería son estimaciones a partir de cambios de tensión, no ciclos medidos por un contador dedicado.
- El cambio de servo se registra automáticamente cuando el sistema adopta uno nuevo con la identificación de fábrica. Si se instala ya configurado con el identificador de la articulación, puede continuar el registro de la pieza anterior.
Anotar la sustitución manualmente resulta importante en el segundo caso. De lo contrario, comparar las horas de ese motor con las de otro puede mezclar el uso de dos piezas distintas.
Pollen documentó pruebas de software y simulación al introducir el historial, pero dejó pendiente su validación física en aspectos como la distancia recorrida y la detección de una sustitución real. Es una herramienta de observación; sus cifras no constituyen una certificación del estado del robot.
La tecla de compartir publica más que una tarjeta
En un Microduck conectado a una cuenta de Hugging Face, s publica el cuaderno en un conjunto de datos público de esa cuenta y genera un enlace a una tarjeta. La descripción de esta función [en] indica que se comparten contadores, fechas y datos de uso de los servos; las notas libres del diario permanecen en el robot.
Cada publicación sustituye los archivos actuales, pero el repositorio conserva versiones anteriores. Cambiar el nombre del robot crea otro conjunto de datos y deja el antiguo. Por tanto, renombrarlo no retira lo ya publicado. Consultar el historial local permite aprovechar la función sin pulsar esa tecla ni crear una tarjeta pública.
Para quien todavía está esperando el robot
Microduck sigue en preventa. La ficha europea de la variante Cream [en] muestra 340 euros, con robot, batería, cable USB-C y mando. España figura entre los destinos; los cargos finales deben concretarse al tramitar el pedido.
El aviso destacado estima cuatro a seis meses para pedidos nuevos y ya no promete entrega en Navidad, aunque la descripción inferior conserva el calendario inicial. Entre los humanoides y bípedos programables, este cuaderno resulta útil para mantener una unidad en uso; no adelanta su entrega ni sustituye la asistencia para una avería.
Fuentes
- Pollen Robotics — daemon 0.17.3, incorporación del historial el 15 de octubre [en]
- Pollen Robotics — comandos y funcionamiento de vetbook en la documentación de 0.17.3 [en]
- Pollen Robotics — contadores, sustituciones, conservación y límites de las pruebas iniciales [en]
- ROBOTIS — estados de error de hardware de XL330: sobrecarga, temperatura y alimentación [en]
- Pollen Robotics — datos publicados al compartir, exclusión de notas e historial de versiones [en]
- Pollen Robotics — Microduck Cream, contenido y condiciones actuales de preventa en Europa [en]
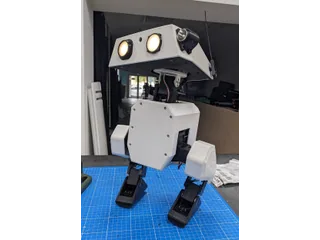
- Imagen: fotografía oficial de Microduck en una mesa de trabajo, cortesía de Pollen Robotics; recorte para cabecera [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.