TonyPi: un bípedo con cámara para aprender control por color
El humanoide de Hiwonder permite seguir líneas y mover una pelota con visión. Raspberry Pi, ajustes de color y versión del kit condicionan las actividades.
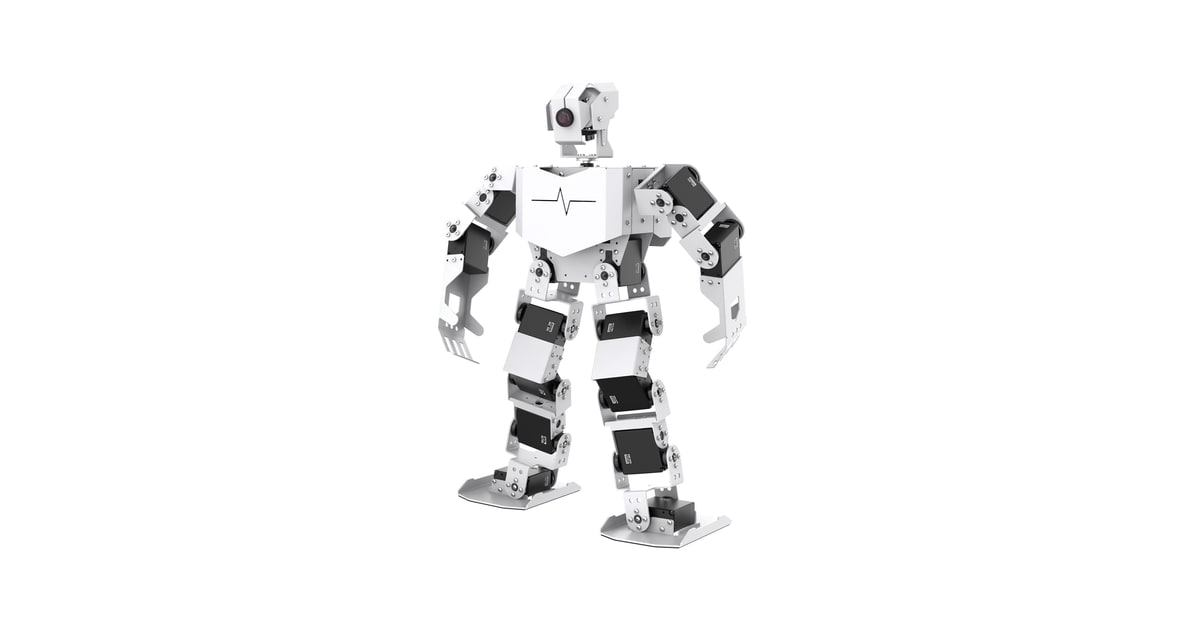
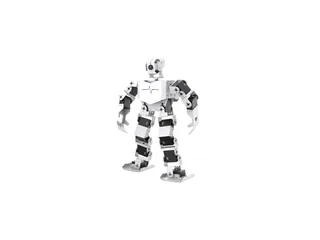
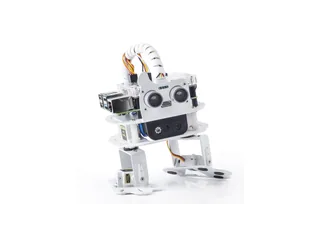
TonyPi puede seguir una línea y reaccionar a una pelota de color mediante su cámara. El humanoide de Hiwonder utiliza Raspberry Pi y permite modificar el programa que convierte una detección en movimiento. Para aprender con él resulta útil distinguir qué observa la cámara, cómo se corrige la dirección y qué maniobra ejecutan las piernas.
La ficha de TonyPi anuncia 18 grados de libertad: 16 en el cuerpo y dos en la cabeza. Entre sus variantes figura el Standard Kit con Raspberry Pi 5 de 2 GB por 609,99 dólares estadounidenses. Las cajas con Pi 4, más memoria o accesorios tienen condiciones diferentes.
Una pelota de color delimita el ejercicio
Una actividad de seguimiento puede buscar una región de la imagen que cumpla unos parámetros de color. Si cambia la iluminación o aparece otro objeto semejante, la detección puede variar. El programa necesita ajustar esos parámetros al entorno que se va a utilizar.
OpenCV explica la segmentación mediante umbrales de rango en su documentación. Su tutorial sirve como referencia para entender la técnica, aunque utiliza su propio ejemplo y no sustituye los ajustes que establece el manual de TonyPi. Detectar una región de color no equivale a reconocer de manera general cualquier pelota u objeto.
El ejercicio puede empezar mostrando la detección sin activar las piernas. Si la cámara encuentra el objetivo, se introduce el seguimiento de cabeza; después, el movimiento de acercamiento. Al separar esas fases es más fácil identificar si falla la visión o el control físico.
Seguir una línea exige conservar el entorno
La documentación de TonyPi ofrece actividades para sus versiones de Raspberry Pi. Una pista de contraste claro y una superficie preparada facilitan observar el comportamiento del seguidor. Las condiciones de una demostración influyen en lo que se ve y conviene registrarlas junto al programa.
Si la línea desaparece de la imagen, el robot necesita una respuesta definida. Esa situación puede convertirse en parte de la sesión: detenerse, buscar o volver a una posición son decisiones que el alumno puede comparar. Una maniobra aparentemente espectacular aporta menos aprendizaje si no se conoce qué la activó.
Entre los humanoides educativos, TonyPi añade coordinación de cabeza y cuerpo a los ejercicios de visión. Las pruebas de marcha deberían comenzar con una postura y una secuencia conocidas antes de introducir cambios en el seguimiento.
Elegir el kit por las actividades
El nombre TonyPi aparece junto a versiones y paquetes distintos. La primera comprobación debe identificar modelo base, placa, memoria y accesorios. Los ejemplos de TonyPi Pro no se pueden atribuir automáticamente al equipo base por compartir parte del nombre.
La oferta actual también describe integración con modelos de lenguaje y voz. Esas actividades pueden necesitar credenciales y servicios adicionales, según el ejemplo. La detección de color y la marcha permiten empezar a trabajar con el robot sin activar una conversación remota.
La guía de AiNex ofrece contexto de otra propuesta de Hiwonder con más articulaciones y un entorno de software distinto. TonyPi debe valorarse por el conjunto que se recibirá y por los ejercicios que ese conjunto permite reproducir. Una prueba de seguimiento con el kit exacto resulta más informativa que una colección de vídeos de distintas versiones.
Fuentes
- Hiwonder: TonyPi, articulaciones y variantes de Raspberry Pi. Imagen oficial del modelo base: Hiwonder.
- Hiwonder: documentación de TonyPi por versión.
- OpenCV: segmentación de color mediante umbrales de rango.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.