
Upkie: probar un bípedo con ruedas antes de construirlo
Upkie permite experimentar con el equilibrio de un bípedo en el ordenador. Qué ofrece su simulador, qué exige el montaje y qué revisar antes de comprar motores.
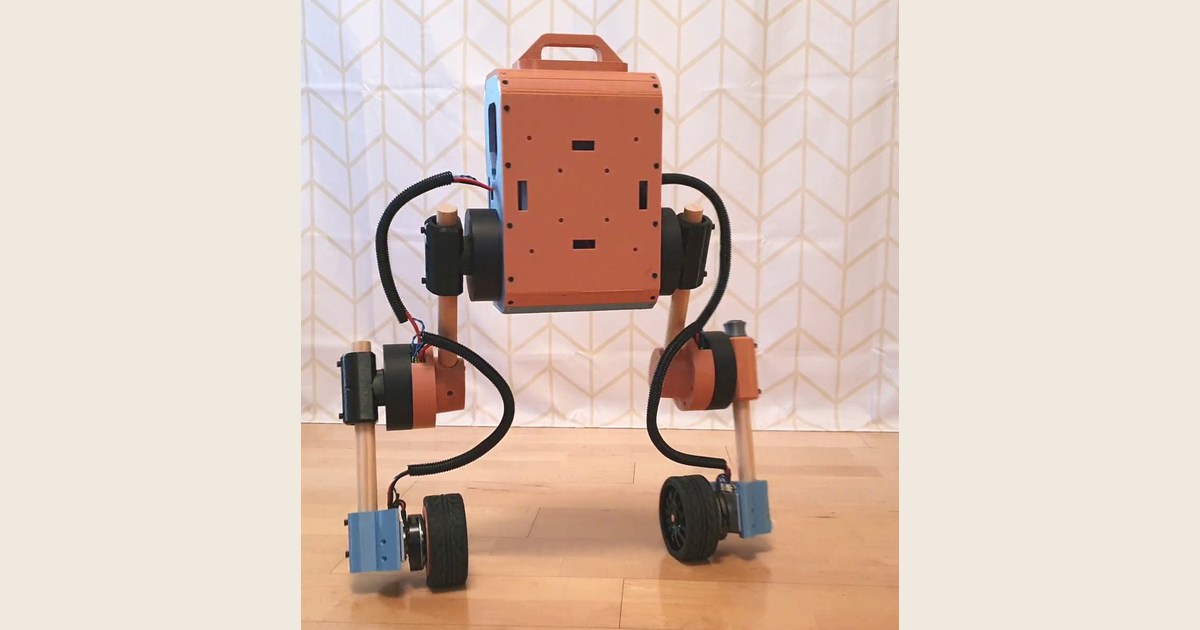
Upkie permite empezar a experimentar con el equilibrio de un robot de dos patas sin comprar todavía los motores. Su software incluye una simulación en la que se puede conducir con un mando y aplicar fuerzas con el ratón para observar la respuesta. Quien después quiera construirlo dispone de planos, lista de componentes e instrucciones, aunque el suministro de actuadores merece una comprobación previa.
El robot tiene una rueda al final de cada pierna: avanza rodando y utiliza las articulaciones para cambiar de postura. El laboratorio de robótica de Inria París [en] describe seis movimientos motorizados —dos caderas, dos rodillas y dos ruedas— y lo emplea para estudiar control, aprendizaje y estimación del estado del robot. Para un aficionado, su utilidad está en poder modificar esos programas y relacionarlos con una máquina física; no ofrece tareas domésticas listas para usar.
Esta es una guía documental de un proyecto existente, orientada a personas con experiencia en programación y montaje. No corresponde a un nuevo lanzamiento ni a una prueba propia del robot.
El primer experimento cabe en el ordenador
El repositorio de Upkie [en] ofrece ejemplos en Python y permite desarrollar también en C++. Para seguir la ruta de simulación, descarga el repositorio, prepara Pixi siguiendo su documentación y, desde la carpeta del proyecto, ejecuta:
pixi run example-follow-joystickEl ejemplo utiliza un mando para avanzar, retroceder y girar. En la ventana del simulador puedes pulsar sobre el robot para ejercer una fuerza externa y ver cómo intenta recuperar el equilibrio. Es una forma concreta de estudiar la diferencia entre ordenar una velocidad y mantener el cuerpo erguido mientras las ruedas se mueven.
Los ejemplos incluyen controladores de equilibrio y movimientos de flexión. La biblioteca proporciona entornos Gymnasium con una interfaz común para simulación y robot físico, de modo que parte del código puede conservarse al cambiar de destino. Compartir la interfaz no elimina la puesta a punto del hardware: la máquina real sigue necesitando límites de motores y calibración.
El proyecto enlaza además herramientas de aprendizaje por refuerzo. Conviene distinguir sus requisitos: la opción MjLab Upkie utiliza una GPU Nvidia, mientras que otros entornos de entrenamiento citados funcionan con CPU. No hace falta empezar entrenando una política para explorar el ejemplo de equilibrio ya disponible.
Antes de imprimir piezas, resuelve los actuadores
La lista de materiales [en] especifica cuatro servos mjbots qdd100, beta 2 o posterior, para las piernas, y dos kits de desarrollo moteus para las ruedas. También recoge una Raspberry Pi 4 Model B, la placa pi3hat, distribución de alimentación, batería compatible con RYOBI de 18 V y un mando USB, además de cables y tornillería.
Aquí aparece una limitación práctica. La ficha comercial del qdd100 beta 3 [en] indica que no se mantiene en stock y exige un pedido mínimo de 50 unidades, con consulta al fabricante. Esa condición no encaja con las cuatro unidades de un solo Upkie. No demuestra que sea imposible conseguir actuadores por otra vía, pero sí impide dar por hecho que la lista pueda comprarse hoy como una cesta de piezas para un particular.
Antes de encargar el resto, confirma con el proveedor una configuración compatible y su suministro a España. La documentación del proyecto no acredita una oferta de robot completo con entrega española. Cambiar de motor tampoco es una sustitución automática: puede obligar a adaptar anclajes, electrónica y control.
Construirlo implica cablear y calibrar
Las instrucciones de preparación [en] piden soldador, herramienta de crimpado para conectores JST PH, cortacables y llaves hexagonales. El trabajo comienza con cables de potencia y comunicaciones; tener una impresora 3D cubre solo una parte del montaje.
Para las piezas, la guía de impresión [en] propone PETG y capas de 0,2 mm, con ajustes distintos según el componente. Publica archivos de impresión y geometrías STL. Si cambias las ruedas, revisa sus dimensiones: el diámetro exterior afecta a la configuración del control, mientras que otros cambios de medida pueden exigir rediseñar el acoplamiento impreso.
La puesta en marcha [en] separa el programa que comunica con los motores del que decide el movimiento. Ambos se ejecutan en la Raspberry Pi del robot. El mando también ofrece una parada que desactiva los motores y que las instrucciones piden mantener a mano durante las pruebas.
Después del montaje hay que fijar la referencia cero de las articulaciones y comprobar el sentido de giro antes de dejar el robot sobre el suelo, siguiendo el procedimiento de ensamblaje [en]. Si esa parte aún queda lejos de tu experiencia, los robots educativos permiten comenzar con menos trabajo de electrónica.
Quien dude entre construir un bípedo o un robot de cuatro patas puede comparar este montaje con el cuadrúpedo casero Orion. En Upkie, el primer reto ya está disponible en el ordenador: modificar un controlador y observar qué ocurre al perturbar el equilibrio, antes de comprometerse con la compra de componentes.
Fuentes
- Upkie — repositorio, ejemplos de simulación y entornos de control [en]
- Inria Paris Robotics Lab — configuración y usos de Upkie [en]
- Upkie — lista de materiales y dimensiones de las ruedas [en]
- mjbots — qdd100 beta 3: condiciones de suministro del actuador [en]
- Upkie — herramientas y preparación del montaje [en]
- Upkie — impresión de las piezas [en]
- Upkie — instalación del control y parada de motores [en]
- Upkie — ensamblaje y calibración de las articulaciones [en]
- Imagen: proyecto Upkie — fotografía del robot publicada en su repositorio [en]
Más artículos
Bimo 1.1 lleva la marcha al propio robot, sin ordenador
Bimo añade software para caminar desde su placa RP2040. El bípedo abierto permite experimentar con locomoción, aunque los kits siguen en preventa y sin batería.
Amoo lleva a IFA su propuesta de compañía sobre dos patas
Cyan Robotics muestra Amoo en IFA: un bípedo de 80 cm pensado para buscar la interacción con las personas. Su presentación aún no concreta una venta en España.