ROBOTIS Manipulator-H: un brazo para estudiar la relación entre modelo y control
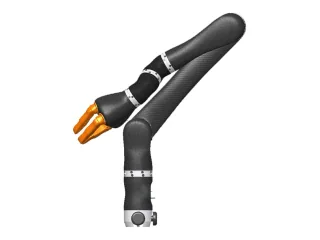
ROBOTIS Manipulator-H es un brazo de seis ejes para investigación con ROS. Su manual aporta parámetros cinemáticos y distingue los accesorios del conjunto principal.
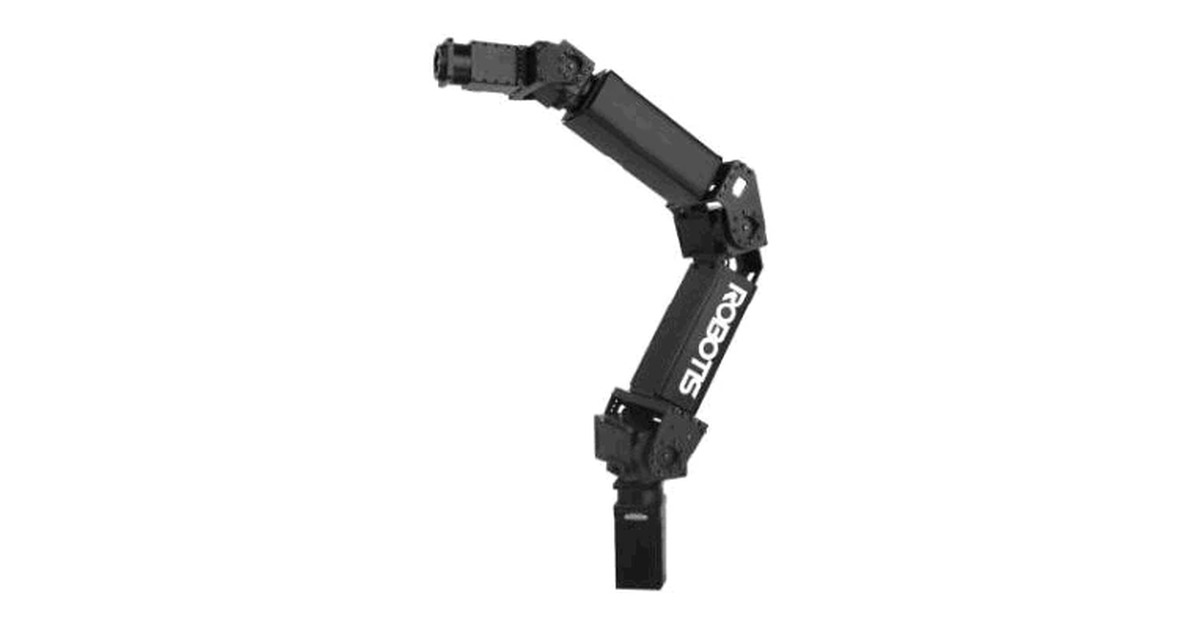
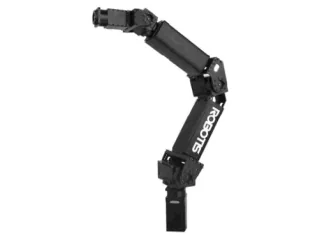
ROBOTIS Manipulator-H es un brazo de investigación basado en actuadores DYNAMIXEL PRO. La documentación publica seis grados de libertad, 3 kg de carga útil y alimentación de 24 V, junto a parámetros que describen la geometría y el movimiento de sus articulaciones.
El manual del robot conserva datos cinemáticos y propiedades de masa. Ese nivel de detalle permite estudiar cómo un modelo de software representa el equipo físico, en lugar de limitarse a enviar posiciones a una interfaz cerrada.
El modelo depende también de la herramienta
Una trayectoria calculada para el último eslabón no sitúa necesariamente la punta de una herramienta añadida en el mismo lugar. Para un ejercicio de planificación hay que incorporar la geometría y posición de la pinza o accesorio utilizado.
El manual presenta la pinza y varios elementos de montaje como opciones. Una fotografía del brazo equipado no permite concluir que todos esos accesorios formen parte del suministro. Antes de preparar la mesa debe definirse qué contiene la unidad concreta y cómo se fija su base.
Los paquetes oficiales de ROS aportan integración para el manipulador. La documentación también conserva un SDK de Windows basado en herramientas antiguas. Son vías distintas y requieren comprobar versiones, dependencias y conocimientos de programación antes de elegir una.
Para evaluar el modelo, una práctica útil consiste en comparar una posición prevista con la observada en una postura conocida, y después repetirla con otra orientación. Eso ayuda a distinguir errores de geometría, montaje o calibración.
Manipulator-H interesa para investigación de brazos físicos con información técnica accesible. La carga máxima es un límite de la configuración documentada, no una garantía para cualquier herramienta o dinámica de movimiento.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.