Yamaha Motor YK500XGL: carga y alcance del brazo SCARA
Yamaha Motor YK500XGL ofrece 5 kg y 500 mm para montaje y manipulación horizontal. Comparamos su configuración con modelos próximos y explicamos los datos que condicionan su uso.
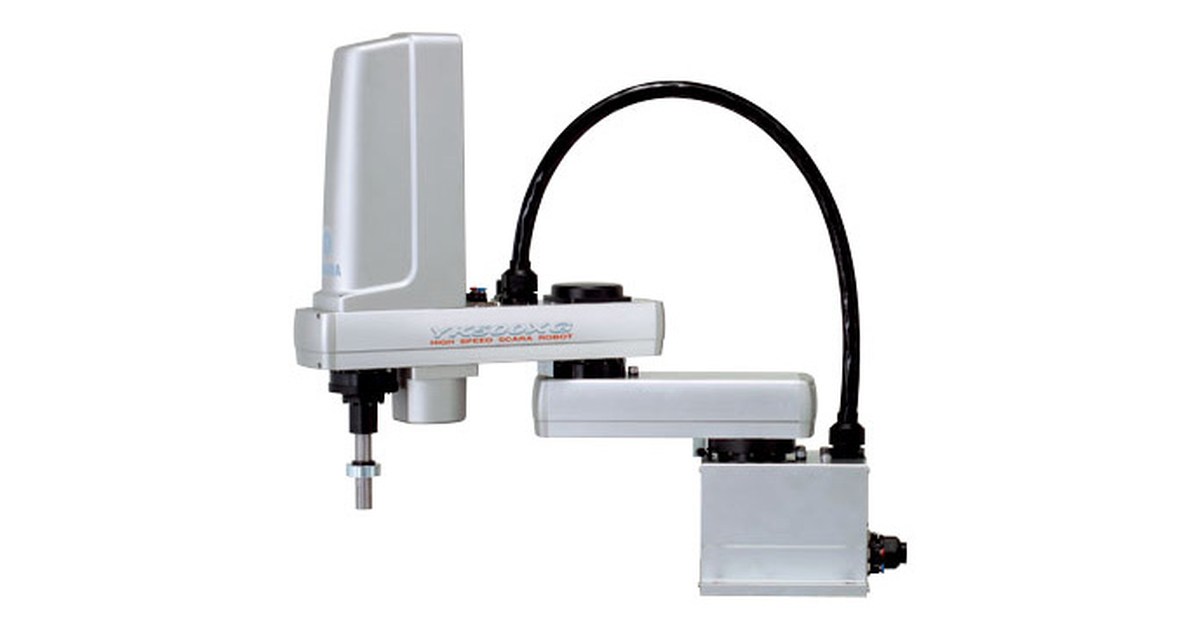
El Yamaha Motor YK500XGL coloca piezas entre puntos de trabajo con 500 mm de longitud de brazo y 5 kg de carga máxima, según las especificaciones del fabricante. Su geometría SCARA lo orienta al montaje y la manipulación horizontal; la longitud elegida debe cubrir tanto el punto de recogida como el de entrega.
Movimiento y ciclo de referencia
Los 4 ejes del YK500XGL combinan movimiento en el plano, desplazamiento vertical y giro del útil. Esta configuración sirve para operaciones entre puntos con la herramienta orientada sobre el plano de trabajo.
La repetibilidad publicada es de ±0,01 mm en el plano XY. Expresa la capacidad de regresar a una posición bajo las condiciones de la especificación; la tolerancia del proceso incluye además la fijación de la pieza y el montaje de la herramienta.
El ciclo de referencia figura como 0,48 s (2 kg; 300 mm horizontal y 25 mm vertical, ida y vuelta). Es un movimiento de ensayo del fabricante: el tiempo de la operación completa también incorpora agarre, espera y liberación de la pieza.
El recorrido vertical es de 150 mm. Debe cubrir la altura entre la recogida, el paso por encima de los obstáculos y el punto de colocación, sin confundirlo con los 500 mm de alcance horizontal.
La carga máxima de 5 kg corresponde a la configuración estándar. Con brida de herramienta o con cableado y tubos pasantes por el eje estriado, la ficha la reduce a 4 kg. La opción escogida debe entrar en el cálculo del conjunto de pieza y útil.
Yamaha utiliza una estructura sin correas en la gama XG, con acoplamiento directo en las transmisiones. Ese diseño describe la mecánica del brazo; al programar siguen contando la masa del útil y la inercia que genera al girar.
La repetibilidad XY se mide a temperatura ambiente constante. El controlador ajusta el coeficiente de aceleración según la masa en el extremo y la inercia del eje R, por lo que el ciclo de catálogo debe leerse con las condiciones de su ensayo.
Elegir la carga con el mismo alcance
El YK500XG ofrece 10 kg con los mismos 500 mm. La diferencia de carga es de 5 kg: el YK500XGL admite menos masa en la referencia publicada. Esto permite comparar el conjunto de herramienta y pieza sin atribuir a la versión más potente una zona de trabajo mayor.
Montaje y control
La masa del YK500XGL se publica como 21 kg. Ese peso pertenece al robot; al estudiar el soporte deben añadirse herramienta, pieza y esfuerzos transmitidos por el movimiento.
La referencia indica el controlador RCX340-4. Ese dato permite comprobar la integración con el puesto existente: programas, periféricos y señales deben prepararse para el sistema de control que acompaña a este brazo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.