ClawPi ROS 2: mapear antes de ordenar el brazo
ClawPi reúne ruedas Mecanum, cámara y opciones de LiDAR y brazo. Una práctica separa mapa, desplazamiento y manipulación sin confundir los paquetes.
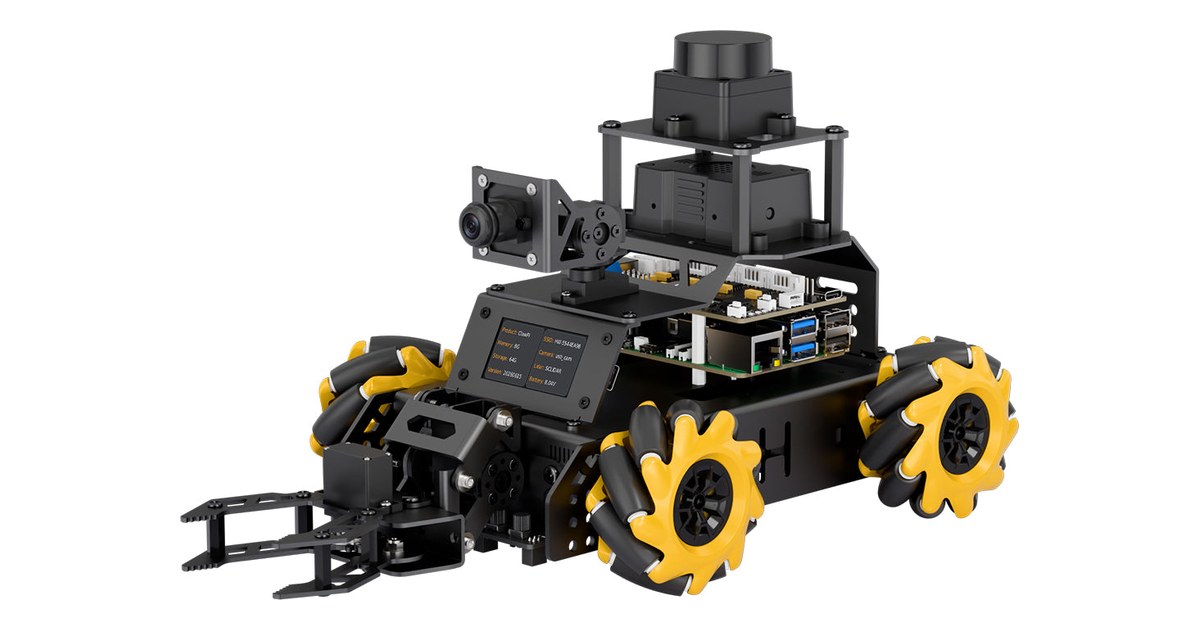
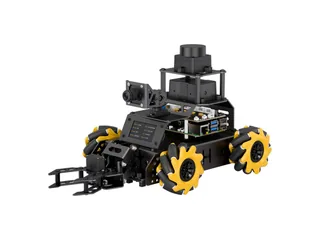
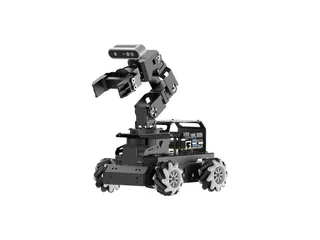
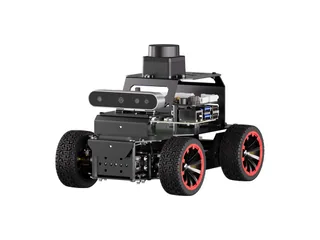
Un robot con ruedas capaces de desplazarse lateralmente puede llegar al objeto desde otra dirección, pero eso no asegura que el brazo pueda cogerlo. ClawPi de Hiwonder es una plataforma ROS 2 con chasis Mecanum, Raspberry Pi 5 según el paquete y módulos de visión, LiDAR y brazo en determinadas configuraciones.
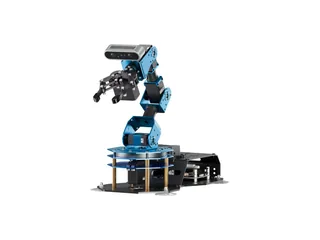
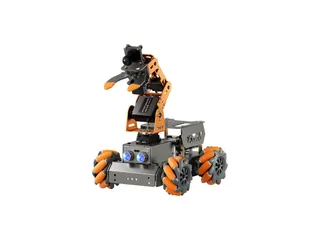
La tienda ofrece Starter, Standard, Advanced y Ultimate, cada uno con opciones de placa Raspberry Pi. Hay que identificar la combinación exacta antes de seguir un tutorial de navegación o manipulación.
Primero, movimiento y mapa
Las ruedas Mecanum permiten órdenes de desplazamiento longitudinal, lateral y giro. Un ejercicio inicial puede marcar cuatro puntos en el suelo y enviar cada movimiento por separado. Se mide el error entre posición esperada y real con la misma velocidad y duración.
Después se incorpora el LiDAR, si el paquete comprado lo incluye, para construir un mapa del aula. El mapa no elimina el error de ruedas ni autoriza a usar una trayectoria sin despejar el suelo. La documentación de ROS 2 explica que la posición del robot se representa mediante marcos de coordenadas: un mapa útil requiere conocer el marco de la base y el de cada sensor.
El TurboPi también permite observar desplazamiento lateral; ClawPi añade, según versión, un entorno más amplio de sensores y ROS 2.
Después, visión y agarre
Una prueba con cámara puede reconocer una pieza sobre una mesa baja. Conviene registrar la confianza de cada detección, la distancia estimada y la posición donde se detiene la base. Solo entonces se programa el brazo de dos grados de libertad anunciado para las configuraciones que lo montan.
La secuencia debería poder detenerse en cualquier fase: reconocer, acercarse, alinear, sujetar. Si el agarre falla, el registro permite distinguir una detección equivocada de un error de aproximación o de una pieza fuera del alcance del brazo.
El Nexbit AI plantea una actividad similar con micro:bit y otra mecánica. No basta trasladar sus coordenadas o distancias a ClawPi.
Elegir el paquete
Hiwonder mostraba 159,99 dólares para Starter sin Raspberry Pi, un precio de entrada que no corresponde al equipo completo que aparece en todas las demostraciones. Hay opciones con Raspberry Pi 5 de distintas memorias y paquetes superiores. Antes de comprar hay que revisar qué cámara, LiDAR, brazo, alimentación y placa figuran en la lista de la variante.
ClawPi resulta interesante para una práctica por etapas: primero posición, luego percepción y por último acción. Separar esas etapas hace visible qué mejora aporta cada módulo.
Imagen: Hiwonder, ClawPi.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.