LanderPi: elegir el chasis para llegar hasta la pieza
LanderPi se ofrece con ruedas Mecanum, dirección Ackermann u orugas. El brazo comparte la tarea de recogida, mientras el chasis cambia la aproximación al puesto.
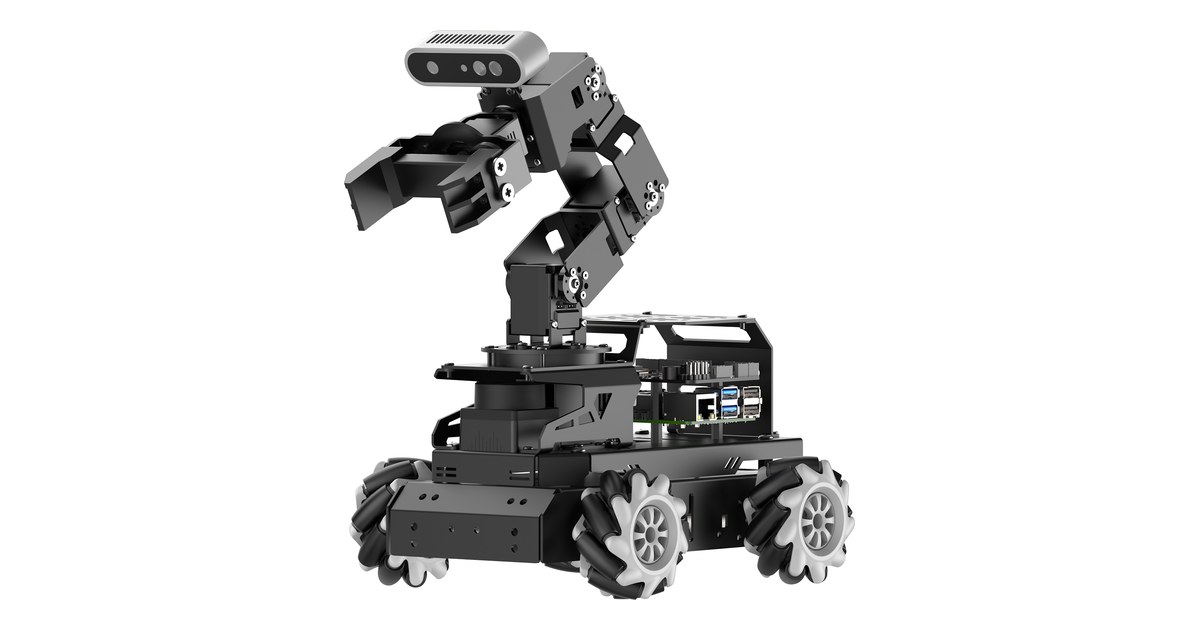
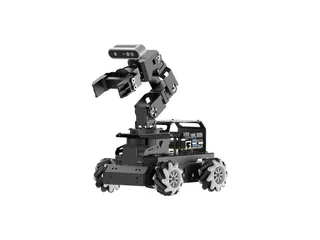
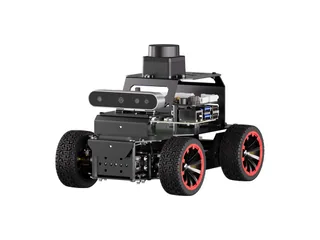
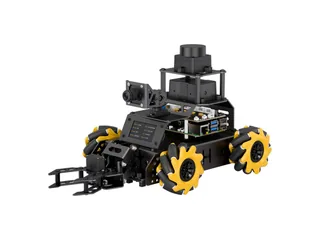
Una tarea de recoger una pieza puede empezar con tres aproximaciones distintas. LanderPi se ofrece con chasis Mecanum, Ackermann u orugas, junto a un brazo de seis grados de libertad y Raspberry Pi.
Hiwonder organiza cursos de ROS 2, percepción, navegación y manipulación. La elección del chasis permite estudiar cómo se llega al puesto antes de utilizar la cámara y el brazo.
El movimiento de aproximación depende del chasis
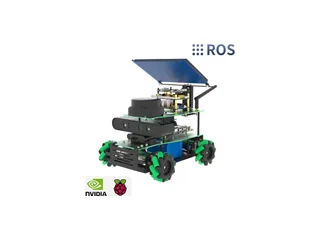
La versión Mecanum permite desplazamientos laterales además de avance y giro. La dirección Ackermann organiza curvas durante el movimiento, mientras las orugas proporcionan otra forma de tracción y giro.
Estas diferencias afectan a la postura desde la que se presenta el brazo ante la pieza. La posición final del vehículo y la orientación del cuerpo forman parte de la tarea.
Un ejercicio puede definir un punto de recogida y dibujar la aproximación del chasis elegido. Después se identifica qué movimiento coloca el brazo en una postura de trabajo conocida.
La documentación de ros2_control sobre dirección Ackermann explica por qué tracción y dirección desempeñan funciones distintas. Es una referencia de geometría; LanderPi utiliza la configuración documentada para su propia base.
El brazo necesita una referencia al llegar
La ficha describe seis grados de libertad y una cámara de profundidad en el extremo del brazo. Su vista cambia cuando se modifican las articulaciones o se desplaza la base.
Para empezar resulta útil conservar una postura de observación y una posición del vehículo. Se identifica la pieza en la imagen y se observa cómo cambia al modificar solo una de esas referencias.
El ROSMASTER X3 PLUS combina también base móvil y brazo. Ambos permiten estudiar cómo el desplazamiento del cuerpo modifica la relación entre cámara, herramienta y objeto.
Antes de coordinar una ruta completa conviene ensayar la recogida con el chasis quieto. Después se añade la aproximación y se vuelve a comprobar la postura de trabajo.
Elegir un curso y una configuración
El manual de LanderPi separa control del movimiento, navegación, visión y brazo. Incluye apartados de modelo, MoveIt2 y simulación que permiten representar el conjunto.
La ficha también presenta interacción por voz y modelos de lenguaje. El módulo WonderEcho Pro corresponde al Advanced Kit, por lo que esas funciones deben relacionarse con el paquete elegido.
Una actividad inicial puede utilizar órdenes conocidas y una pieza de referencia. Eso permite revisar la secuencia física antes de añadir otra forma de entrada.
El Transbot SE permite comparar una base de orugas con otro brazo y otra cámara. Los recorridos y programas deben corresponder a cada montaje.
Precio y contenido del paquete
La tienda muestra 619,99 dólares estadounidenses para Starter Kit con Raspberry Pi 5 de 4 GB y chasis Mecanum. Las otras bases y kits aparecen como variantes separadas.
Conviene conservar esas tres partes del nombre: nivel de kit, placa incluida y chasis. Cambiar una puede modificar precio, módulos o cursos aplicables.
La preparación debe revisar conexiones, imagen del sistema y calibración del brazo. Una misma fotografía de la familia puede mostrar otra combinación de componentes.
LanderPi permite estudiar manipulación móvil desde una decisión tangible. Elegir el chasis define cómo se aproxima al puesto; identificar después la postura de observación y de agarre ayuda a relacionar esa aproximación con el trabajo del brazo.
Imagen: Hiwonder, LanderPi con chasis Mecanum.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.