MentorPi A1: de una curva Ackermann a un mapa ROS 2
El MentorPi A1 de Hiwonder combina dirección Ackermann, encoders y ROS 2. Antes de crear un mapa conviene comprobar qué movimiento estima el robot.
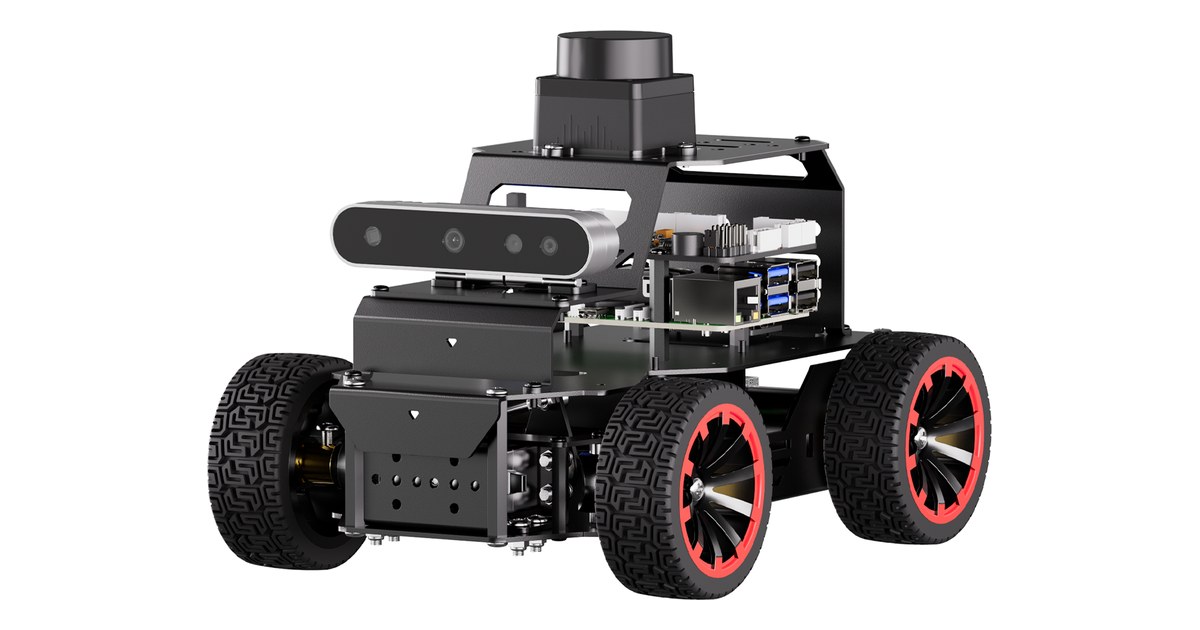
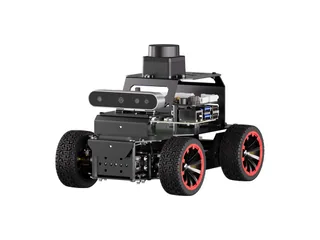
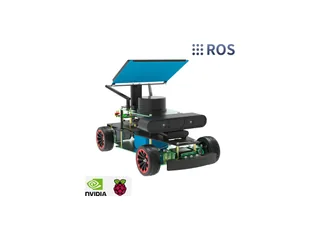
Un mapa de ROS 2 parece una imagen del entorno, pero depende de cómo el robot calcula su propia posición. MentorPi A1 utiliza un chasis con dirección Ackermann, parecido en su geometría de giro a un coche, junto a Raspberry Pi 5 y sensores para navegación.
La plataforma ofrece ejercicios de control, odometría, LiDAR y cámara de profundidad. El paso más útil antes de explorar una habitación es observar cómo responde a una curva corta y cómo la registra el sistema.
La dirección condiciona la ruta
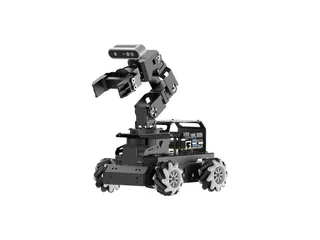
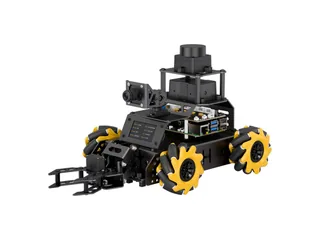
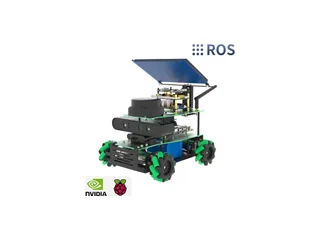
Hiwonder distingue el A1 del MentorPi M1, que usa ruedas Mecanum. El A1 gira orientando su eje delantero: no puede desplazarse lateralmente como una base omnidireccional.
Por eso una orden de velocidad lateral que tendría sentido en el TurboPi no describe una maniobra posible para este chasis. Una ruta entre muebles debe reservar espacio para los giros.
El manual de MentorPi incluye análisis del chasis Ackermann y calibración de velocidad lineal y angular. Se puede empezar con un recorrido recto y un arco amplio, anotando la distancia que el robot cree haber recorrido y la observada sobre el suelo.
Comprobar la odometría antes del mapa
Los encoders registran el giro de las ruedas. Esa medición ayuda a estimar movimiento, pero el deslizamiento y los errores de calibración se acumulan. ROS 2 representa la relación entre marcos como odom y base_link para integrar esos datos con navegación.
La documentación de Nav2 distingue la odometría continua de la corrección de posición que aporta un sistema de localización. Si el arco medido no se parece al recorrido real, crear un mapa no resuelve por sí solo la causa.
Una prueba práctica consiste en repetir el mismo circuito corto, primero en una superficie uniforme y después en otra. Registrar el punto final y la orientación permite detectar si el error aparece siempre en el giro o varía con el suelo.
Añadir sensores por etapas
El catálogo de Hiwonder describe versiones con LiDAR y cámara de profundidad. Sus cursos separan movimiento, LiDAR, mapeo y navegación. Es importante elegir la versión de documentación correspondiente al paquete: la portada del manual indica que Starter y Standard emplean el material de 2024, mientras Advanced sigue la sección más reciente.
El ROSMASTER R2 ofrece otra base Ackermann para comparar las mismas ideas. No hay que trasladar parámetros entre vehículos sin medir sus dimensiones y su respuesta.
La tienda indica 489,99 dólares estadounidenses para MentorPi A1 Starter con Raspberry Pi 5 de 4 GB. La cámara y las funciones disponibles cambian entre kits, por lo que el precio corresponde a esa configuración, no a todas las imágenes promocionales.
MentorPi A1 convierte una pregunta abstracta de navegación en dos observaciones: cuánto gira el cuerpo y cuánto dice el software que ha girado. Esa comparación prepara el uso del mapa con mejores datos.
Imagen: Hiwonder, MentorPi A1.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.