MEVIUS: un cuadrúpedo abierto requiere desarrollo propio
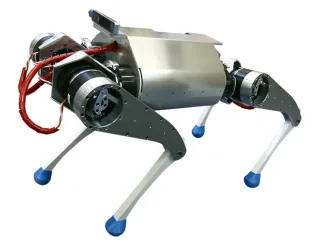
MEVIUS es un cuadrúpedo de diseño abierto que RT ofrece como plataforma de investigación. Su montaje permite estudiar locomoción y revisar el hardware junto al software.
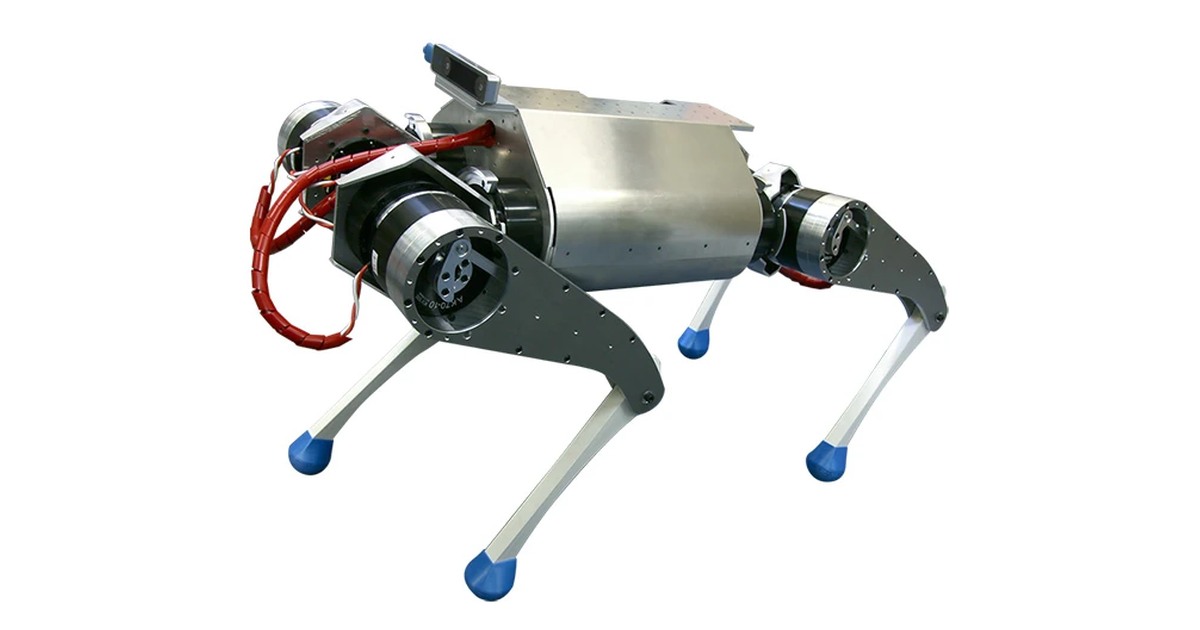
MEVIUS es un cuadrúpedo de investigación cuyo diseño abierto permite estudiar locomoción sin partir de un perro robótico cerrado. RT Corporation ofrece un montaje basado en el trabajo de Kento Kawaharazuka en la Universidad de Tokio. La empresa advierte de que se entrega como plataforma para desarrollar, con especificaciones todavía sujetas a cambios.
El diseño y el robot ensamblado
La página de RT anuncia un equipo de unos 16 kg con batería. Sus medidas de referencia son 680 × 380 × 500 mm de pie y 780 × 380 × 195 mm agachado. Esa diferencia de altura permite preparar la zona del ensayo, pero no demuestra cómo atravesará un obstáculo con un controlador concreto.
El proyecto de hardware publica información para reproducir la construcción. Tener los diseños disponibles permite modificar piezas y entender cómo se organiza el conjunto. La versión montada por RT reduce parte de la fabricación, aunque no elimina la puesta en marcha del control ni convierte cada ejemplo del proyecto en una aplicación terminada.
Investigación sobre una máquina que puede caer
El fabricante dirige MEVIUS a investigación y señala que el ordenador de desarrollo no está incluido. Un laboratorio debe preparar el software y la infraestructura necesarios para el experimento. La adquisición de una plataforma ensamblada y el desarrollo de una política de locomoción son trabajos diferentes.
El diseño abierto resulta útil para comparar controladores o estudiar aprendizaje de movimiento. Para comparar resultados, conviene documentar la configuración mecánica y el software empleado: una pieza modificada o un actuador diferente pueden cambiar la respuesta.
RT ofrece fabricación por encargo. MEVIUS permite investigar sobre un robot físico con información de construcción accesible; su condición de plataforma en desarrollo exige concretar el montaje que se recibe y los objetivos del primer ensayo.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.