OLAF: ojos, orejas y cuello para dar expresión a la voz
OLAF coordina ojos, orejas y cuello en un cuerpo propio. La construcción de 2026 separa expresión y conversación, con el equilibrio de la base aún en desarrollo.
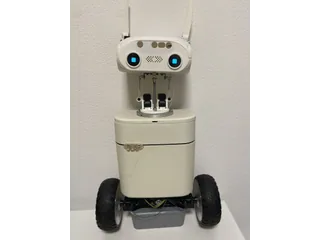
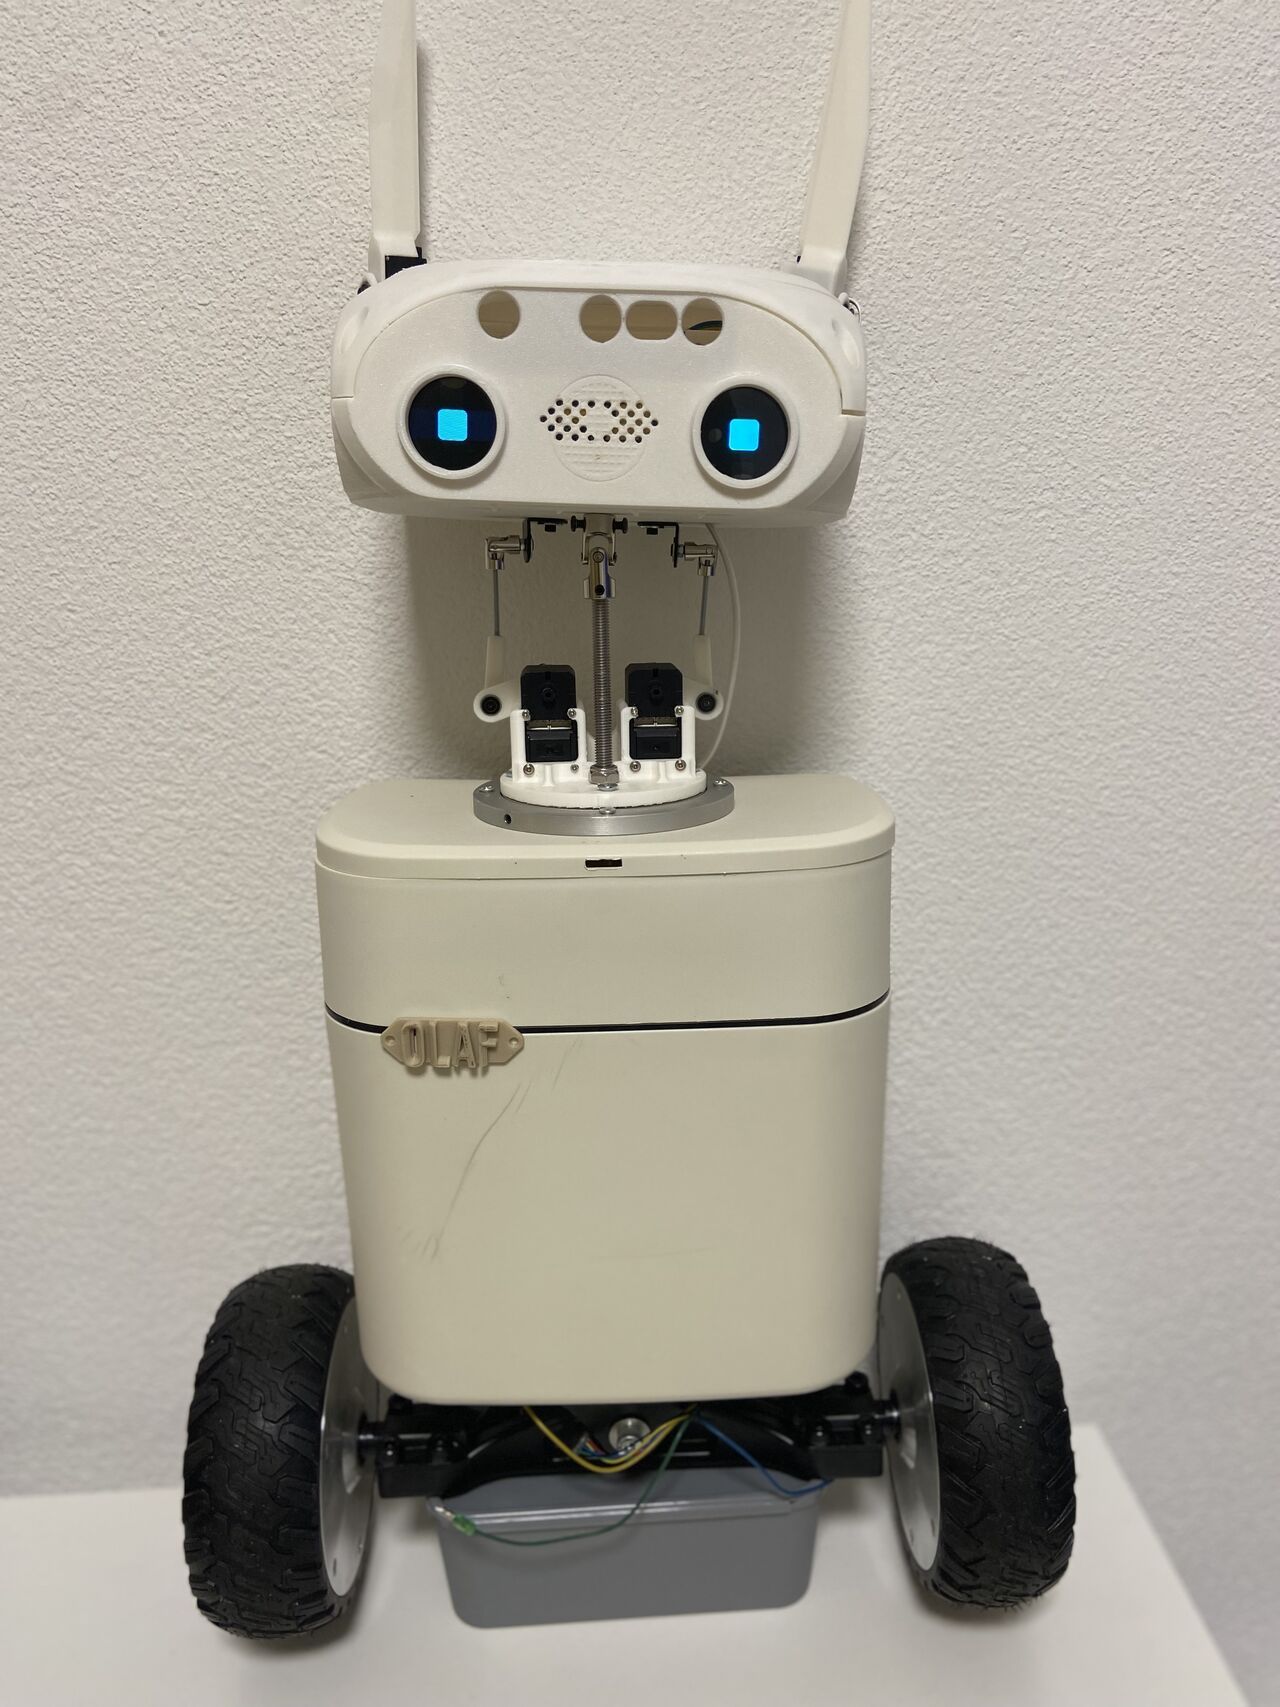
Unas orejas que se levantan y un cuello que se inclina permiten que OLAF exprese una reacción antes de que termine la frase. Kamal Singh está construyendo este robot de compañía con una cara de dos pantallas, orejas articuladas y un cuerpo de dos ruedas. Su demostración de mayo de 2026 muestra el sistema de expresión trabajando sobre el montaje real.
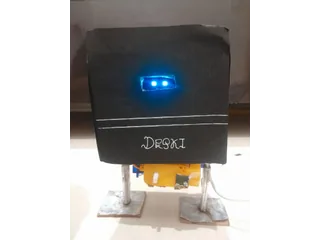
La forma recuerda a un pequeño personaje de ciencia ficción: cabeza clara, cuello visible y torso cilíndrico. En el repositorio de OLAF, la fotografía del estado construido acompaña tanto al boceto como al diseño anterior en CAD. Esa secuencia permite distinguir la máquina existente del objetivo completo del proyecto.
Siete servos alrededor de la cara
Tres Feetech STS3215 orientan el cuello en giro, inclinación y balanceo. Cuatro SCS0009 dan dos ejes a cada oreja. Las pantallas redondas GC9A01 muestran la mirada y las expresiones; un ESP32-S3 se encarga de esa animación y la Raspberry Pi 5 coordina los gestos.
El motor de expresión utiliza ROS 2 Jazzy. Recibe estados de ánimo, actividad, emoción del habla y vocalizaciones, y los combina para actuar sobre cara, cuello, orejas e iluminación. Los mapas de expresión se ajustan sobre el hardware. Una reacción breve puede añadirse a la postura emocional que ya estaba en curso.
La información que llega a este cuerpo procede de un servicio separado, olaf_companion. Este otro repositorio organiza el canal de voz: activación, transcripción, generación de respuesta y síntesis. La separación hace explícita la diferencia entre decidir qué comunicar y representar esa decisión con motores y luz.
Hablar requiere otra cadena de trabajo
El servicio de conversación contempla distintos proveedores para el modelo de lenguaje y utiliza Cartesia para la síntesis de voz. Su configuración debe identificar el micrófono y el altavoz de la máquina. Las credenciales y modelos de activación también forman parte de la puesta en marcha; instalar el código de expresión por sí solo no proporciona la conversación completa.
El proyecto documenta frases de audio almacenadas para saludos y otras intervenciones previsibles. Ese recurso reduce parte de la espera asociada a generar cada sonido de nuevo. Las pruebas simuladas del canal sirven para revisar el programa, pero no equivalen a medir el retraso completo entre una persona hablando y el robot respondiendo.
El equilibrio sigue abierto
La fotografía incluye las dos ruedas de la base. Su presencia no acredita una navegación autónoma terminada. Singh describe el ajuste del equilibrio PID como experimental y mantiene SLAM aplazado. El repertorio de expresiones y el corazón animado también siguen evolucionando.
Para quien quiera construir un compañero expresivo, la parte más definida de OLAF es hoy la coordinación de ojos, orejas y cuello. La base y el canal conversacional tienen sus propios requisitos. El estado publicado permite estudiar primero los gestos que ya se demuestran y seguir después las revisiones de equilibrio e integración.
Fuentes
- Kamal Singh: OLAF, construcción, módulos y estado de la demostración de 2026 [en].
- OLAF Companion: canal de voz, eventos, configuración y funciones pendientes [en].
Imagen: Fotografía de Kamal Singh de OLAF completo, con ojos azules, orejas articuladas, cuello visible y cuerpo sobre dos ruedas. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.