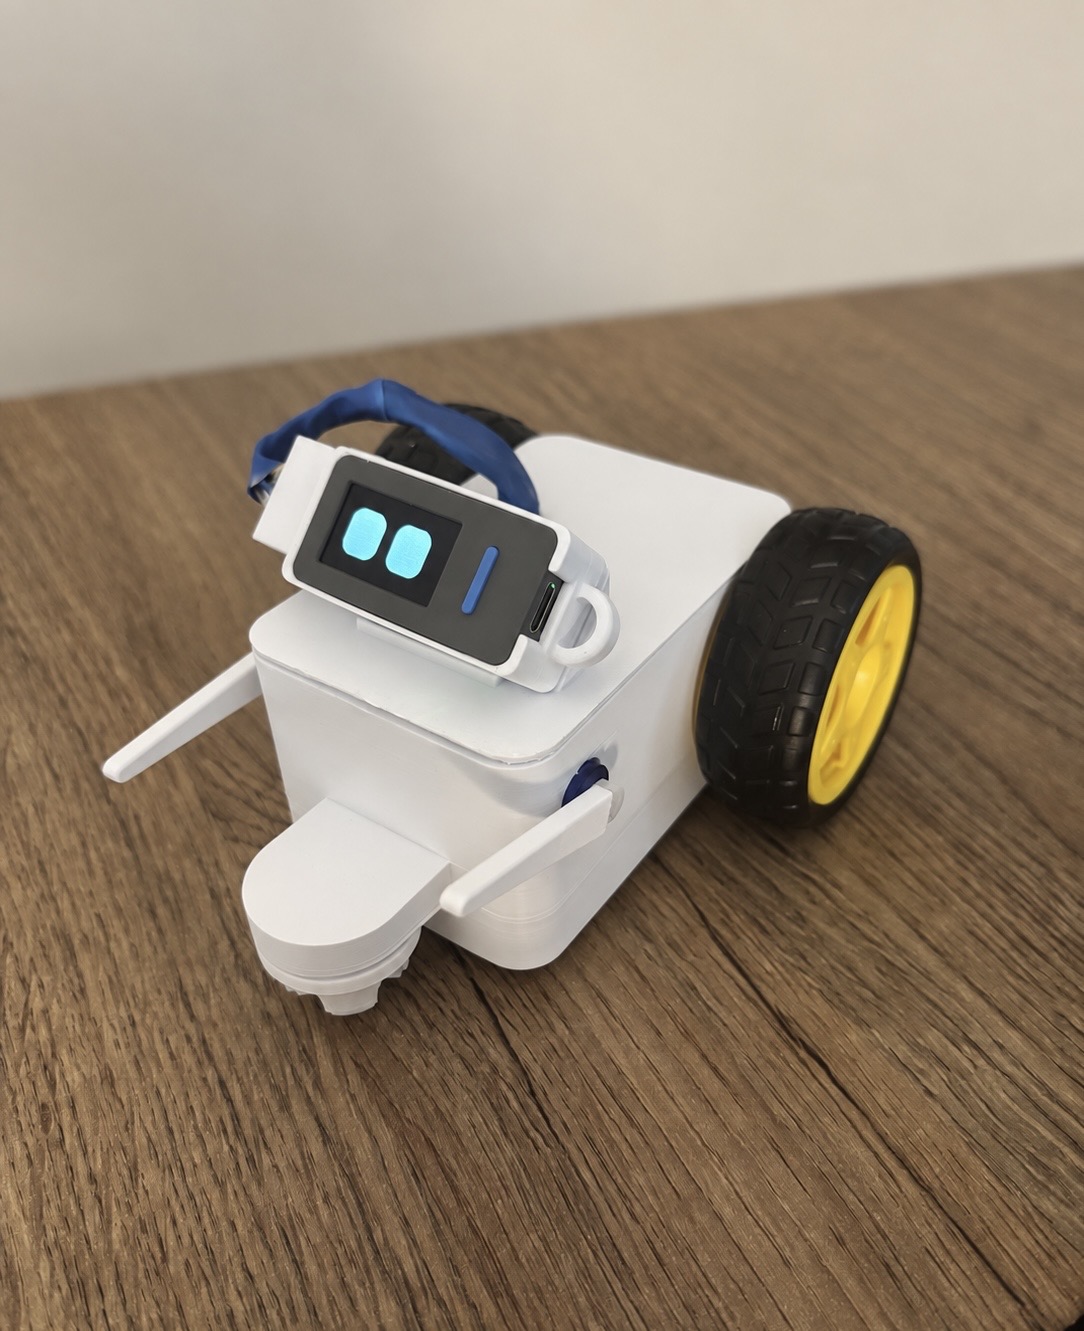
Pati StickS3: ruedas, brazos y una voz conectada a Gemini
Pati combina un StickS3 con un cuerpo propio de ruedas y brazos. Su revisión de 2026 documenta el montaje, la voz en la nube y las limitaciones de batería.
Cambiar las ruedas delanteras resolvió un problema que tres revisiones del programa de Pati no habían conseguido eliminar. El robot avanzaba ligeramente cuando intentaba girar sobre sí mismo. Los apoyos de eje fijo dificultaban el deslizamiento lateral; al sustituirlos por bolas, el cuerpo pudo expresar el giro previsto. La guía del montaje registra ese cambio de septiembre de 2026.
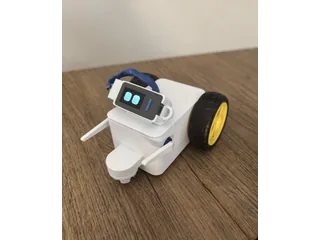
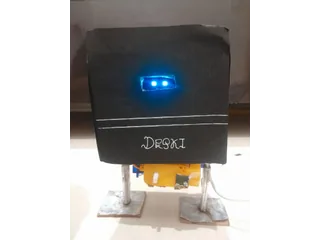
Pati es un robot de compañía construido alrededor de un M5Stack StickS3. La placa reúne pantalla, micrófono, altavoz y batería. Su cuerpo propio, impreso en 3D, añade dos ruedas motrices, dos brazos con servos y los apoyos delanteros. El proyecto publica tanto los STL como la geometría editable de ese conjunto.
El cuerpo convierte la conversación en gestos
Dos motores TT y un controlador L9110S mueven las ruedas. Dos servos pequeños levantan los brazos. La alimentación de estos actuadores se mantiene en el cuerpo, separada de la del StickS3, con masa común.
La construcción tiene una restricción deliberada: los gestos automáticos hacen girar las ruedas en sentidos opuestos para rotar en el sitio. Pati no decide recorrer la mesa. El movimiento hacia delante pertenece al control manual del panel, que exige mantener la acción y utiliza un temporizador de parada de 600 milisegundos. La razón práctica es que esta revisión carece de detector de borde.
Los límites de los brazos también dependen de la geometría. La guía describe que el izquierdo puede golpear una rueda o el cable superior. El panel conserva su ajuste mecánico incluso al restablecer la configuración, porque perderlo podría forzar el servo. Son detalles de una carcasa construida y ensayada, más allá de su apariencia de personaje.
La voz necesita salir del robot
Según el repositorio principal, Pati envía audio directamente a Gemini Live mediante WebSocket y reproduce la respuesta. El reconocimiento y el diálogo dependen de ese servicio. Un panel alojado en el dispositivo permite introducir la clave, elegir ajustes de voz y consultar el estado.
El StickS3 comparte el bus de audio entre entrada y salida. El proyecto adapta las frecuencias de muestreo y modifica por software la velocidad de reproducción para obtener el timbre del personaje. La documentación explica esa adaptación junto a pruebas del procesamiento de audio.
La batería interna sigue siendo un punto pendiente: hablar puede provocar reinicios. Los cambios recientes corrigen parte del comportamiento de alimentación de la pantalla, pero el autor no da por resuelto el problema en uso real. Tampoco publica una autonomía estable del robot completo.
La revisión StickS3 tiene sus propias piezas y firmware. La anterior empleaba una placa cableada y otra carcasa, conservadas en una rama separada. Para construir el modelo fotografiado hay que usar los archivos actuales de cuerpo y placa como conjunto; mezclar ambas generaciones cambia conexiones, espacio interior y gestión de energía.
Fuentes
- Proyecto Pati: revisión StickS3, conversación, estado y funcionamiento [en].
- Proyecto Pati: cuerpo, CAD, apoyos, brazos y montaje (turco).
Imagen: Fotografía del Proyecto Pati de la revisión StickS3 completa, con cuerpo blanco impreso, dos ruedas motrices y brazos articulados. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.