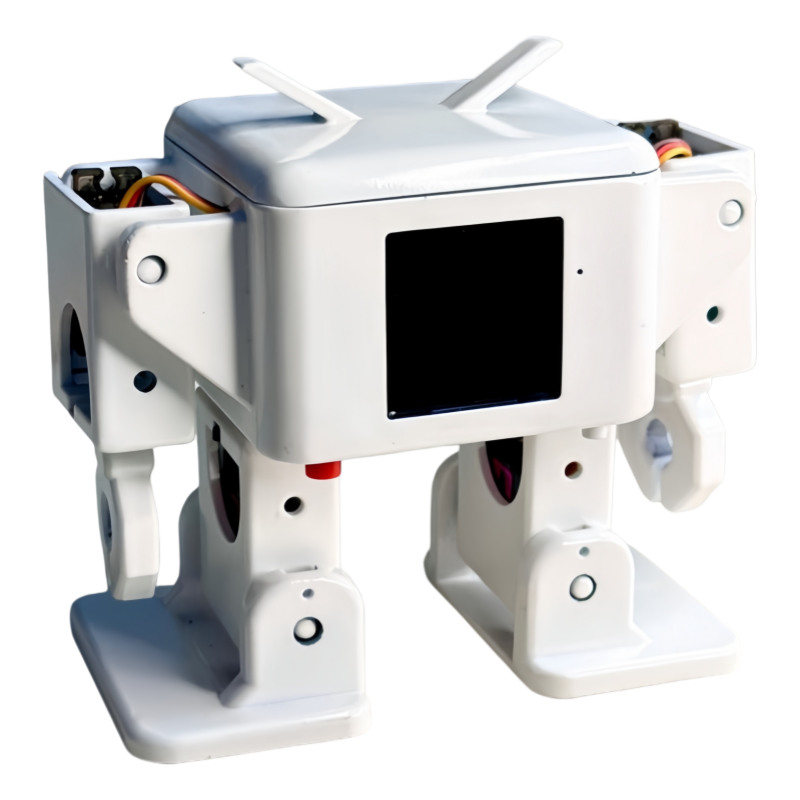
Shanmao No. 1: un pequeño robot para montar con ESP32-S3
Shanmao No. 1 combina pantalla y seis servos en un cuerpo imprimible. La guía explica el montaje, las revisiones de 2025 y las opciones de software de 2026.
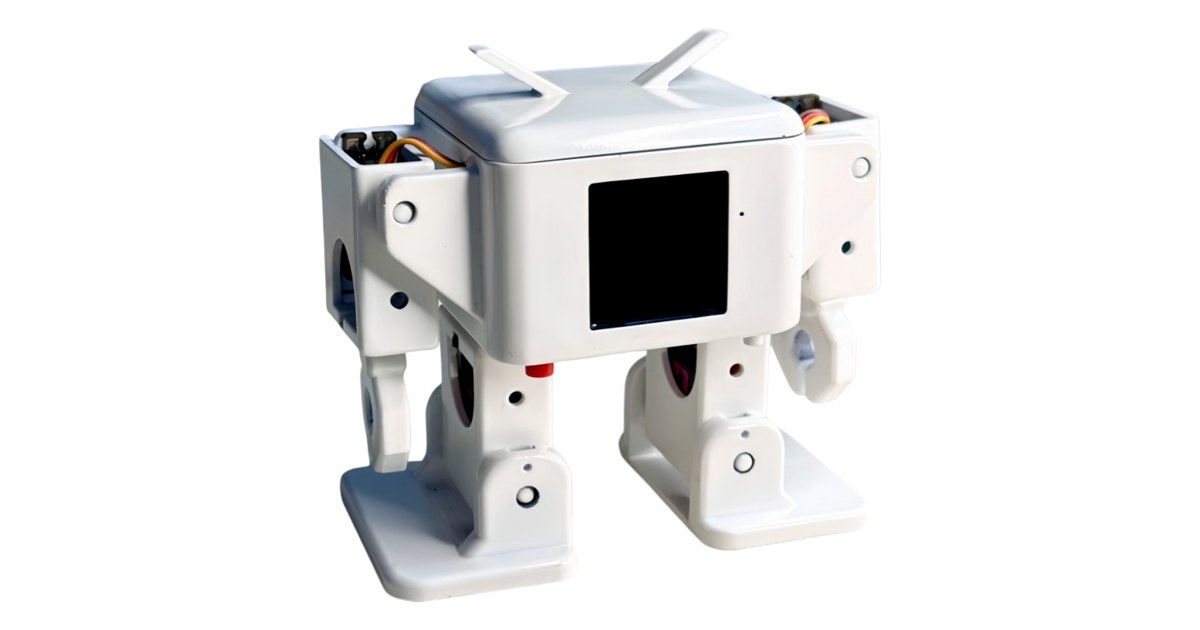
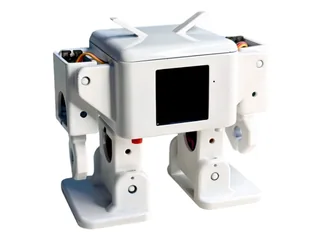
Shanmao No. 1, también identificado como OttoRobotAI en su documentación, es un pequeño robot con pantalla y articulaciones que se puede montar a partir de piezas impresas y electrónica corriente. El proyecto de Shanmao recoge revisiones de la carcasa de abril y mayo de 2025, además de opciones de software ampliadas durante 2026. Está inspirado en Otto DIY, pero documenta su propia estructura y configuración electrónica.
Qué hay dentro del cuerpo
La versión ESP32 utiliza un ESP32-S3-WROOM-N16R8, una pantalla de 1,54 pulgadas y 240 × 240 píxeles, micrófono, altavoz y batería. La lista de materiales contempla seis servos pequeños para mover piernas y brazos. No basta con descargar una aplicación: hay que conseguir piezas compatibles, montar el cuerpo y comprobar la alimentación.
Shanmao ofrece vías de compra de kit y robot terminado, además de archivos para construirlo. El plazo de montaje que anuncia para un kit preparado no incluye fabricar la placa, reunir componentes o imprimir las piezas. Quien parte desde cero necesita reservar tiempo para esas fases y para resolver incompatibilidades.
Las revisiones físicas tienen una utilidad concreta. La versión de mayo de 2025 modifica la longitud de las piernas para evitar interferencias con cables de los brazos y mejora el alojamiento de la pantalla. Conviene escoger archivos, placa y guía de una misma revisión antes de imprimir: mezclar piezas de versiones diferentes puede convertir el montaje en un trabajo de ajuste adicional.
El primer proyecto es calibrar bien los servos
El robot incluye acciones predefinidas de caminar, girar, bailar y mover los brazos. La documentación también contempla secuencias de servos y parámetros de movimiento. Antes de probar una conversación conectada, interesa verificar que cada articulación responde y vuelve a una posición de reposo razonable.
Un programa puede ordenar un giro correcto y producir un movimiento torcido si un servo está instalado con otro ángulo inicial. Por eso la calibración enseña algo distinto de la programación: conecta la referencia lógica con la posición mecánica real. Es una actividad adecuada para un taller con supervisión y margen para detener la alimentación.
El desplazamiento de este tamaño de robot debe probarse sobre una superficie estable y lejos del borde. La existencia de una orden de caminar no acredita detección de caídas ni navegación autónoma por una vivienda. Los brazos expresivos tampoco constituyen manipuladores para cargar objetos domésticos.
Voz y OttoClaw son configuraciones diferentes
La web distingue una versión con interacción por voz y otra basada en OttoClaw, que intercambia mensajes mediante DingTalk. Esta última ejecuta su lógica en un ESP32-S3 y coordina expresiones y servos, pero utiliza conexiones a servicios para mensajería y funciones de lenguaje.
Esa separación evita atribuir todo a cualquier unidad comprada. Una placa con un firmware concreto puede tener conversación hablada, mientras que otra configuración se comunica de forma silenciosa por mensajes. Antes de instalar, hay que comprobar qué firmware se obtiene, cómo se configura y qué servicios externos necesita.
OttoClaw publica una licencia CC BY-NC-SA 4.0. El componente de uso no comercial es relevante si se pretende transformar el proyecto en un producto propio. Tampoco debe suponerse que todas las piezas de software mencionadas en la web comparten una única licencia.
Para quién tiene sentido
Shanmao resulta interesante para aprender impresión 3D, montaje, control de actuadores y conexión de un robot con servicios de IA. La documentación se dirige principalmente al mercado chino y no acredita atención en castellano ni una entrega regular en España. Su atractivo está en poder investigar y modificar un pequeño cuerpo físico, siempre escogiendo una configuración concreta y comprobando sus dependencias.
La ficha de Shanmao No. 1 / OttoRobotAI reúne los datos documentados, sus límites y los enlaces del fabricante.
Fuentes
- Shanmao: montaje, electrónica y revisiones del robot [zh]
- Shanmao: versiones de interacción y software [zh]
- OttoClaw: arquitectura, conexiones y licencia [zh]
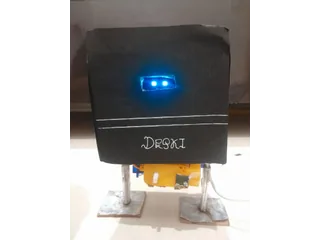
Imagen: Imagen de referencia del robot Shanmao No. 1 completo con pantalla y seis servos, publicada en su documentación de montaje. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.