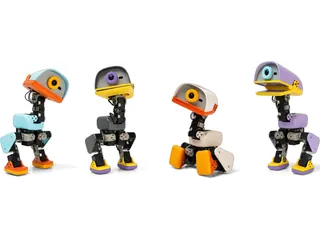
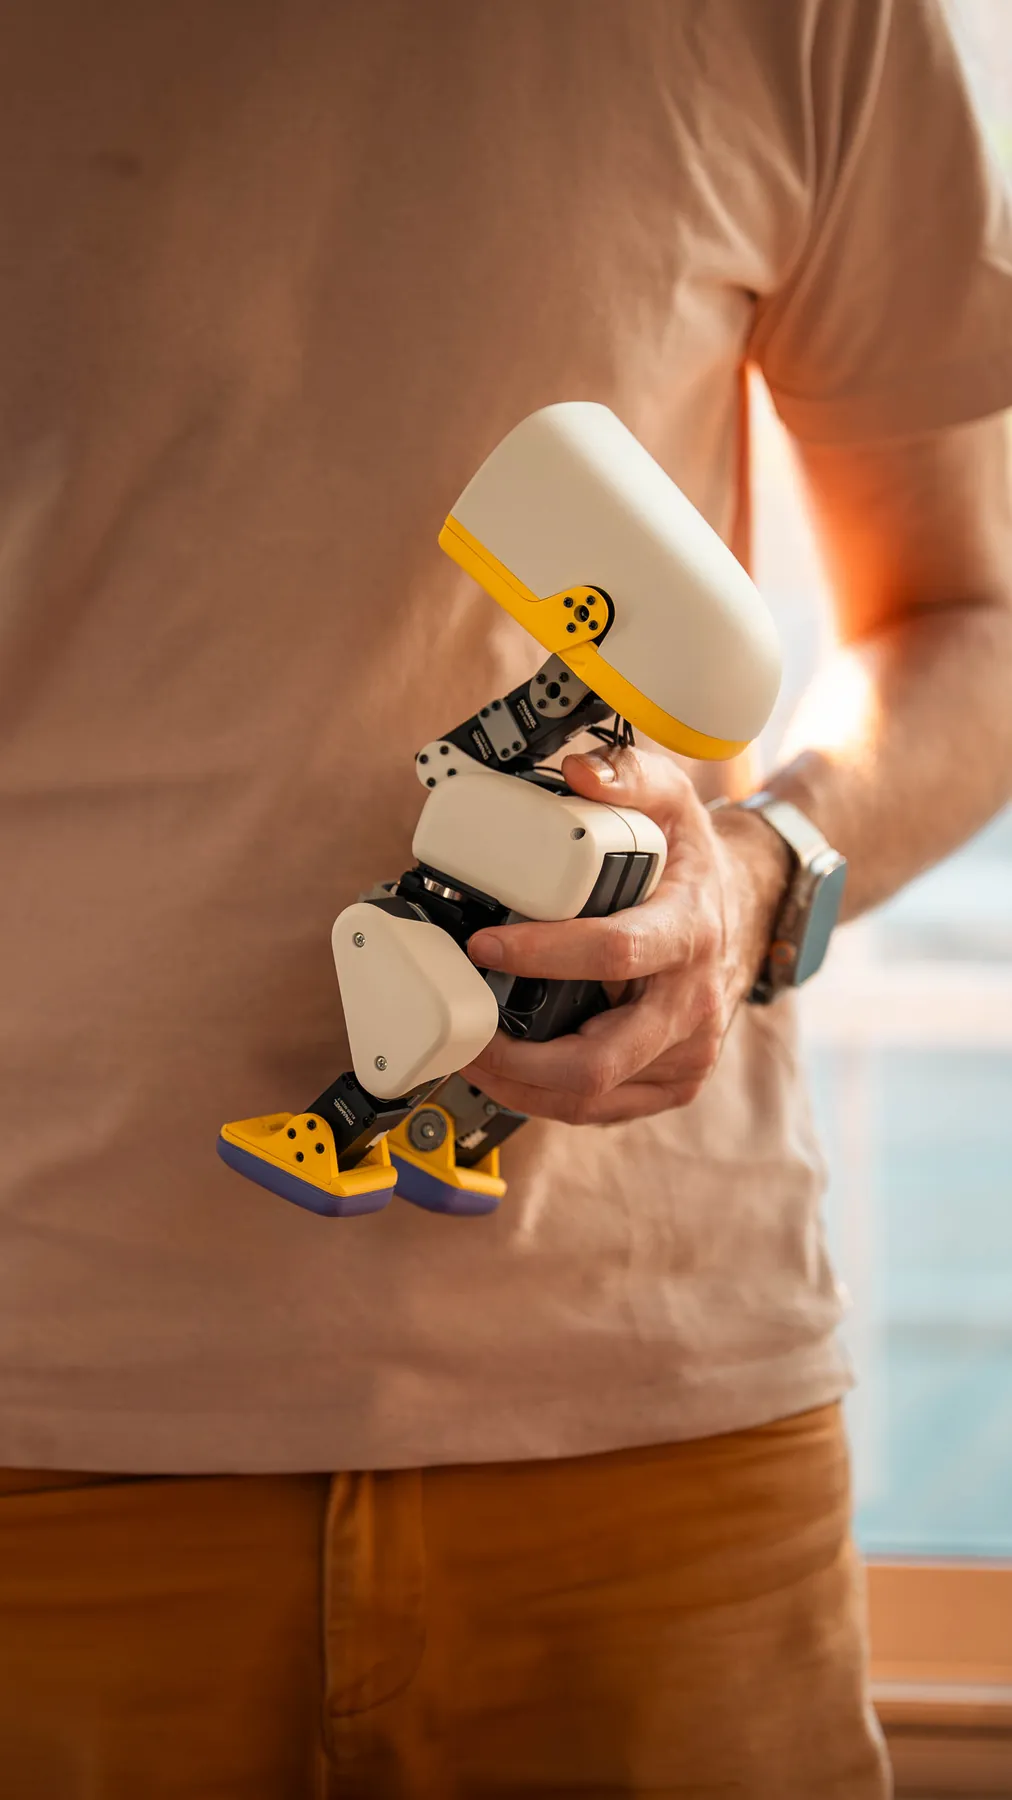
Microduck 0.15.2 pausa la marcha al detectar que lo levantan
Microduck añade un detector que pausa la marcha cuando lo cogen y una postura de reposo antes de apagarse. Qué cubre la actualización y qué queda fuera.
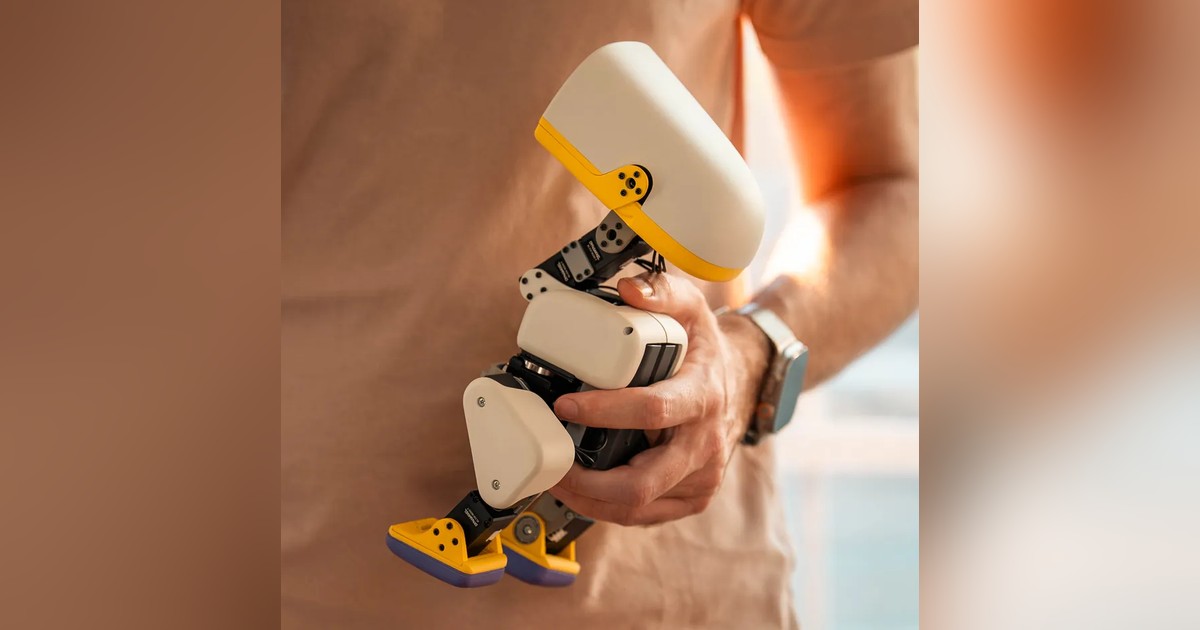
Coger un Pollen Robotics Microduck mientras camina podía dejar sus patas moviéndose en la mano hasta pulsar Start en el mando. La actualización daemon 0.15.2, publicada el 5 de octubre, incorpora un detector que pausa la marcha cuando reconoce que alguien sostiene el robot. También modifica la secuencia de apagado para colocarlo en una postura de reposo antes de quitar la fuerza de los motores.
La versión estable está disponible en el repositorio oficial [en]. Amplía los cambios de Microduck 0.15 sobre el mando y el diagnóstico de articulaciones: ahora aborda dos momentos cotidianos al experimentar con el bípedo, transportarlo y terminar una sesión. La publicación del código sigue siendo distinta de la entrega de las unidades comerciales, que permanecen en la preventa anunciada en agosto.
Sostenerlo pausa la marcha, pero mantiene una postura
El detector viene activado por defecto. Según la explicación del desarrollador [en], analiza el último segundo de datos que el control ya recoge: movimiento angular, orientación respecto a la gravedad, posiciones y velocidades de las articulaciones y órdenes anteriores. No exige añadir un accesorio.
Cuando reconoce que lo han levantado, las patas pasan progresivamente a una postura fija. Pausar la marcha no deja las articulaciones sin fuerza: el robot conserva esa posición mientras lo transportan. Al volver a apoyarlo sobre sus pies, el controlador retoma el equilibrio y el movimiento.
El autor documenta comprobaciones físicas sujetándolo por el cuerpo o la cabeza, invertido y girado 180 grados. El porcentaje de detección del 99,7 % que acompaña al cambio procede, en cambio, de simulaciones. No describe una tasa medida entre compradores ni acredita que cualquier forma de cogerlo vaya a reconocerse.
Los rodillos y las habilidades quedan fuera
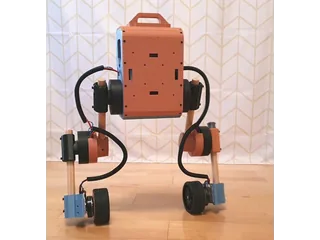
La documentación técnica de esta versión [en] delimita el alcance: el detector vigila los controladores de caminar y permanecer de pie en el modo de marcha. No pausa una habilidad específica, el movimiento de sentarse ni la respuesta a una caída. El modo con rodillos tampoco está cubierto, porque el modelo no se entrenó con ruedas.
Para quien desarrolla comportamientos propios, esa diferencia importa. Incorporar 0.15.2 no convierte automáticamente una patada o una secuencia nueva en una actividad que se detendrá al levantar el robot.
La guía de uso identifica además dos síntomas de una detección incorrecta: una pausa durante la marcha normal o que el robot siga pausado después de apoyarlo. robotctl monitor muestra el estado PICKED UP; la configuración permite desactivar el detector, con reinicio del servicio de control. Es información para observar qué ha ocurrido, sin tener que deducirlo únicamente del movimiento de las patas.
Apagarlo requiere otra posición de las articulaciones
El segundo cambio parte de un problema mecánico observado: Microduck se sentaba antes de apagarse, pero al retirar la fuerza de los motores cedía hacia delante. La postura mantenida activamente no coincidía con aquella en la que el cuerpo podía descansar sin accionamiento.
La nueva secuencia de apagado [en] lo sienta, espera un segundo, desplaza las articulaciones durante otro segundo hacia una posición registrada de reposo y la mantiene un segundo más antes de desactivar el par. Esa referencia se tomó de una unidad física sentada de forma estable con los motores desactivados.
El manual independiente de ROBOTIS para los actuadores XL330 [en] distingue expresamente entre par activado y desactivado. Ayuda a entender por qué dejar de dar pasos y apagar los motores son operaciones diferentes; no constituye una prueba independiente del nuevo apagado de Microduck.
En una instalación física compatible, la guía oficial [en] permite comprobar actualizaciones con robotctl update check daemon e instalar lo que ofrece el canal estable con sudo robotctl update apply daemon. Después conviene revisar el resultado y la versión instalada. No hace falta entrenar de nuevo el detector para utilizar el modelo incluido en la distribución.
Para comprarlo desde España, la tienda europea muestra Microduck Cream por 340 euros [en], con mando incluido. Los portes y el total aplicable deben concretarse al tramitar el pedido. El aviso principal estima cuatro a seis meses para pedidos nuevos y ya no promete entrega navideña, aunque la descripción inferior conserva el calendario inicial. Estas mejoras de software permiten conocer mejor cómo se manejará el robot; no acortan esa espera.
Fuentes
- Pollen Robotics — Microduck daemon 0.15.2, versión estable del 5 de octubre [en]
- Pollen Robotics — detector de robot sostenido, pruebas físicas y simuladas [en]
- Pollen Robotics — diseño del control, alcance del detector y modo con rodillos [en]
- Pollen Robotics — nueva postura de reposo antes de desactivar los motores [en]
- Pollen Robotics — guía de uso 0.15.2, monitor, configuración y actualizaciones [en]
- ROBOTIS — manual de XL330-M288, activación y desactivación del par [en]
- Pollen Robotics — Microduck Cream, oferta europea y aviso de plazo [en]
- Imagen: Pollen Robotics — fotografía oficial de Microduck sostenido en una mano [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.