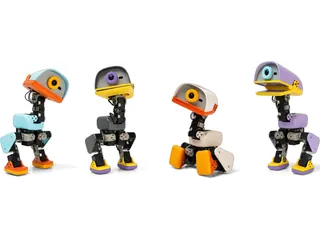
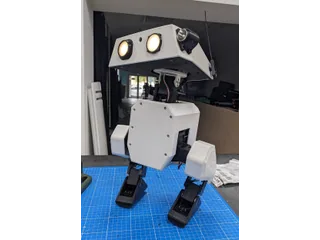
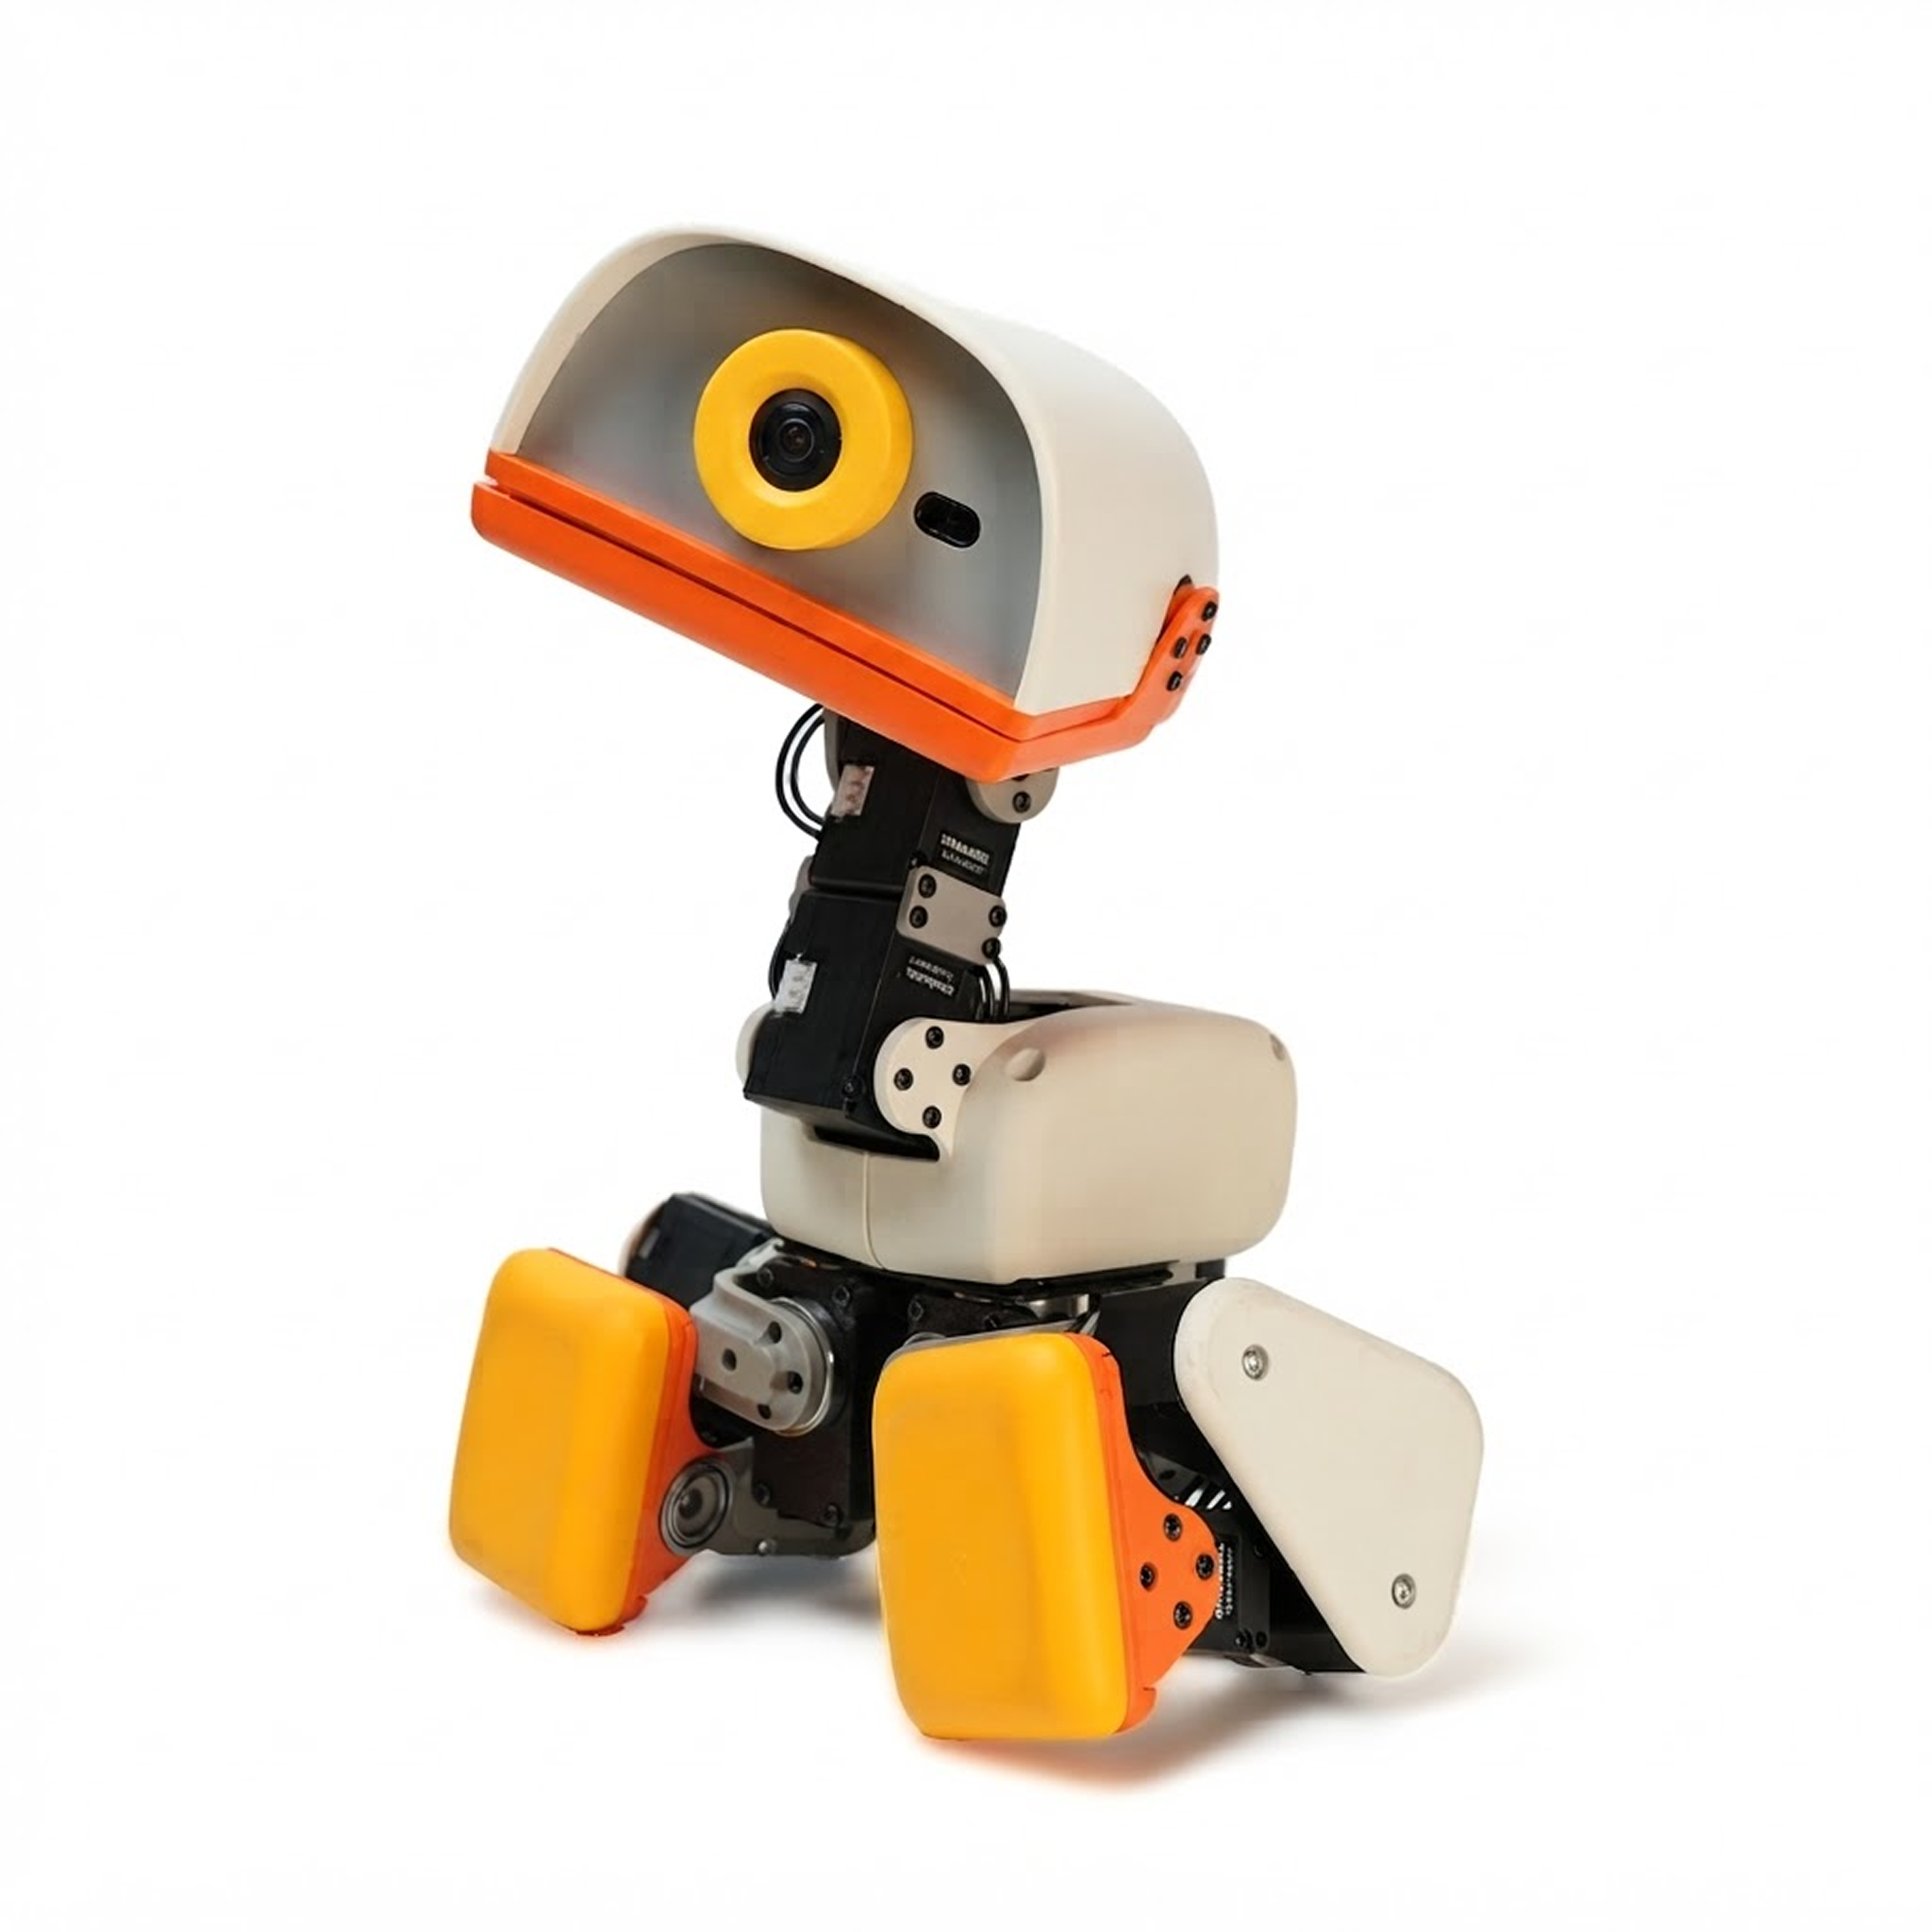
Microduck 0.16.1 intenta sentarse cuando pierde el mando
Microduck 0.16.1 añade una respuesta al perder el mando y movimientos de cabeza durante las pausas. Qué condiciones necesita y cómo distinguirlos de la autonomía.
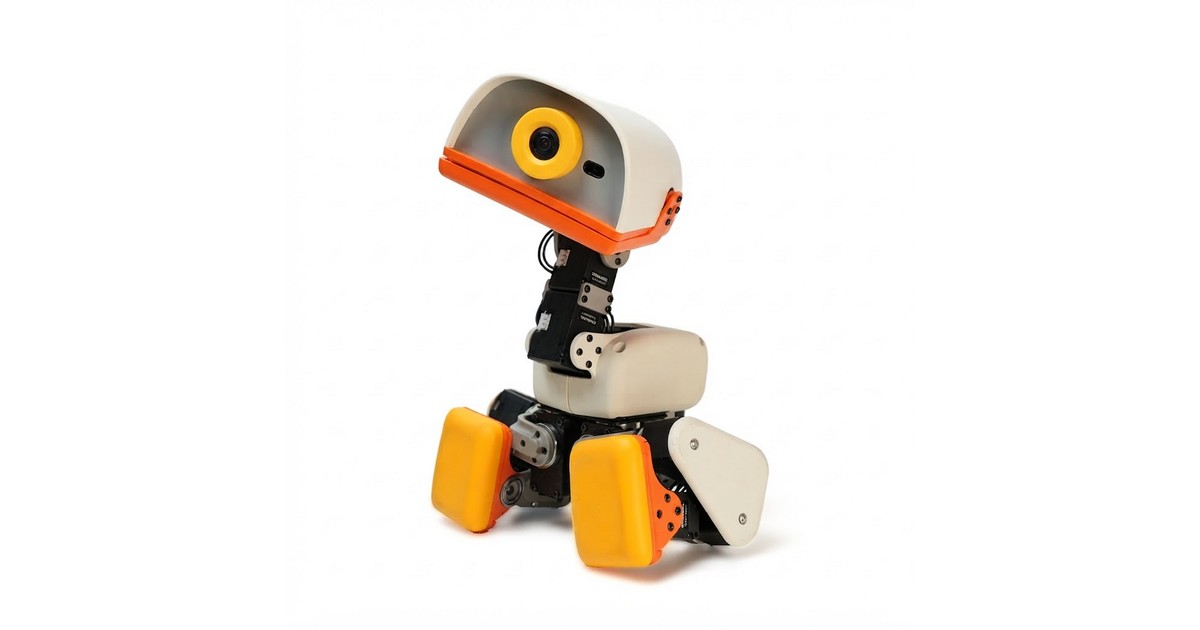
Pollen Robotics Microduck intenta sentarse cuando pierde la conexión con el mando que lo estaba conduciendo. La versión estable daemon 0.16.1, publicada el 7 de octubre, añade esa respuesta y movimientos de cabeza durante las pausas. Para experimentar con este pequeño bípedo, el cambio permite distinguir una desconexión de una pausa voluntaria, aunque sentarse depende de la maniobra que esté ejecutando.
Las notas de 0.16.1 [en] incluyen ambos comportamientos. La actualización anterior, 0.15.2, abordaba coger el robot mientras caminaba y su postura al apagarse. Ahora la situación es otra: dejar de recibir órdenes de un mando activo.
Perder el mando activa una petición de sentarse
La documentación del cambio [en] describe una secuencia concreta. Si desaparece el mando que estaba conduciendo, Microduck emite un sonido ascendente y, tras un segundo, solicita sentarse si estaba de pie. Cuando el mando vuelve, suena otro aviso; el botón A permite levantarlo.
El control ya contaba con un mecanismo que detiene la marcha al dejar de recibir órdenes. La novedad añade una postura posterior. No interviene cuando el servicio arranca sin mando o cuando ese mando nunca había tomado el control: así evita sentar un robot que podría estar manejando otro cliente de software.
La petición puede rechazarse durante una patada, una recogida con el pico o una transición. El programa reintenta durante cinco segundos y, si no consigue sentarlo, deja constancia en el registro y abandona los intentos. Por tanto, el segundo anunciado marca cuándo empieza a pedir la postura; no garantiza que cualquier movimiento termine con el robot sentado en ese plazo.
Para comprobar el cambio en una unidad de desarrollo, interesa observar por separado el aviso acústico, la parada y la postura final. Hacer esa comprobación en el suelo, con espacio libre, evita confundir una reacción del software con una garantía frente a caídas desde una mesa.
Mover la cabeza no significa buscar objetos
El manual correspondiente a 0.16.1 [en] sitúa los gestos de espera después de dos segundos sin órdenes de movimiento y sin que otro control maneje la cabeza, con la política de movimiento activa. Microduck dirige la cabeza hacia distintos puntos y la inclina ocasionalmente; al permanecer inactivo, las miradas se vuelven más pausadas.
Son movimientos programados con variación aleatoria. No se elige un objeto visto por la cámara para orientar esas miradas. La diferencia importa si se busca un compañero que reconozca lo que ocurre: una cabeza expresiva puede dar sensación de atención sin aportar percepción nueva.
Las órdenes del usuario recuperan el control de la cabeza con una transición gradual. El manual también distingue el modo de conducción de los modos en los que el mando gobierna su orientación. Esa prioridad permite combinar una espera animada con la programación propia sin que el gesto automático compita continuamente por la misma articulación.
Versión estable, placas beta y pedidos pendientes
La publicación incluye además cambios específicos para la placa beta, como lectura del sensor inercial de la cabeza, NFC e indicadores luminosos. No todos esos puntos equivalen a una función nueva en cualquier montaje. El manual permite consultar el estado de actualización, comprobar si hay un paquete daemon y aplicarlo con robotctl; publicar el paquete estable no acredita que cada unidad lo haya recibido.
Un informe externo de rbeauchamp [en], abierto el 4 de octubre, describe en simulación un aviso que seguía considerando ocupado al robot después de ordenar una parada. Se refiere a un commit anterior y a un cálculo del estado interno, no al tiempo físico de frenado. Tampoco prueba un fallo de 0.16.1; ayuda a separar «parece quieto» de «el actualizador permite reiniciar».
Para quien aún esté valorando uno de estos robots bípedos, la variante Microduck Cream de la tienda europea [en] muestra 340 euros, con mando incluido. España figura entre los destinos seleccionables, pero ese importe no permite fijar el total entregado sin concretar los cargos del pedido. Sigue siendo una preventa: el aviso principal estima cuatro a seis meses para pedidos nuevos y ya no promete Navidad, aunque la descripción inferior conserva el calendario inicial.
Fuentes
- Pollen Robotics — daemon 0.16.1, versión estable del 7 de octubre [en]
- Pollen Robotics — cambio 372: desconexión del mando, reintentos y gestos de espera [en]
- Pollen Robotics — manual fijado a 0.16.1: control, gestos y actualización [en]
- rbeauchamp — informe reproducible en simulación sobre el aviso de reinicio, anterior a esta versión [en]
- Pollen Robotics — Microduck Cream, precio europeo y aviso actual de preventa [en]
- Imagen: fotografía oficial de Microduck Cream sentado, cortesía de Pollen Robotics [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.