ODRI Bolt: estudiar el equilibrio con un bípedo de seis articulaciones
ODRI Bolt estudia el equilibrio con dos piernas y seis articulaciones activas. Su diseño abierto hace visibles los límites mecánicos, los sensores y el montaje.
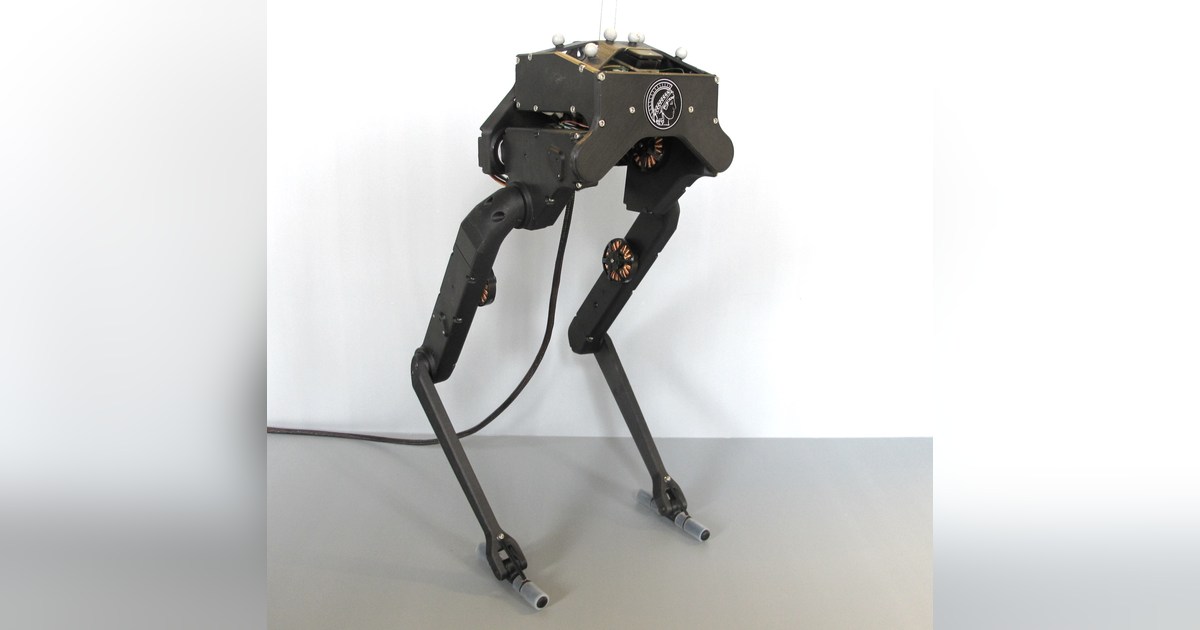
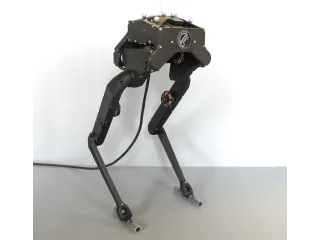
ODRI Bolt reduce el problema de caminar sobre dos piernas a una plataforma de investigación pequeña y abierta. Su documentación de hardware [en] describe tres articulaciones activas por pierna, un tobillo pasivo y un peso publicado de 1,34 kg.
El robot concentra el trabajo en locomoción y equilibrio. Carece de brazos y cabeza, de modo que su aspecto no pretende reproducir todas las funciones humanas. Esa elección permite estudiar cómo la posición de los pies y las fuerzas de apoyo mantienen estable el cuerpo.
La geometría establece límites
Las piernas tienen mayor longitud que las del cuadrúpedo del que proceden sus módulos. La documentación también señala una limitación importante: Bolt no dispone de una articulación que controle directamente el giro del cuerpo alrededor del eje vertical. El contacto lineal de los pies ayuda a estabilizar esa orientación.
Esto afecta al diseño de una práctica. Antes de proponer una trayectoria con giros, hay que revisar qué movimientos puede producir realmente la estructura. La biblioteca oficial del modelo [en] permite cargar Bolt en simulación y examinar su cinemática. Repetir allí una perturbación facilita preparar la prueba física y definir qué medidas recoger.
Para estimar el estado del cuerpo, la documentación contempla una unidad inercial y marcadores de captura de movimiento. Esa instrumentación forma parte del experimento: los resultados obtenidos con seguimiento externo no implican que el robot pueda estimar lo mismo por sí solo en cualquier entorno.
Un banco de pruebas, con montaje documentado
La versión publicada recibe alimentación y Ethernet por cable. Algunas fotografías utilizan un hilo para sostener el robot, detalle que el repositorio explica expresamente. Conviene conservar ese contexto al interpretar una postura estática.
Bolt resulta interesante para laboratorios que quieran relacionar control, simulación y contacto real del pie. Reproducirlo exige montar actuadores, electrónica y sensores, además de configurar el software. El objetivo inicial debería ser verificar la respuesta de cada articulación y la estimación del cuerpo antes de intentar una marcha completa.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.