Open Duck Mini v2: qué necesitas para construirlo y hacerlo andar
Open Duck Mini v2 permite construir un bípedo y ejecutar una marcha aprendida en simulación. Impresión 3D, montaje y calibración determinan por dónde empezar.
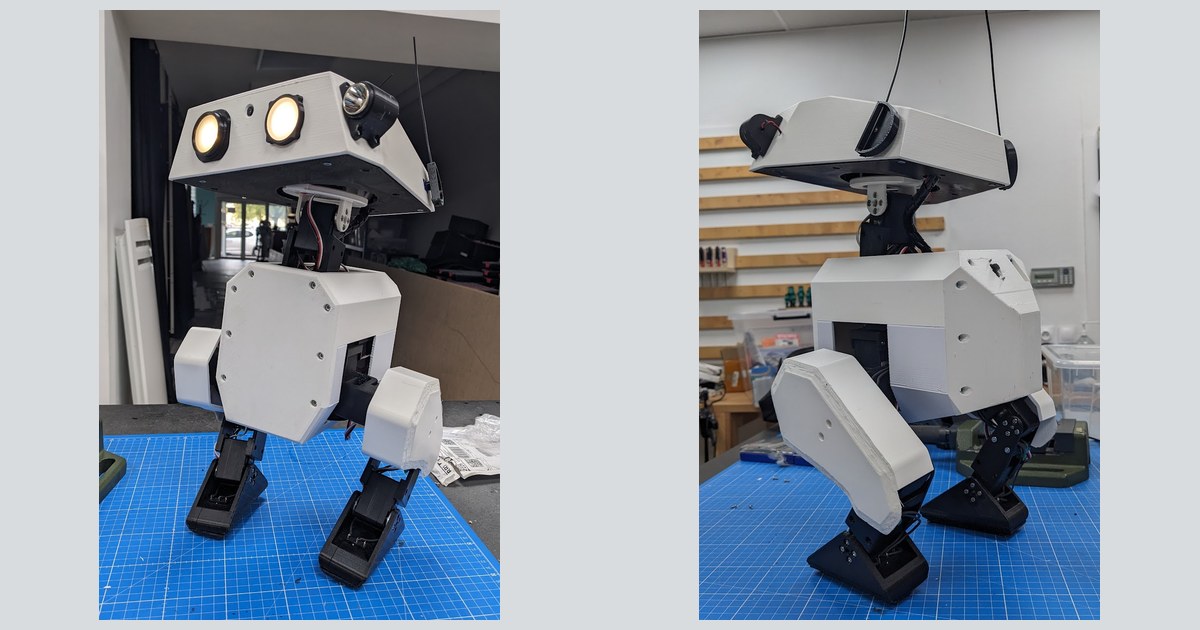
Para hacer andar a Open Duck Mini v2 puedes partir de un modelo de movimiento que sus creadores ya han entrenado. Antes tendrás que construir el robot, configurar sus motores y medir los ajustes de tu unidad. El proyecto de Antoine Pirrone permite recorrer ese trabajo con diseños y software abiertos: sirve para experimentar con la locomoción de un bípedo, con bastante más preparación que la de un juguete listo para encender.
El repositorio oficial [en] muestra un robot de unos 42 cm con las piernas extendidas, inspirado en el BDX de Disney, y demostraciones de marcha física. Esta guía documental explica sus requisitos con las instrucciones del proyecto y un montaje independiente.
Empieza por los motores, antes de cerrar el cuerpo
La configuración oficial de los servos [en] debe hacerse uno a uno y antes del montaje. Cada articulación recibe un identificador: el programa necesita distinguir la rodilla izquierda del tobillo derecho. El procedimiento también lleva el motor a su posición cero para colocar la pieza que transmite su giro.
Ese orden ahorra una dificultad evitable. Si montas primero las piernas, después tendrás que acceder a motores que ya están integrados en la estructura. La calibración posterior compensa diferencias de posición, pero no sustituye la identificación de cada servo.
El registro de construcción de Geoni Lee y Gyuwon Lim [en] documenta catorce Feetech STS3215 de 7,4 V, una Raspberry Pi Zero 2 W y una IMU BNO085. Es su configuración concreta. La guía original incluye conexiones para BNO055: al escoger componentes conviene mantener una combinación que el software y las instrucciones contemplen, en lugar de comprar sensores parecidos suponiendo que se intercambian sin cambios.
Qué debe salir de la impresora y del taller
La guía de impresión [en] especifica PLA con un 15% de relleno para las piezas ordinarias y TPU al 40% para la parte flexible inferior de los pies. Si encargas la impresión, entrega esa distinción junto a los archivos STL; pedir todo en un único material modifica la construcción prevista.
Además de las piezas impresas, hacen falta rodamientos, tornillería, insertos, cableado y alimentación. La guía de ensamblaje [en] exige soldador y conocimientos básicos de electrónica. Conserva apartados pendientes, entre ellos el inventario exacto de tornillos y parte de las instrucciones de cámara, luces y sonido. La apariencia expresiva de una unidad fotografiada no significa que todos esos extras estén resueltos en un tutorial completo.
Para preparar el proyecto, organiza la compra en conjuntos que puedas comprobar: estructura, actuadores y electrónica. Revisa después el esquema de conexiones correspondiente a v2. El repositorio publica recursos para construirlo, pero no acredita una oferta de robot terminado con entrega y soporte en España; obtener cada componente forma parte del trabajo del constructor.
Prepara la instalación y conserva tus propios ajustes
La guía de instalación de una imagen preparada de Raspberry Pi OS [en] describe un sistema con paquetes y scripts incluidos. Sin embargo, la release pública V2-Classic [en] no adjunta una imagen de disco. Antes de depender de esa vía, localiza una descarga mantenida por el proyecto o prevé instalar el software manualmente.
Incluso con una imagen preparada, las instrucciones exigen configurar motores, calibrar la IMU y crear el archivo duck_config.json sobre un montaje conforme al diseño de referencia. También piden cambiar las credenciales predeterminadas de acceso tras la instalación.
El manual del software de ejecución [en] permite comprobar por separado la lectura de la IMU y los motores. Después se determinan las correcciones de posición de las articulaciones y se guardan en la configuración. Copiar los valores de otro robot no demuestra que tu montaje tenga la misma orientación o los mismos ajustes.
Para el primer ensayo de marcha se descarga el modelo ONNX publicado por el proyecto y se ejecuta en la Raspberry Pi. No necesitas entrenar una red desde cero para comenzar, aunque sí completar la puesta a punto. El mando permite dirigir la actividad; ejecutar una marcha aprendida no equivale a que el robot decida por sí solo adónde ir o evite cualquier obstáculo.
Qué enseña pasar de la simulación al suelo
La documentación de entrenamiento [en] explica por qué se modelan las masas y la respuesta de los motores. El controlador aprende con esas condiciones simuladas; si el cuerpo real responde de otra forma, el movimiento puede degradarse. Cambiar servos o alterar la mecánica puede exigir más que retocar una orden del mando.
El montaje de Lee y Lim aporta un límite observable: sus autores muestran el robot construido, pero indican que la marcha aún no es fluida y plantean revisar hardware o entrenamiento. Es una experiencia concreta, no una medida de fiabilidad de todas las unidades.
Entre los bípedos y humanoides, Open Duck Mini v2 encaja con quien quiere investigar esa diferencia entre modelo y máquina. Si buscas una plataforma más integrada, conviene distinguirlo de Microduck y su software de control: comparten interés por la locomoción, pero tienen diseños e instrucciones propios. Para un primer objetivo con Open Duck Mini, comprobar motores, orientación y ajustes de una construcción de referencia ofrece un resultado más abordable que añadir conversación o modificar el cuerpo desde el principio.
Fuentes
- Antoine Pirrone — Open Duck Mini v2, diseños y demostraciones físicas [en]
- Open Duck Mini — identificadores y configuración previa de motores [en]
- Open Duck Mini — materiales y piezas para impresión [en]
- Open Duck Mini — ensamblaje, conexiones y apartados pendientes [en]
- Open Duck Mini Runtime — instalación de la imagen preparada y calibración obligatoria [en]
- Open Duck Mini Runtime — release pública V2-Classic, sin imagen de disco adjunta [en]
- Open Duck Mini Runtime — pruebas de sensores, ajustes y ejecución de la marcha [en]
- Open Duck Mini — modelado y transferencia de simulación a hardware [en]
- Geoni Lee y Gyuwon Lim — montaje independiente, componentes y resultado de marcha [en]
- Imagen: fotografías del robot publicadas en el repositorio oficial [en]
Cabecera compuesta con dos vistas fotográficas de Open Duck Mini v2 publicadas por el proyecto.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.