THORMANG3: investigar equilibrio empieza por medir el apoyo de los pies
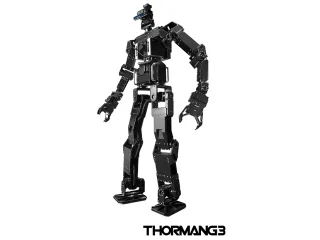
THORMANG3 es un humanoide de investigación con sensores de fuerza en los pies e IMU. Su manual permite estudiar equilibrio y distinguir revisiones de actuadores.
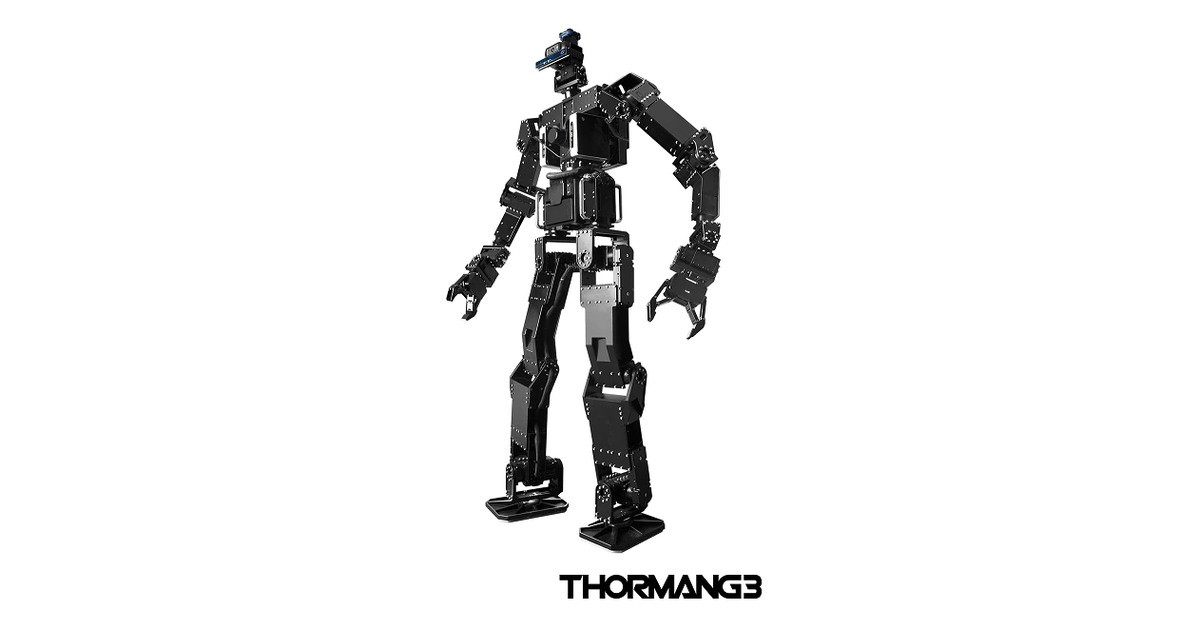
THORMANG3 es un humanoide de ROBOTIS para investigación de movimiento y manipulación. El manual consultado publica 29 grados de libertad, 137,5 cm de altura y 42 kg de masa, junto a una arquitectura que separa cálculo, control y sensores.
Su formato permite estudiar la relación entre una orden de movimiento y las fuerzas que aparecen al apoyar los pies. El manual de ROBOTIS enumera una IMU y sensores de fuerza y par en ambos pies. También identifica cámaras y lidar que dependen de la configuración.
La postura no cuenta toda la historia
Conocer los ángulos de las articulaciones no basta para saber cómo se reparte el apoyo. Los sensores de los pies aportan información sobre el contacto, mientras la IMU permite observar orientación y movimiento del cuerpo. En un ensayo conviene registrar ambos tipos de datos y las órdenes de control.
El repositorio oficial de descripción y Gazebo facilita preparar el modelo y la simulación. Comparar una secuencia en simulación con los registros físicos ayuda a estudiar diferencias, pero no garantiza que un movimiento simulado pueda ejecutarse sin puesta a punto.
ROBOTIS señala una revisión de actuadores desde junio de 2019, con DYNAMIXEL-P en lugar de la generación anterior DYNAMIXEL PRO. Antes de mantener una unidad hay que identificar esa revisión y sus parámetros, evitando aplicar una configuración por el nombre del robot únicamente.
El manual también distingue el contenido del conjunto de los ordenadores de operación y fuentes externas necesarios en determinadas condiciones. THORMANG3 resulta útil para equipos que quieran investigar control de cuerpo completo, con el trabajo de configuración y mantenimiento que corresponde a una máquina física de este tamaño.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.