ROBOTIS OMX: aprender teleoperación con un brazo de sobremesa
ROBOTIS OMX reúne un brazo líder y otro seguidor para experimentar con ROS 2 y LeRobot. Su alcance y carga útil permiten definir prácticas realistas.
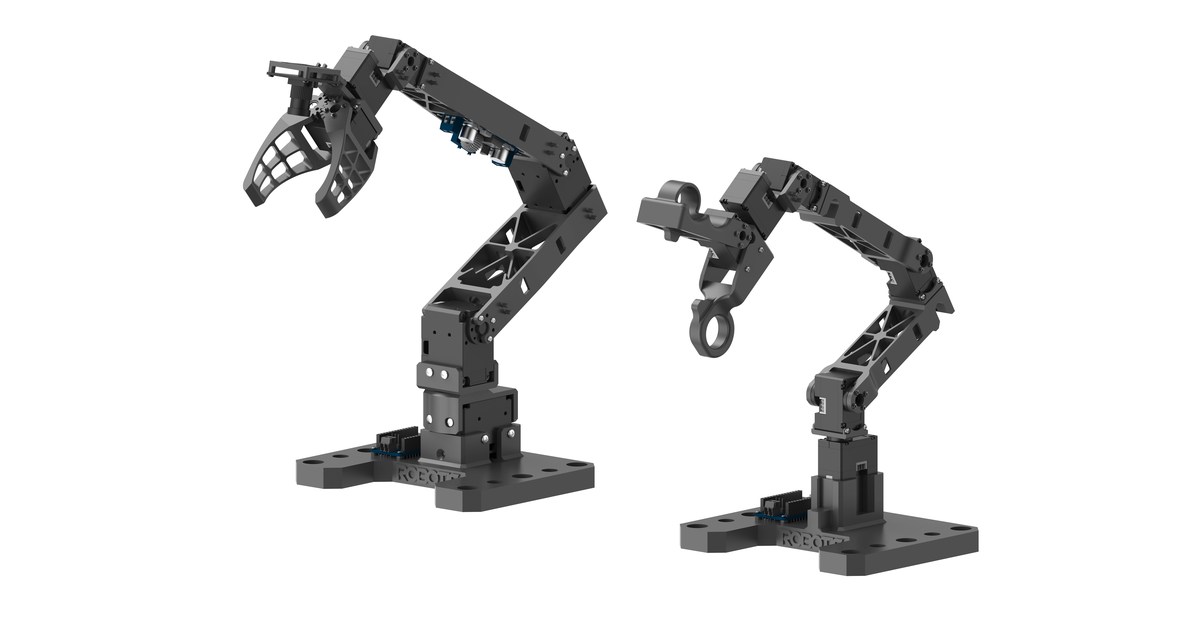
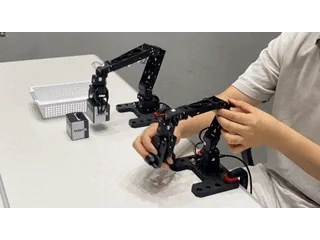
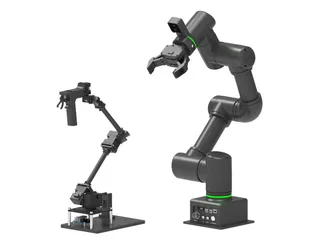
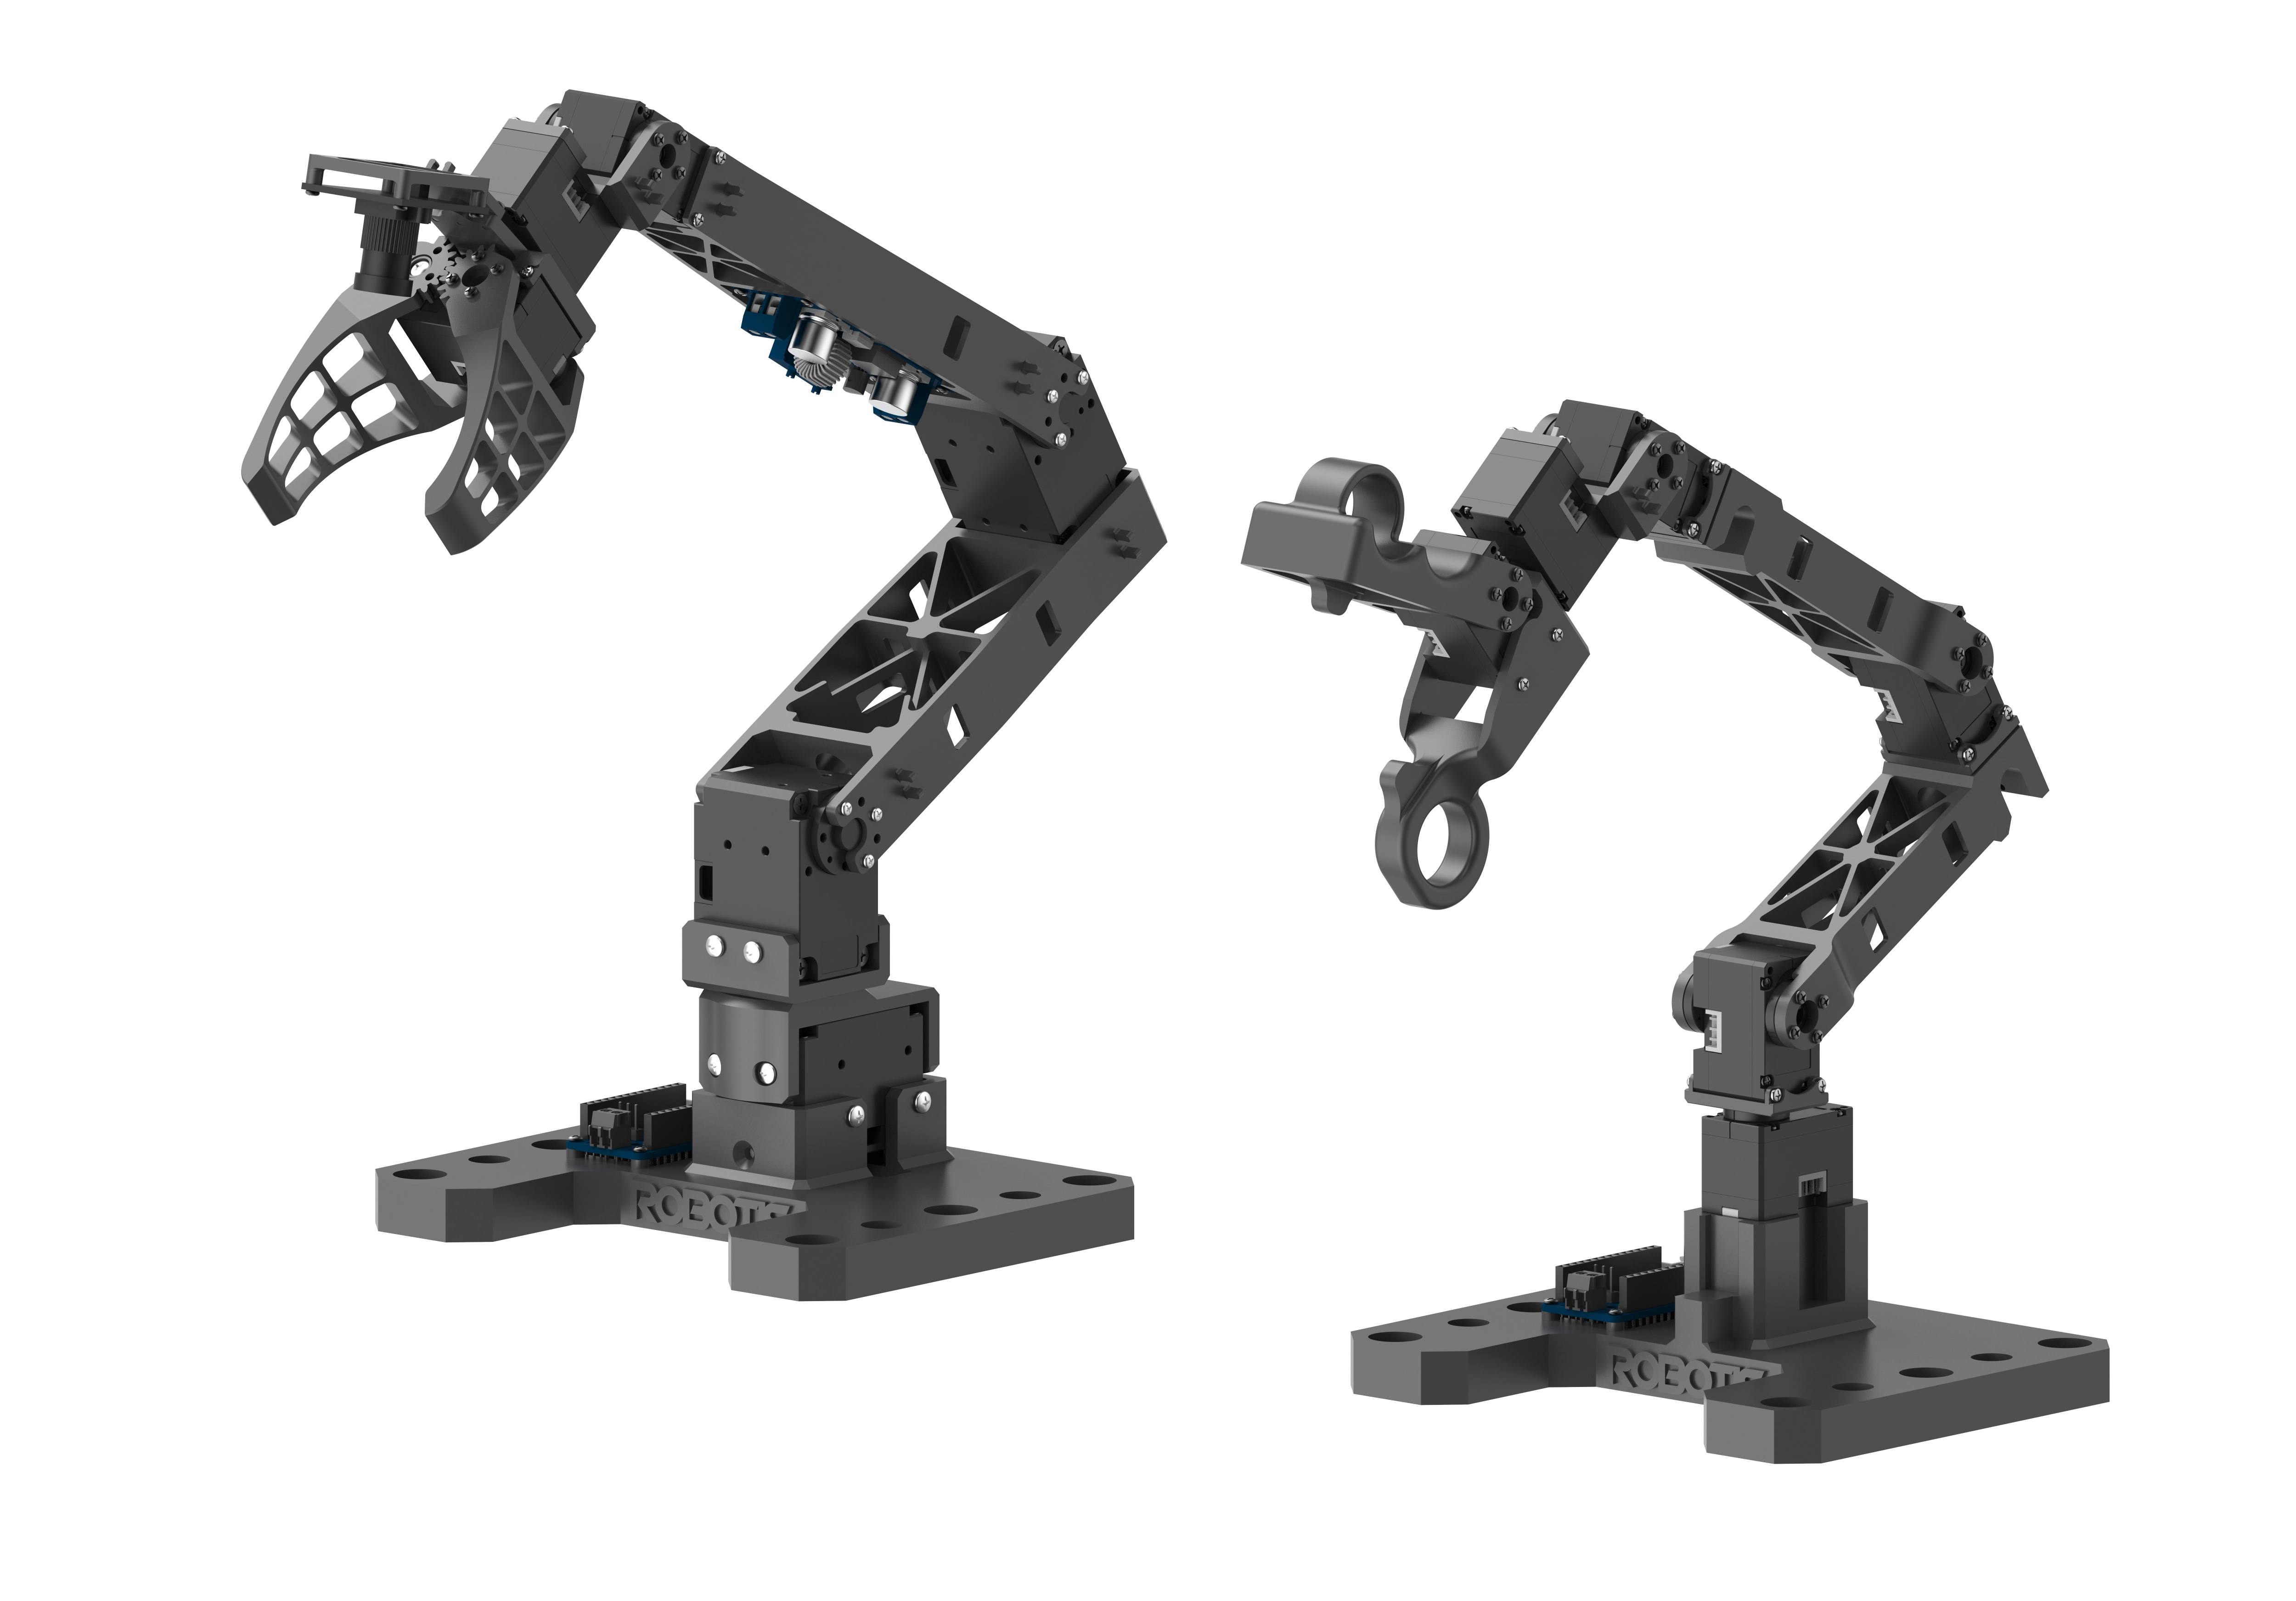
ROBOTIS OMX [en], incorporado al catálogo del fabricante en 2025, es un manipulador pequeño para aprender teleoperación y aprendizaje por imitación. El conjunto OMX-AI reúne dos componentes con funciones distintas: un dispositivo líder, que mueve la persona, y un brazo seguidor, que reproduce el movimiento sobre los objetos.
La documentación contempla ROS 2, planificación con MoveIt 2 y flujos de LeRobot. Su utilidad educativa está en conectar la acción física con sus datos: posiciones articulares, imágenes, trayectorias y, más adelante, una política entrenada con demostraciones.
Dos brazos que no tienen las mismas especificaciones
Ambos mecanismos ofrecen cinco ejes más la apertura de la pinza. El seguidor OMX-F alcanza 400 mm, pesa 560 gramos y funciona a 12 V. El líder OMX-L tiene un alcance de 335 mm, pesa 360 gramos y trabaja a 5 V. El parecido visual no debe llevar a tratarlos como dos manipuladores intercambiables.
La carga útil del seguidor es otro límite importante: ROBOTIS publica 100 gramos al alcance completo y 250 gramos en el alcance normal. Una práctica con una pieza ligera puede funcionar dentro de ese margen; un objeto de 250 gramos no queda automáticamente admitido en la postura más extendida.
Los actuadores pertenecen a la familia DYNAMIXEL-X. El paquete combina modelos XL430 y XL330, dos controladoras OpenRB-150, piezas impresas y elementos de alimentación y fijación. El manual ofrece archivos de diseño para estudiar o reproducir las piezas mecánicas.
Teleoperación y planificación son modos diferentes
La puesta en marcha del sistema líder-seguidor coloca primero el brazo en su posición inicial y después sincroniza ambos dispositivos. A partir de ahí, la persona puede mover el líder para dirigir al seguidor y preparar demostraciones de una tarea.
El manual hace una separación que evita muchas expectativas equivocadas: el modo de teleoperación no admite simultáneamente MoveIt 2, la interfaz gráfica y el control por teclado. Para utilizar esas herramientas hay que lanzar el modo correspondiente del brazo seguidor.
Con MoveIt 2 se pueden preparar posiciones, planificar una trayectoria y ejecutarla. La interfaz gráfica permite guardar poses y componer secuencias. Esas funciones resultan útiles por sí mismas, aunque una secuencia de posiciones guardadas no equivale a una política que reconoce objetos y adapta su acción.
Qué aporta al aprendizaje por imitación
El ecosistema del OMX documenta preparación de datos, grabación, visualización, entrenamiento e inferencia. Son etapas que se pueden enseñar por separado: primero verificar el movimiento, después revisar las demostraciones y finalmente medir cómo se comporta un modelo fuera de sus ejemplos.
En esa última fase, el encuadre de las cámaras y la consistencia de los objetos importan tanto como el brazo. Un alumno puede comprobarlo desplazando ligeramente la pieza o cambiando la iluminación y registrando si la política conserva su resultado.
OMX ocupa un espacio diferente al de un manipulador de carga alta. Sus masas y su alcance hacen razonable plantearlo para ejercicios de mesa con objetos pequeños, siempre dentro de los límites de cada postura. La ficha de ROBOTIS OMX reúne las especificaciones y los manuales para diseñar esas prácticas con el equipo concreto.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.