WidowX AI: elegir el brazo que enseña y el que ejecuta
WidowX AI ofrece configuraciones Base, Leader y Follower para investigación. Qué cambia entre ellas y cómo se conectan control, cámaras y recogida de datos.
El Trossen WidowX AI es un brazo de seis grados de libertad orientado a investigación en manipulación y aprendizaje. Su catálogo distingue configuraciones Base, Leader y Follower. Comparten la plataforma, pero incluyen elementos diferentes para enseñar movimientos o ejecutarlos.
La línea Trossen AI apareció en marzo de 2025. Esta versión utiliza una arquitectura de accionamiento y control propia de la gama AI; no debe confundirse por el nombre con anteriores brazos WidowX de la marca.
Enseñar una acción y ejecutarla son funciones distintas
Leader incorpora un agarre para que una persona guíe el movimiento y actúe como referencia durante la recogida de demostraciones. Follower está configurado para reproducir acciones con una pinza y cámara de profundidad Intel RealSense D405 montada en el brazo.
Base incluye el manipulador y su pinza, sin equiparar su paquete a los accesorios de las otras configuraciones. Antes de presupuestar un montaje de teleoperación, hay que identificar cuántos brazos se necesitan y qué cámaras lleva cada puesto.
La recogida de datos relaciona observaciones con acciones. Una demostración útil necesita posiciones, tiempos y vistas consistentes; adquirir dos brazos no produce automáticamente un conjunto de datos listo para entrenar cualquier modelo.
La página enumera compatibilidad de software con LeRobot, ROS 2 y entornos como MuJoCo y Gazebo. También muestra recursos para OpenPi. Son herramientas para construir y validar un proyecto, con configuración y cómputo propios.
El controlador y el modelo trabajan a ritmos diferentes
La arquitectura anunciada utiliza servos QDD, construcción de aluminio mecanizado y comunicación CAN FD. El controlador iNerve descarga parte del procesamiento del ordenador y publica tasas de comandos de quinientos hercios.
Esa frecuencia describe la comunicación y el control del hardware. Una política de visión y lenguaje puede calcular nuevas acciones a otro ritmo, según el modelo, las cámaras y el equipo de cómputo. La tasa del bus no demuestra por sí sola la velocidad de decisión de una aplicación de IA.
El controlador ofrece un driver en C++ con enlaces para Python. La compensación de gravedad facilita manipulación y enseñanza al considerar el esfuerzo necesario para sostener el brazo en distintas posiciones.
Alcance, carga y preparación del puesto
La ficha actual publica un alcance de setecientos milímetros, carga de 1,5 kilogramos, repetibilidad de un milímetro y peso del brazo de cuatro kilogramos. Son especificaciones del fabricante para valorar el puesto de trabajo.
El paquete incluye alimentación de veinticuatro voltios y controlador iNerve. Un ordenador de entrenamiento de altas prestaciones aparece como una opción comercial separada, no como componente implícito de todo brazo.
Para una práctica de recogida y colocación conviene concretar objeto, pinza, cámara y espacio de operación antes de seleccionar una política. El valor de WidowX AI está en ofrecer una plataforma documentada para esa secuencia de trabajo. La elección entre Leader, Follower y Base depende del papel de cada brazo dentro del proyecto.
La ficha de Trossen WidowX AI reúne los datos documentados, sus límites y los enlaces del fabricante.
Fuentes
- WidowX AI, configuraciones y especificaciones [en]
- Presentación de la arquitectura Trossen AI en 2025 [en]
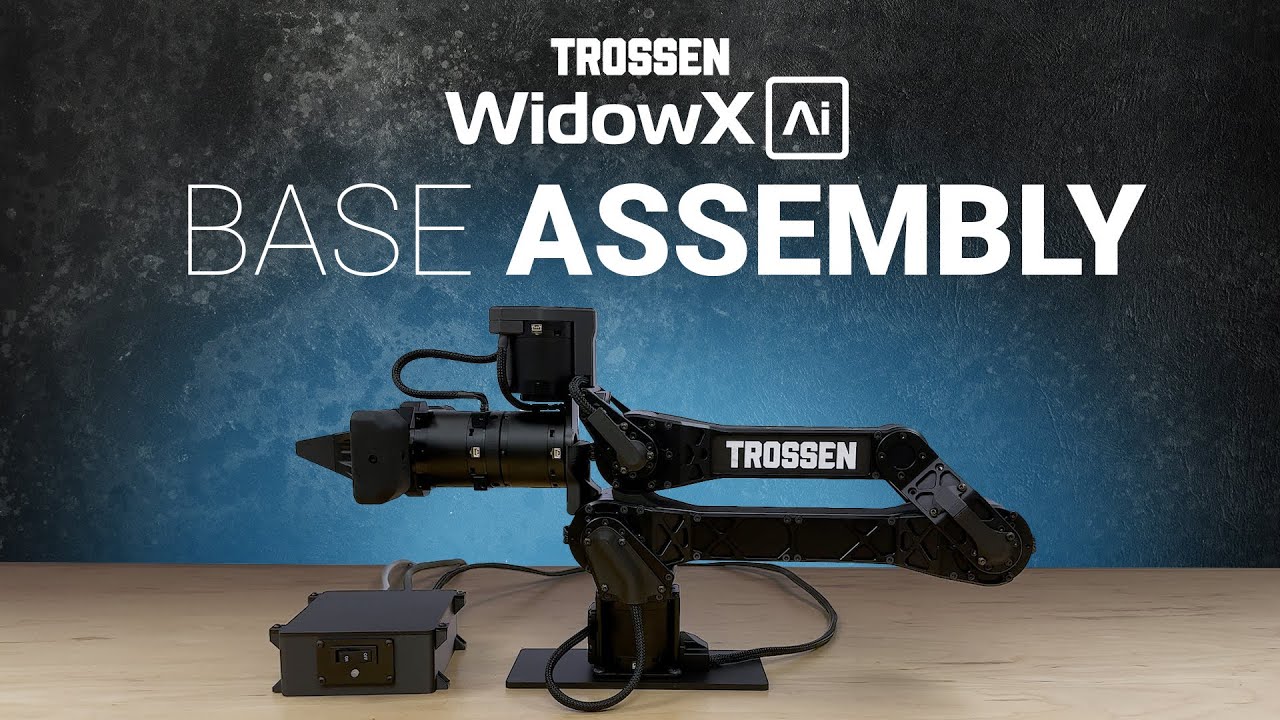
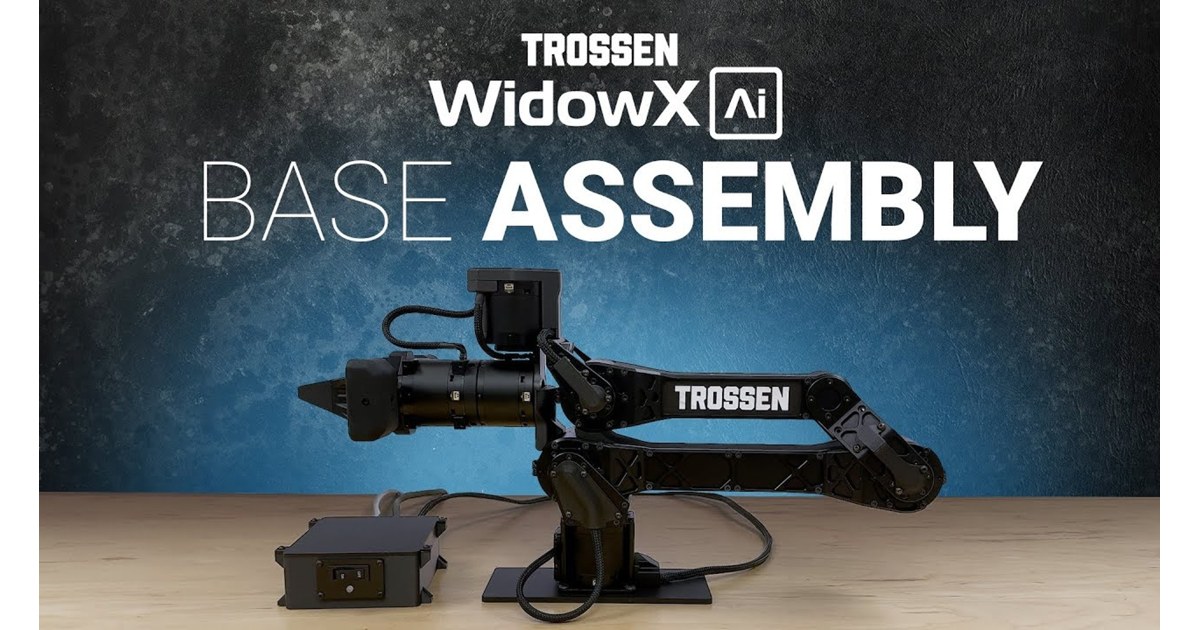
Imagen: Miniatura oficial de la guía de montaje de WidowX AI Base, con brazo y controlador visibles. Archivo oficial.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.