Caster Moma: coordinar un brazo Kinova con una base de investigación
Caster Moma integra un brazo Kinova en una plataforma móvil Caster. La documentación permite estudiar manipulación móvil, aunque faltan especificaciones comerciales completas.
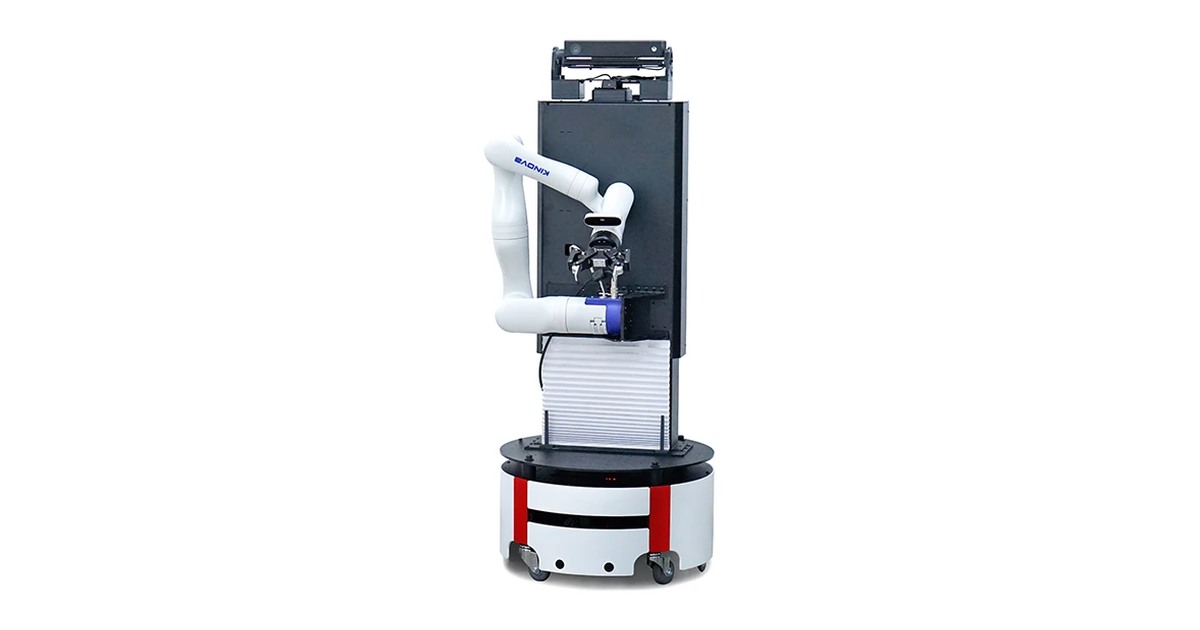
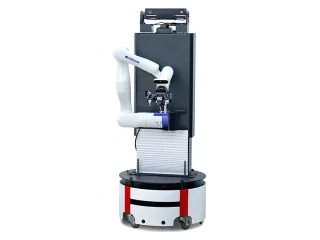
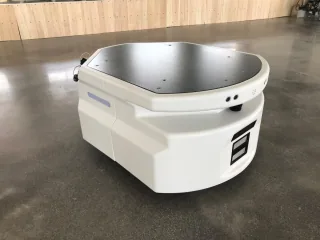
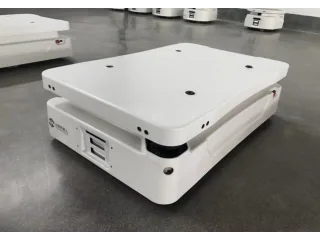
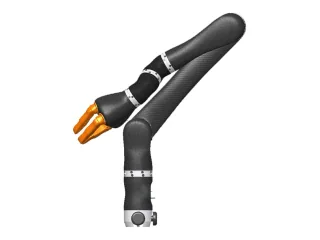
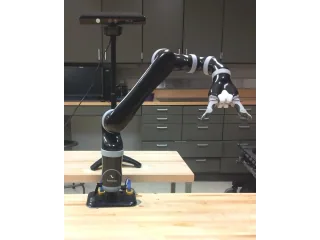
Caster Moma combina un brazo Kinova y una plataforma de ruedas Caster. El robot aparece documentado como un conjunto físico de manipulación móvil, una arquitectura que amplía el lugar de trabajo del brazo mediante el movimiento de la base.
El repositorio de I-Quotient dedicado al manipulador identifica explícitamente la integración Caster más Kinova. La entrada del robot en el directorio ROS aporta la identificación del conjunto. Sin embargo, las fuentes disponibles no ofrecen una ficha comercial completa de carga, alcance o estabilidad.
Dos sistemas deben compartir la posición del objeto
En una práctica de laboratorio, el primer problema consiste en mantener una relación coherente entre las coordenadas del objeto, la base y el brazo. Tras mover la plataforma, una posición guardada en el espacio del laboratorio no conserva necesariamente las mismas coordenadas respecto al manipulador.
Por eso resulta útil dividir la prueba en llegada, parada, observación y movimiento del brazo. Ese orden ayuda a estudiar qué error procede de la navegación y cuál de la transformación entre sistemas de referencia. Es una propuesta de ensayo, no una función autónoma que las fuentes certifiquen como ya resuelta.
Los paquetes de la base Caster separan hardware, control, navegación y visualización. Para reutilizar el conjunto habrá que identificar además la versión exacta del brazo Kinova y su controlador. La carga admisible de un brazo de esa marca no puede trasladarse a todas sus variantes.
Caster Moma interesa como ejemplo de integración física documentada. Antes de usarlo en un proyecto con requisitos de carga o servicio continuado, se necesitan datos de la configuración concreta y comprobar que los repositorios históricos puedan mantenerse.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.