Dingo: actualizar el contorno cuando se añaden módulos
Dingo admite sensores, equipos de cómputo y brazos para investigación. La configuración elegida cambia el espacio que hay que representar durante la navegación.
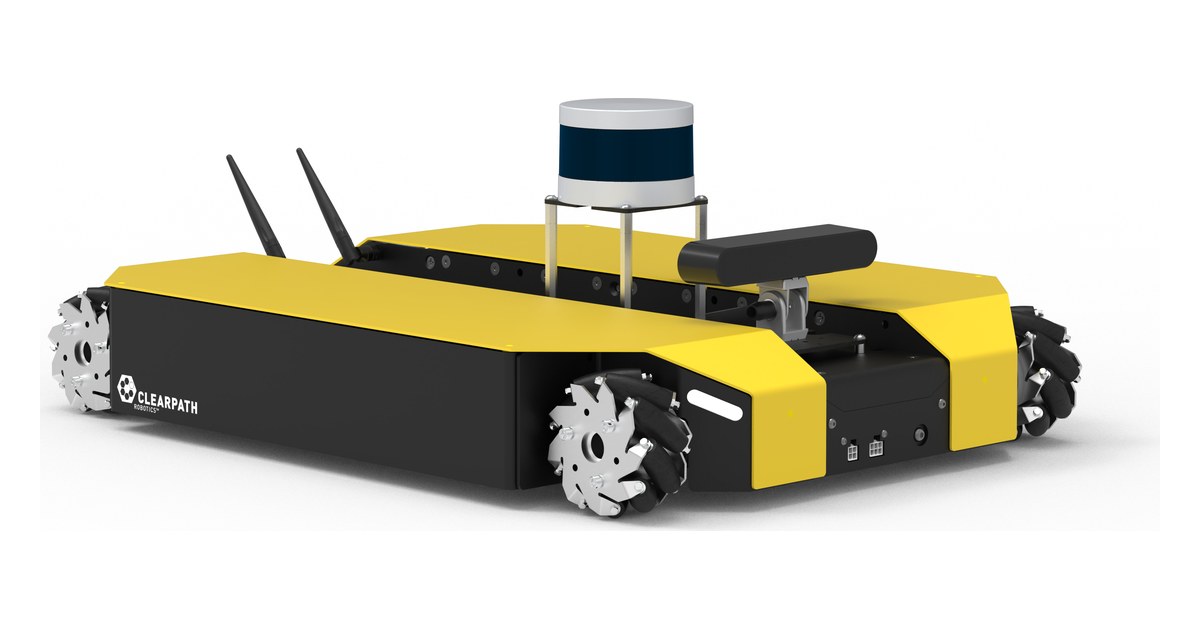
Una plataforma de investigación puede cambiar de tamaño efectivo cada vez que recibe un módulo. Dingo de Clearpath permite añadir sensores, ordenador y manipulador, con versiones de tracción que deben identificarse dentro del proyecto.
El fabricante presenta el equipo para investigación en interiores y publica paquetes de visión, manipulación y navegación. La elección del paquete cambia tanto los datos disponibles como el volumen del robot montado.
Dingo-D y Dingo-O tienen otra disposición
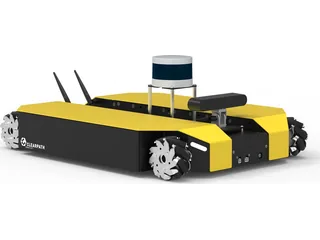
El manual distingue Dingo-D, de tracción diferencial, y Dingo-O, omnidireccional. La versión D dispone de dos alojamientos de módulos; la O dispone de cuatro.
Los alojamientos permiten organizar batería, ordenador y equipamiento de red. Esa disposición forma parte de la configuración, por lo que interesa documentarla antes de comenzar un experimento.
El movimiento de ambas versiones también difiere. Un desplazamiento lateral de la versión omnidireccional necesita una configuración de control acorde con ese chasis.
El ROSMASTER R2 permite comparar una plataforma con dirección. La geometría del chasis debe corresponder a los movimientos que se esperan durante la navegación.
El contorno representa el equipo montado
Nav2 documenta el uso de un contorno para representar el robot durante la comprobación de movimientos y obstáculos. Ese contorno necesita corresponder al espacio ocupado por la configuración real.
Una cámara, un soporte o una herramienta pueden sobresalir de la base. Representar únicamente el chasis deja fuera esos elementos durante una maniobra próxima a un obstáculo.
El proyecto puede empezar dibujando la vista superior del conjunto montado. Se identifica qué partes sobresalen y se compara esa representación con la que utiliza el software de navegación.
Si el robot cambia de equipamiento, el contorno merece una revisión. La misma ruta y el mismo mapa pueden producir una relación diferente con el entorno cuando se añade un elemento.
Los paquetes ofrecen datos diferentes
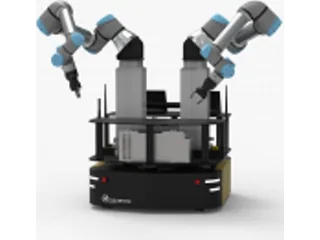
Clearpath describe un paquete de visión con cómputo, cámara estéreo y lidar tridimensional. Su paquete de manipulación incorpora otro ordenador, un brazo Kinova Gen3 Lite y una cámara de profundidad.
Son propuestas para actividades diferentes. Antes de elegir interesa definir qué datos necesita el experimento y qué movimiento debe realizar la herramienta.
La página actual identifica ROS 2 Jazzy como plataforma de control. El manual, la configuración del robot y los programas del proyecto deben corresponder a la versión que se va a utilizar.
El MiR600 plantea módulos de transporte en un entorno industrial distinto. Dingo se orienta a preparar configuraciones de investigación donde sensores y herramientas pueden cambiar entre experimentos.
Montaje, conexiones y primera prueba
El manual diferencia ordenador embarcado y ordenador externo de control. La preparación necesita organizar sus conexiones y comprobar que los datos llegan al sistema que los utiliza.
Una primera actividad puede mantener quieta la plataforma mientras se revisan los sensores añadidos. Después se ejecuta un movimiento corto y se observa cómo cambia la representación del conjunto.
La página comercial permite solicitar una configuración; no publica un precio fijo para todos los paquetes de Dingo. El presupuesto debe identificar chasis, cómputo, sensores y accesorios.
Dingo ofrece una base flexible para investigación en interiores. Documentar los módulos y actualizar el contorno permite relacionar mejor el robot que aparece en el programa con el equipo que se mueve dentro del laboratorio.
Imagen: Clearpath Robotics, Dingo en una configuración con sensores.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.