Fetch Research Edition: navegar y manipular dentro del laboratorio
Fetch Research Edition combina un brazo, torso elevable y base móvil. Su manual conserva límites del entorno y detalles de calibración para manipulación en laboratorio.
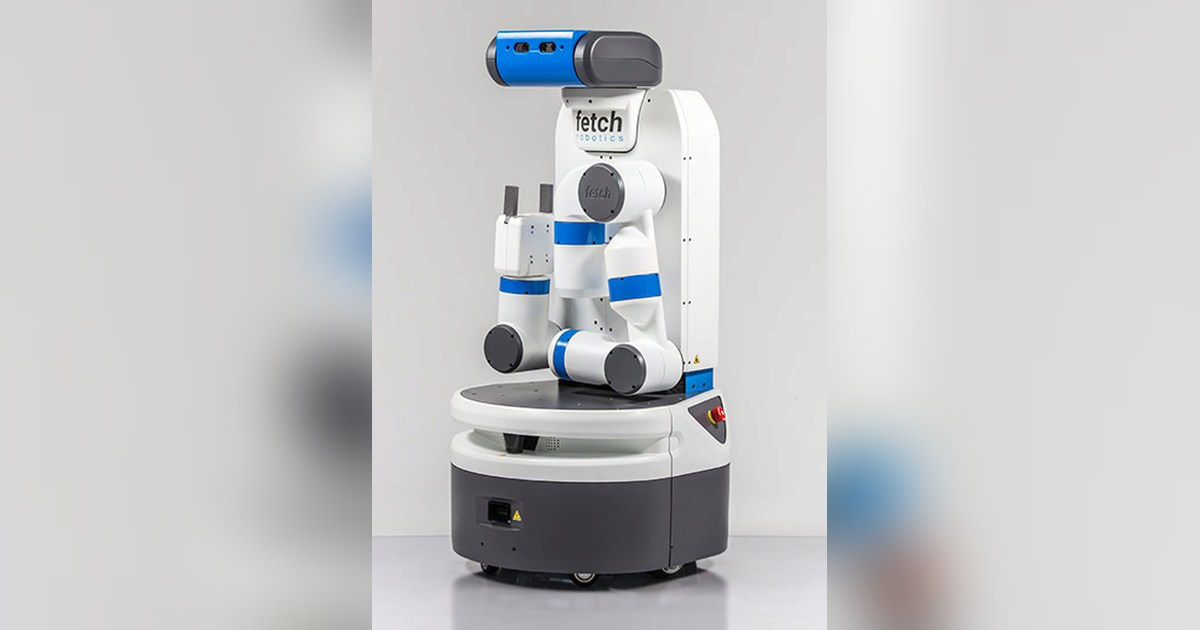
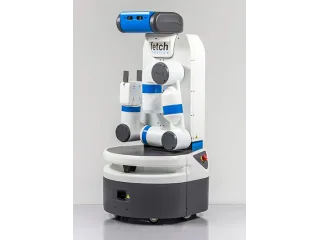
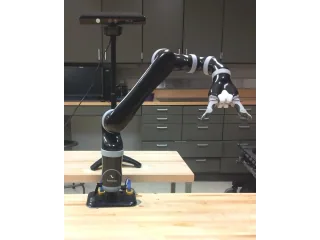
Fetch Research Edition es un manipulador móvil que combina base de ruedas, torso elevable, brazo y cabeza con cámara de profundidad. El software publicado por Fetch Robotics permite trabajar con navegación, percepción y movimiento mediante herramientas de ROS.
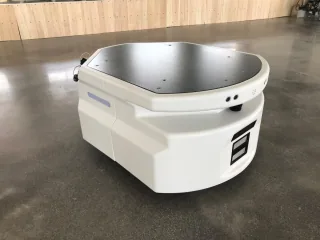
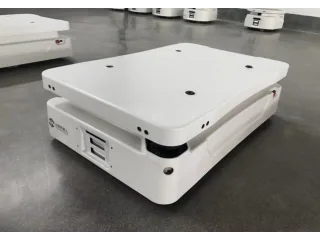
El manual de hardware identifica expresamente Fetch y Freight Research Edition como robots para laboratorio interior. Publica para Fetch un peso aproximado de 113,3 kg y requisitos de superficie, temperatura y ausencia de contacto con agua. La apariencia de robot de servicio no amplía esos límites de uso.
La posición de la cámara cambia la recogida
Fetch dispone de una cabeza orientable y un torso con movimiento vertical. Al observar un objeto y acercar la pinza, el proyecto debe conservar la relación entre cámara, brazo y base. Una prueba útil separa el error de observación del error de llegada a la mesa y del movimiento final del manipulador.
El manual describe la cámara Primesense Carmine 1.09 de la configuración documentada y una zona de calibración recomendada de 0,35 a 1,4 metros. Ese dato ayuda a planificar dónde se hará la observación; no debe aplicarse automáticamente a una unidad con cámara sustituida.
La documentación conservada incluye preparación, calibración e interfaces. Los paquetes abiertos de ROS permiten inspeccionar modelos y configuraciones, pero varias referencias corresponden a distribuciones históricas.
Antes de reutilizar un Fetch hay que identificar versión del hardware, cámara, baterías y entorno de software. Su valor para investigación está en combinar manipulación y navegación sobre un conjunto documentado. Obtener una buena recogida exige comprobar la cadena completa, además de ejecutar un ejemplo de planificación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.