Freight Research Edition: una base cuyo accesorio necesita energía y comunicaciones
Freight Research Edition es una base móvil de laboratorio con interfaces para montajes propios. Revisamos las diferencias de conexión entre unidades y el entorno previsto.
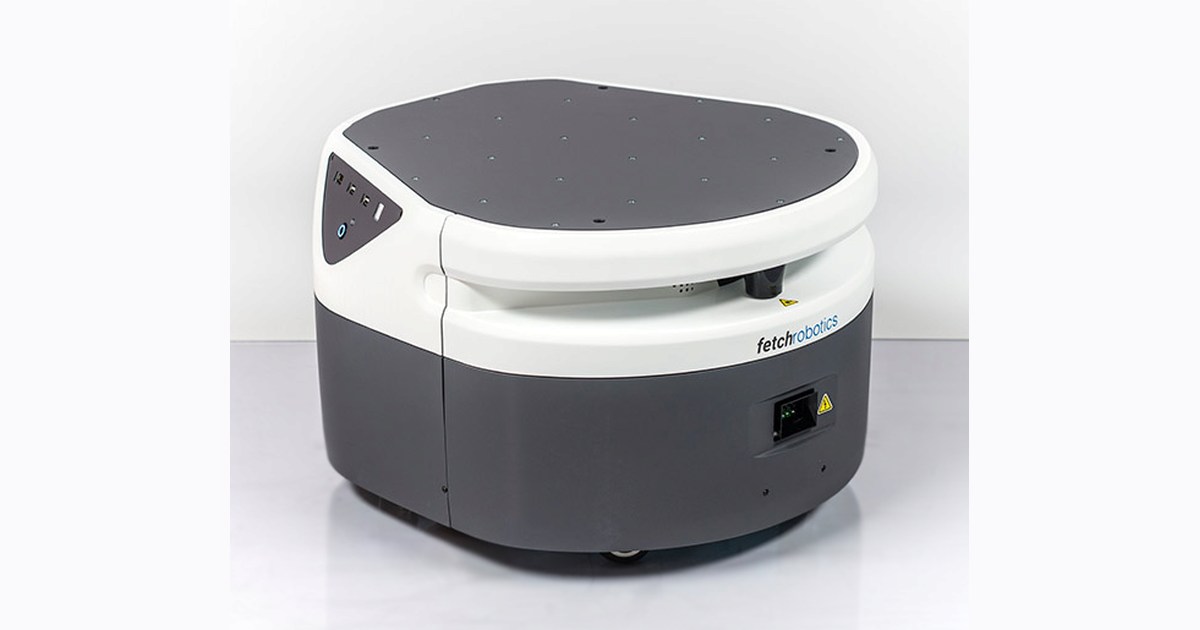
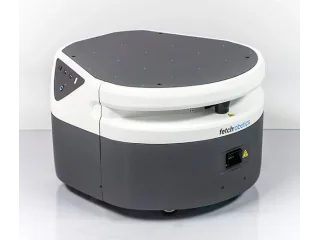
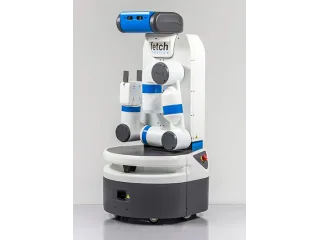
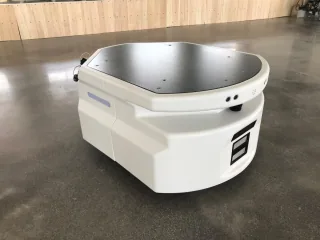
Freight Research Edition es la base móvil de laboratorio de Fetch Robotics que permite desarrollar navegación y transportar un montaje propio. A diferencia de Fetch Research Edition, no incorpora el conjunto de torso, cabeza y brazo manipulador.
El manual del fabricante publica un peso aproximado de 68 kg para Freight y exige un suelo capaz de sostener ese peso más la carga. También limita el uso al laboratorio interior y excluye contacto con agua. Son condiciones relevantes antes de instalar un accesorio sobre la plataforma.
Dos unidades pueden tener puertos diferentes
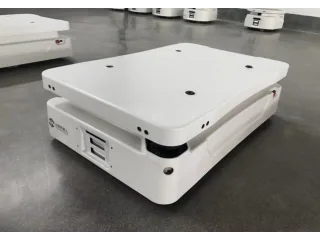
La documentación describe una evolución de las interfaces superiores: desde finales de 2021 Freight incorpora dos conjuntos de conexiones, con alimentación, Ethernet, USB y parada auxiliar. También menciona RS-485, pero indica que no dispone de soporte de software para accesorios propios.
Eso obliga a identificar la unidad antes de diseñar un módulo de sensores. Que un conector esté físicamente presente no acredita que una aplicación pueda utilizarlo con los paquetes publicados.
El manual especifica puntos de montaje y una profundidad máxima de rosca que cambia en unidades antiguas. Para una integración real conviene consultar el plano de la plataforma disponible; una placa superior aparentemente igual puede tener límites distintos.
La documentación general y la guía de simulación permiten preparar pruebas de navegación antes de realizarlas con el robot. La simulación no debe ejecutarse sobre el sistema real como si fuera un nodo más de operación.
Freight interesa como plataforma de desarrollo extensible. La tarea debe definir cómo se fija, alimenta y conecta el montaje, además de cómo llega la base al destino. La documentación histórica hace posible estudiar esos requisitos sin confundir versiones.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.