IR-R300: transportar 300 kg empieza por confirmar el espacio disponible
IR-R300 es una base diferencial anunciada para transportar hasta 300 kg. Su documentación contiene un dato dimensional ambiguo que exige confirmación antes de integrarla.
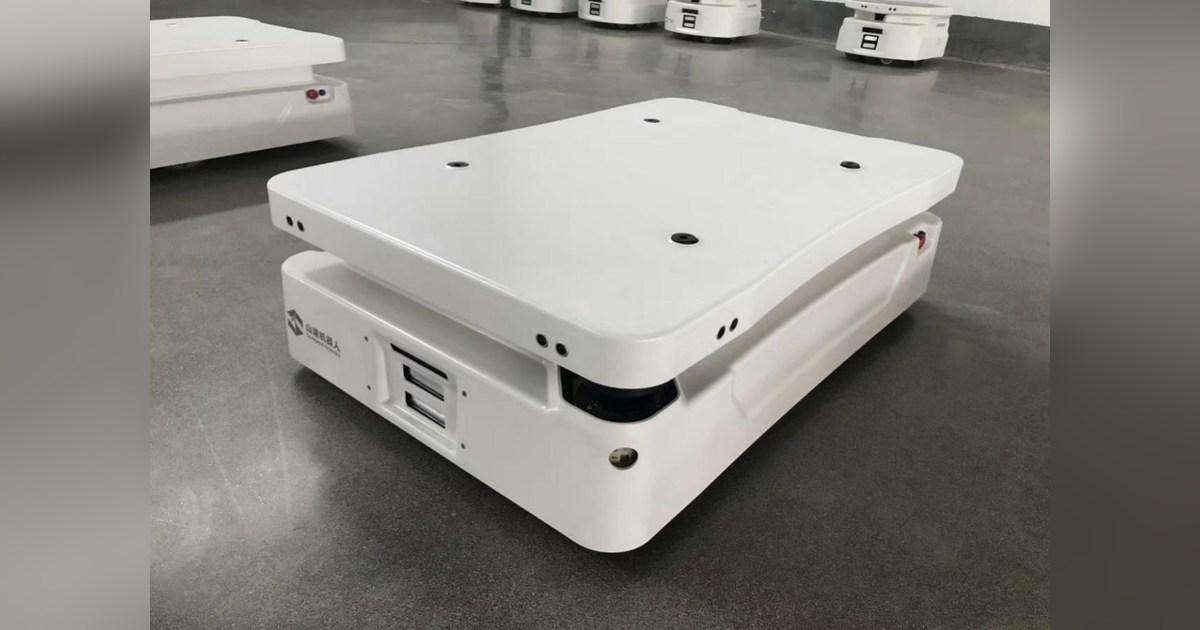
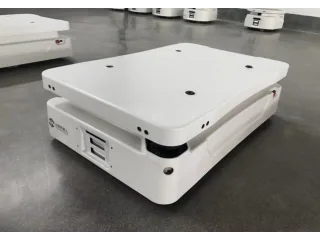
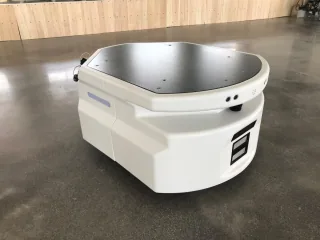
IR-R300 es una base móvil de Sunspeed Robotics para transporte de carga en interiores. El fabricante anuncia una capacidad de 300 kg sobre una plataforma de accionamiento diferencial, con sensores para observar el recorrido y comunicación inalámbrica para integrarse en una instalación.
La tabla publicada del modelo indica 75 kg de peso propio, hasta diez horas de funcionamiento y una velocidad máxima de 2 m/s. Esas cifras describen condiciones anunciadas por el fabricante, no un ensayo con cualquier carga o ruta.
Un dato ambiguo impide cerrar el diseño
La misma tabla contiene una secuencia de dimensiones en la que aparece un valor de anchura ambiguo. La entrada del robot en Robots de ROS conserva esa redacción. Repetirla en dos páginas no resuelve el problema: hace falta un plano o una confirmación del proveedor antes de comprobar el paso por puertas.
Por ese motivo, no presentamos una anchura corregida por intuición. Para integrar una plataforma de carga, el diseño debe considerar también lo que sobresale del chasis y el espacio necesario para girar y detenerse.
La documentación menciona dos escáneres láser de 270 grados, cámara 3D y dos sensores ultrasónicos. En un proyecto concreto habría que verificar montaje, zonas observadas y comportamiento con obstáculos bajos, además del acceso a los datos.
IR-R300 interesa como ejemplo de transporte autónomo de mayor carga que una base docente. Su evaluación necesita una ficha confirmada de la configuración, un recorrido con puntos de entrega definidos y un criterio de aceptación para navegación y descarga. La capacidad nominal por sí sola no permite dimensionar una instalación.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.