JACO: alcanzar una posición depende de la postura y del controlador
JACO es una familia de brazos Kinova documentada para manipulación con ROS. Revisamos el control cartesiano, las singularidades y la identificación de la variante.
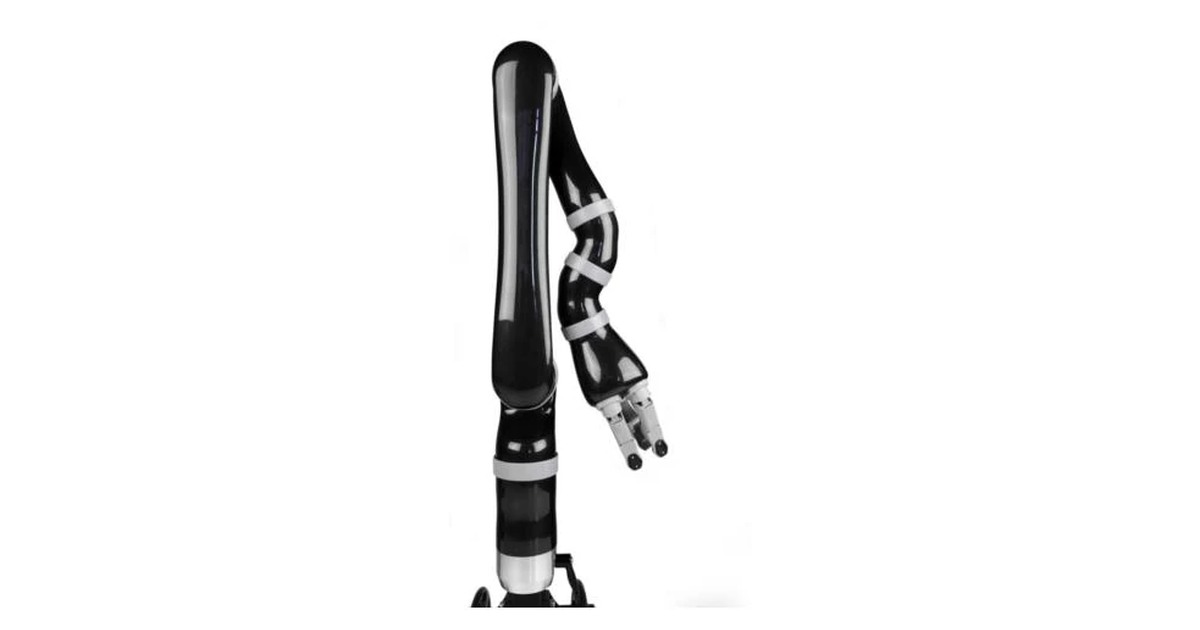
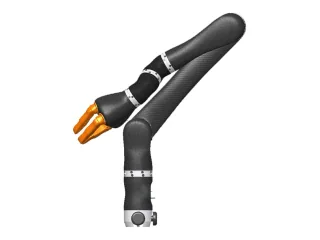
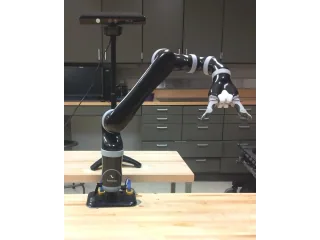
JACO es una familia de brazos de Kinova que permite investigar manipulación con control articular y cartesiano. La configuración histórica documentada en ROS utiliza seis grados de libertad y una pinza de tres dedos.
El repositorio oficial Kinova ROS da soporte a JACO, JACO2 y MICO, con descripciones y ejemplos para distintas variantes. El propio fabricante indica que ese repositorio no da soporte a Gen3, que utiliza una integración diferente.
Una posición posible puede quedar restringida
El controlador cartesiano interno aplica reglas para evitar singularidades y colisiones del robot consigo mismo. Kinova explica que una postura geométricamente dentro del espacio de trabajo puede quedar restringida por esas reglas.
Por eso, si una orden no se completa, el diagnóstico debe comprobar configuración, orientación y solución cinemática. Cambiar únicamente la coordenada de destino puede ocultar el motivo por el que el controlador rechaza una postura.
La entrada de JACO en Robots de ROS identifica el brazo histórico de seis ejes. No permite asignar a esa unidad todas las características de generaciones posteriores. Antes de utilizar un ejemplo hay que confirmar tipo de muñeca, número de articulaciones, pinza y modo de funcionamiento.
El repositorio también distingue versiones de ROS y utiliza etiquetas de modelo que pueden representar más de una generación. La identificación física del brazo sigue siendo necesaria, incluso cuando dos unidades aceptan una misma configuración de software.
JACO resulta interesante para estudiar la diferencia entre planificar en un modelo y ejecutar en un controlador real. Una prueba bien documentada conserva la variante del hardware y la interfaz empleada, además de la trayectoria deseada.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.