PR2: por qué calibrar cámaras y brazos forma parte de la manipulación móvil
PR2 es un robot de investigación con dos brazos, base móvil y sensores. Sus manuales permiten estudiar cómo la calibración conecta percepción y manipulación.
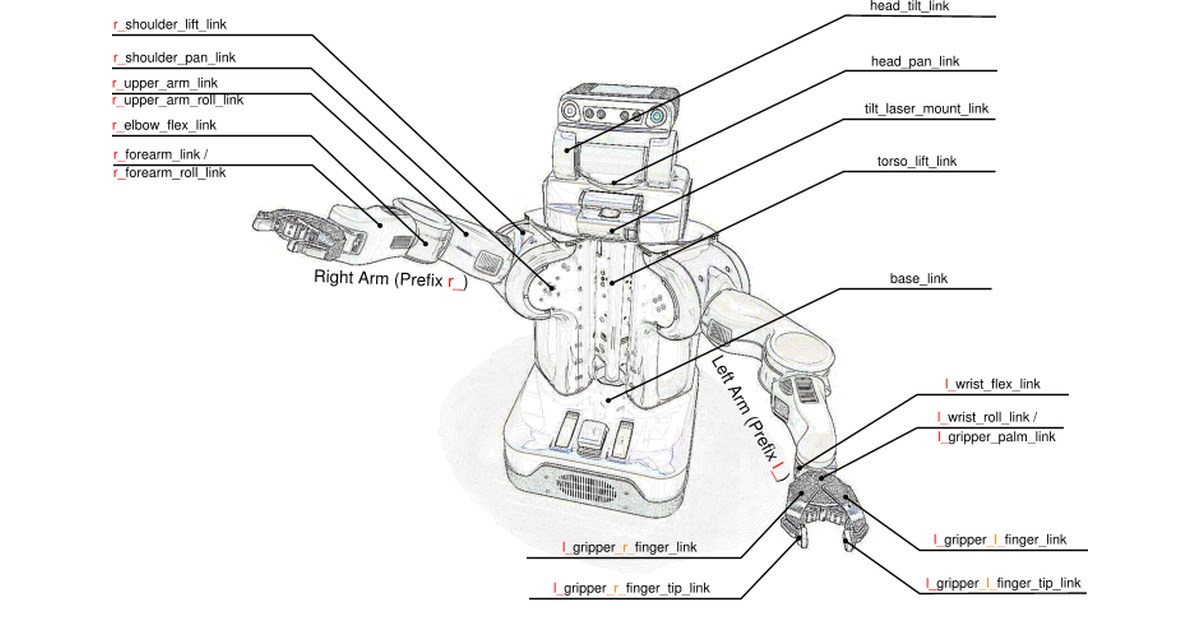
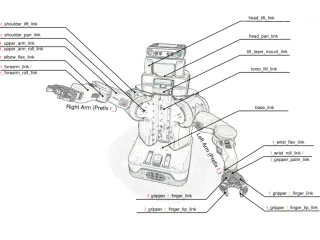
PR2 es una plataforma de investigación de Willow Garage con dos brazos, una base móvil y sensores en una cabeza orientable. Su manual lo describe como un manipulador móvil de 32 grados de libertad, con software basado en ROS.
El interés del PR2 va más allá de una demostración de recogida: permite estudiar cómo la posición de un objeto observada por cámaras se relaciona con los brazos y con una base que cambia de lugar. Esa relación depende de calibración y de una descripción coherente del robot.
Una cámara montada no queda calibrada para siempre
El manual de hardware conservado por PR2 describe patrones de calibración para cámaras y para relacionar brazos, cabeza y láser. También señala que el transporte, las vibraciones y los cambios térmicos pueden hacer necesaria una nueva calibración.
Una práctica útil consiste en repetir la observación de un mismo punto antes y después de cambiar una configuración. Si la posición estimada varía, conviene comprobar la geometría de sensores y articulaciones antes de cambiar el algoritmo de agarre.
La introducción del manual exige espacio para la base y los brazos, suelo plano y preparación de un ordenador de desarrollo. El formato humanoide de la parte superior no convierte al PR2 en una plataforma para cualquier entorno doméstico.
Para recuperar una unidad histórica hay que revisar electrónica, baterías, calibración y versiones del software. Los paquetes abiertos facilitan el trabajo, pero no acreditan disponibilidad comercial de repuestos.
PR2 sigue siendo un ejemplo relevante de manipulación móvil documentada: ayuda a separar la calidad de la percepción, el estado mecánico y la planificación del movimiento al interpretar un resultado.
Fuentes
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.