RoboRover Core V3.1: calibrar giros y dibujar un cuadrado
RoboRover Core V3.1 permite programar distancias y ajustar giros con Arduino. Cómo preparar el primer recorrido, qué mide y qué requiere comprarlo desde España.
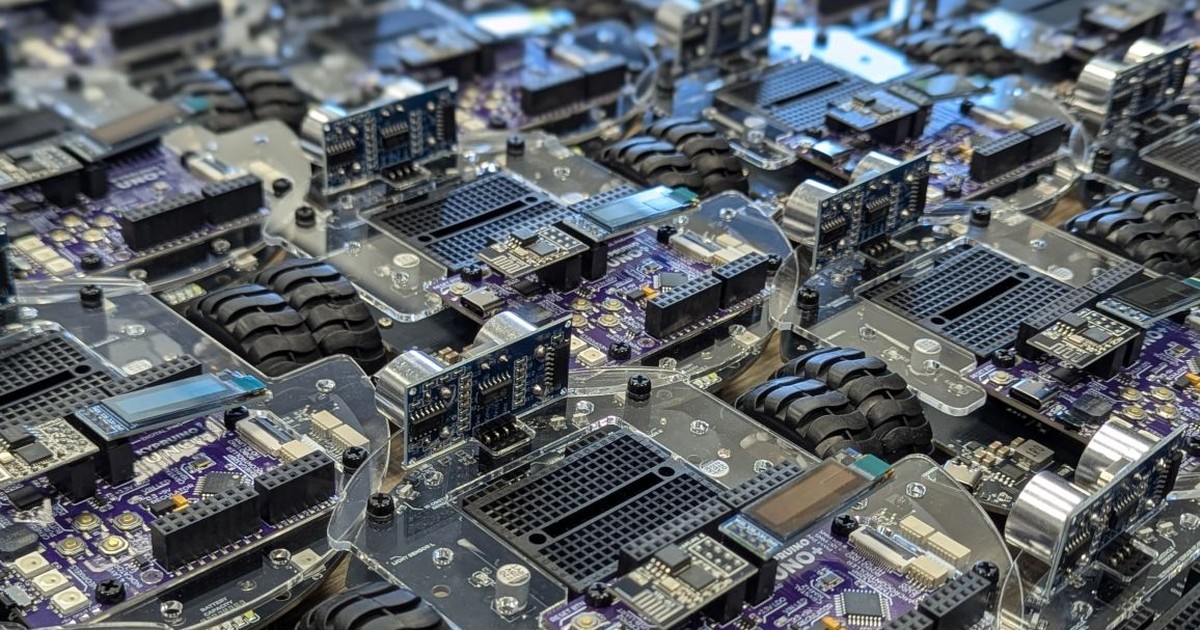
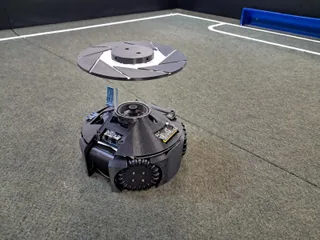
RoboRover Core V3.1 permite programar un cuadrado de 30 centímetros de lado y ajustar los giros al suelo donde circula. Este robot educativo de la empresa chipriota ROBO utiliza sensores de giro en las ruedas para controlar el movimiento. El ejercicio sirve para aprender por qué ordenar un giro de 90 grados y conseguirlo físicamente son dos cosas que hay que relacionar mediante una calibración.
El recorrido está en los ejemplos públicos de Arduino. Esta guía sigue ese código y su documentación; no procede de una prueba del robot. V3.1 ya tiene unidades físicas: el fundador, Odysseas Economides, mostró un lote de cien robots montados [en], todavía pendiente de controles finales en aquella publicación.
Preparar Arduino para la versión correcta
El manual de V3.1 [en] pide Arduino IDE 2.x o PlatformIO, un cable USB-C de datos y seleccionar Arduino Uno como placa. El controlador principal Kypruino es compatible con esa herramienta. La ficha comercial también contempla Windows, macOS y Linux.
Hay que copiar la biblioteca RoboRoverCore3 del repositorio a la carpeta de bibliotecas de Arduino y reiniciar el editor. Los ejemplos que utilizan luces, mando y pantalla requieren además Adafruit NeoPixel, IRremote y U8g2, respectivamente. La biblioteca [en] especifica los firmwares Motion 1.15 y Sensors 1.10 para sus funciones documentadas.
Los programas de V1 y V2 no sirven para V3.1. En esta revisión, dos coprocesadores CH32 reparten el control de motores y sensores. El programa del alumno les pide movimientos y lecturas a través de la biblioteca, en lugar de gestionar directamente todos los pines.
El USB de programación está en Kypruino. El puerto de carga del rover cumple otra función: mientras tiene un cable conectado, el robot permanece apagado. Para moverlo hay que cargar primero la batería y desconectar ese cable. El manual propone empezar por el ejemplo de luces antes de ejecutar uno con desplazamiento.
Cuatro esquinas antes de corregir el giro
El ejemplo BasicMovement [en] repite cuatro veces un avance de 300 milímetros y un giro a la derecha de 90 grados. Después continúa con curvas, rotaciones y pivotes; no termina al cerrar el cuadrado. Su autor pide aproximadamente un metro de suelo libre delante del robot.
Para comprobar las esquinas, el programa TurnCalibration [en] ofrece una rutina separada:
- Alinea el robot con una junta del suelo o una tira recta de cinta.
- Pulsa la flecha derecha del mando: hará cuatro giros de 90 grados. La flecha izquierda repite la prueba en sentido contrario.
- Si no completa la vuelta, aumenta el ajuste con la flecha arriba; si se pasa, redúcelo con la flecha abajo. Vuelve a alinearlo y repite.
- Guarda el resultado con
#. El botón*recupera el valor predeterminado.
El ajuste modifica la separación efectiva entre ruedas que utiliza el cálculo del giro. Se conserva en la memoria del Arduino y los siguientes programas lo recuperan al iniciar la biblioteca. Si cambias esa placa, no debes dar por trasladada la calibración.
Medir cuánto giran las ruedas permite corregir su velocidad, pero no observa directamente la posición del chasis sobre el suelo. Si una rueda resbala, puede girar sin desplazar el robot como esperaba el programa. Por eso conviene comparar recorridos sobre la misma superficie antes de atribuir cualquier desviación al código.
Pasar del recorrido a los sensores
V3.1 incluye cinco sensores de línea, ultrasonidos y detección infrarroja de obstáculos. Son útiles para que el programa responda al recorrido, además de repetir movimientos. El manual advierte que los infrarrojos pueden no detectar objetos oscuros y pide recalibrarlos al cambiar de suelo. Que una rutina dibuje un cuadrado no significa que evite automáticamente cualquier objeto colocado dentro.
Para aprender con bloques, ROBO anunció Kypruino Studio v11 el 5 de octubre, en una nota publicada el día 6 [en]. Su modo RoboRover propone diez misiones de «Mission Red Planet», con lecciones y notas docentes en inglés y griego; los niveles 2 y 3 siguen anunciados como próximos. No ofrece aquí un itinerario documentado en castellano.
La Cyprus Computer Society también anunció un taller para formadores [el] con programación de RoboRover mediante bloques y C++. Esa actividad sitúa sus recursos en un contexto educativo concreto, aunque no constituye una evaluación independiente de la precisión de V3.1.
Compra desde Chipre y preparación para usarlo
La tienda de ROBO [en] anuncia RoboRover Core V3.1 por 119,99 euros, impuestos incluidos, con batería recargable 18650 y cubierta acrílica. Indica despacho desde el lote actual y paso al siguiente lote si la demanda supera las existencias. La futura estación de carga apilable se venderá aparte.
La web muestra Chipre como región y su política de envío [en] no confirma un servicio a España. Antes de comprar desde aquí, hay que consultar destino, portes y contenido exacto del paquete, incluido el mando necesario para la calibración. El fabricante recomienda diez años o más con supervisión y trece o más para un uso más independiente; menciona repuestos de motores, ruedas y piezas mecánicas, sin detallar sus existencias.
Para elegir entre robots educativos, este modelo encaja si interesa trabajar con código y medir movimientos físicos. Si la prioridad es empezar sin ordenador, el tren intelino y sus órdenes de colores plantea un punto de entrada distinto, sin instalar primero bibliotecas de Arduino.
Fuentes
- ROBO — manual y ejemplos de V3.1, código fijado a 7466863 [en]
- ROBO — biblioteca RoboRoverCore3 y requisitos de firmware [en]
- ROBO — anuncio de Kypruino Studio v11 y materiales docentes [en]
- Cyprus Computer Society — taller para formadores con RoboRover y Kypruino [el]
- ROBO — ficha comercial actual de RoboRover Core V3.1 [en]
- ROBO — condiciones de envío [en]
- Imagen: fotografía oficial del lote de RoboRover V3.1 publicada por Odysseas Economides, fundador de ROBO [en]
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.