MOS9.2 abre el diseño de un humanoide de fútbol universitario
MOS9.2 publica mecánica, electrónica y control de un humanoide universitario de 2026. Sus autores explican también los fallos al trasladar la marcha del simulador.
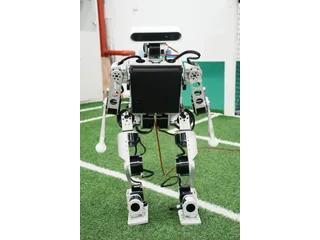
MOS9.2 permite mirar dentro de un humanoide de fútbol construido por estudiantes, incluidos los problemas que encontraron al ponerlo en marcha. TH-MOS publica la mecánica, la electrónica y el control de esta generación completada en 2026. Para aprender robótica avanzada, resulta especialmente útil que el equipo explique por qué una política que funcionaba en simulación fallaba en el cuerpo real.
La historia del proyecto sitúa el primer MOS9 completo en 2025 y describe la revisión MOS9.2 terminada un año después. Su publicación abierta reúne recursos para estudiar y fabricar. No presenta una unidad comercial lista para salir de la caja: los propios autores reconocen limitaciones de estabilidad y detalles mecánicos todavía mejorables.
Un cuerpo pensado para observar, caminar y recuperarse
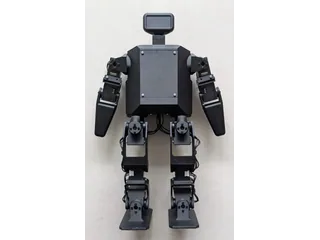
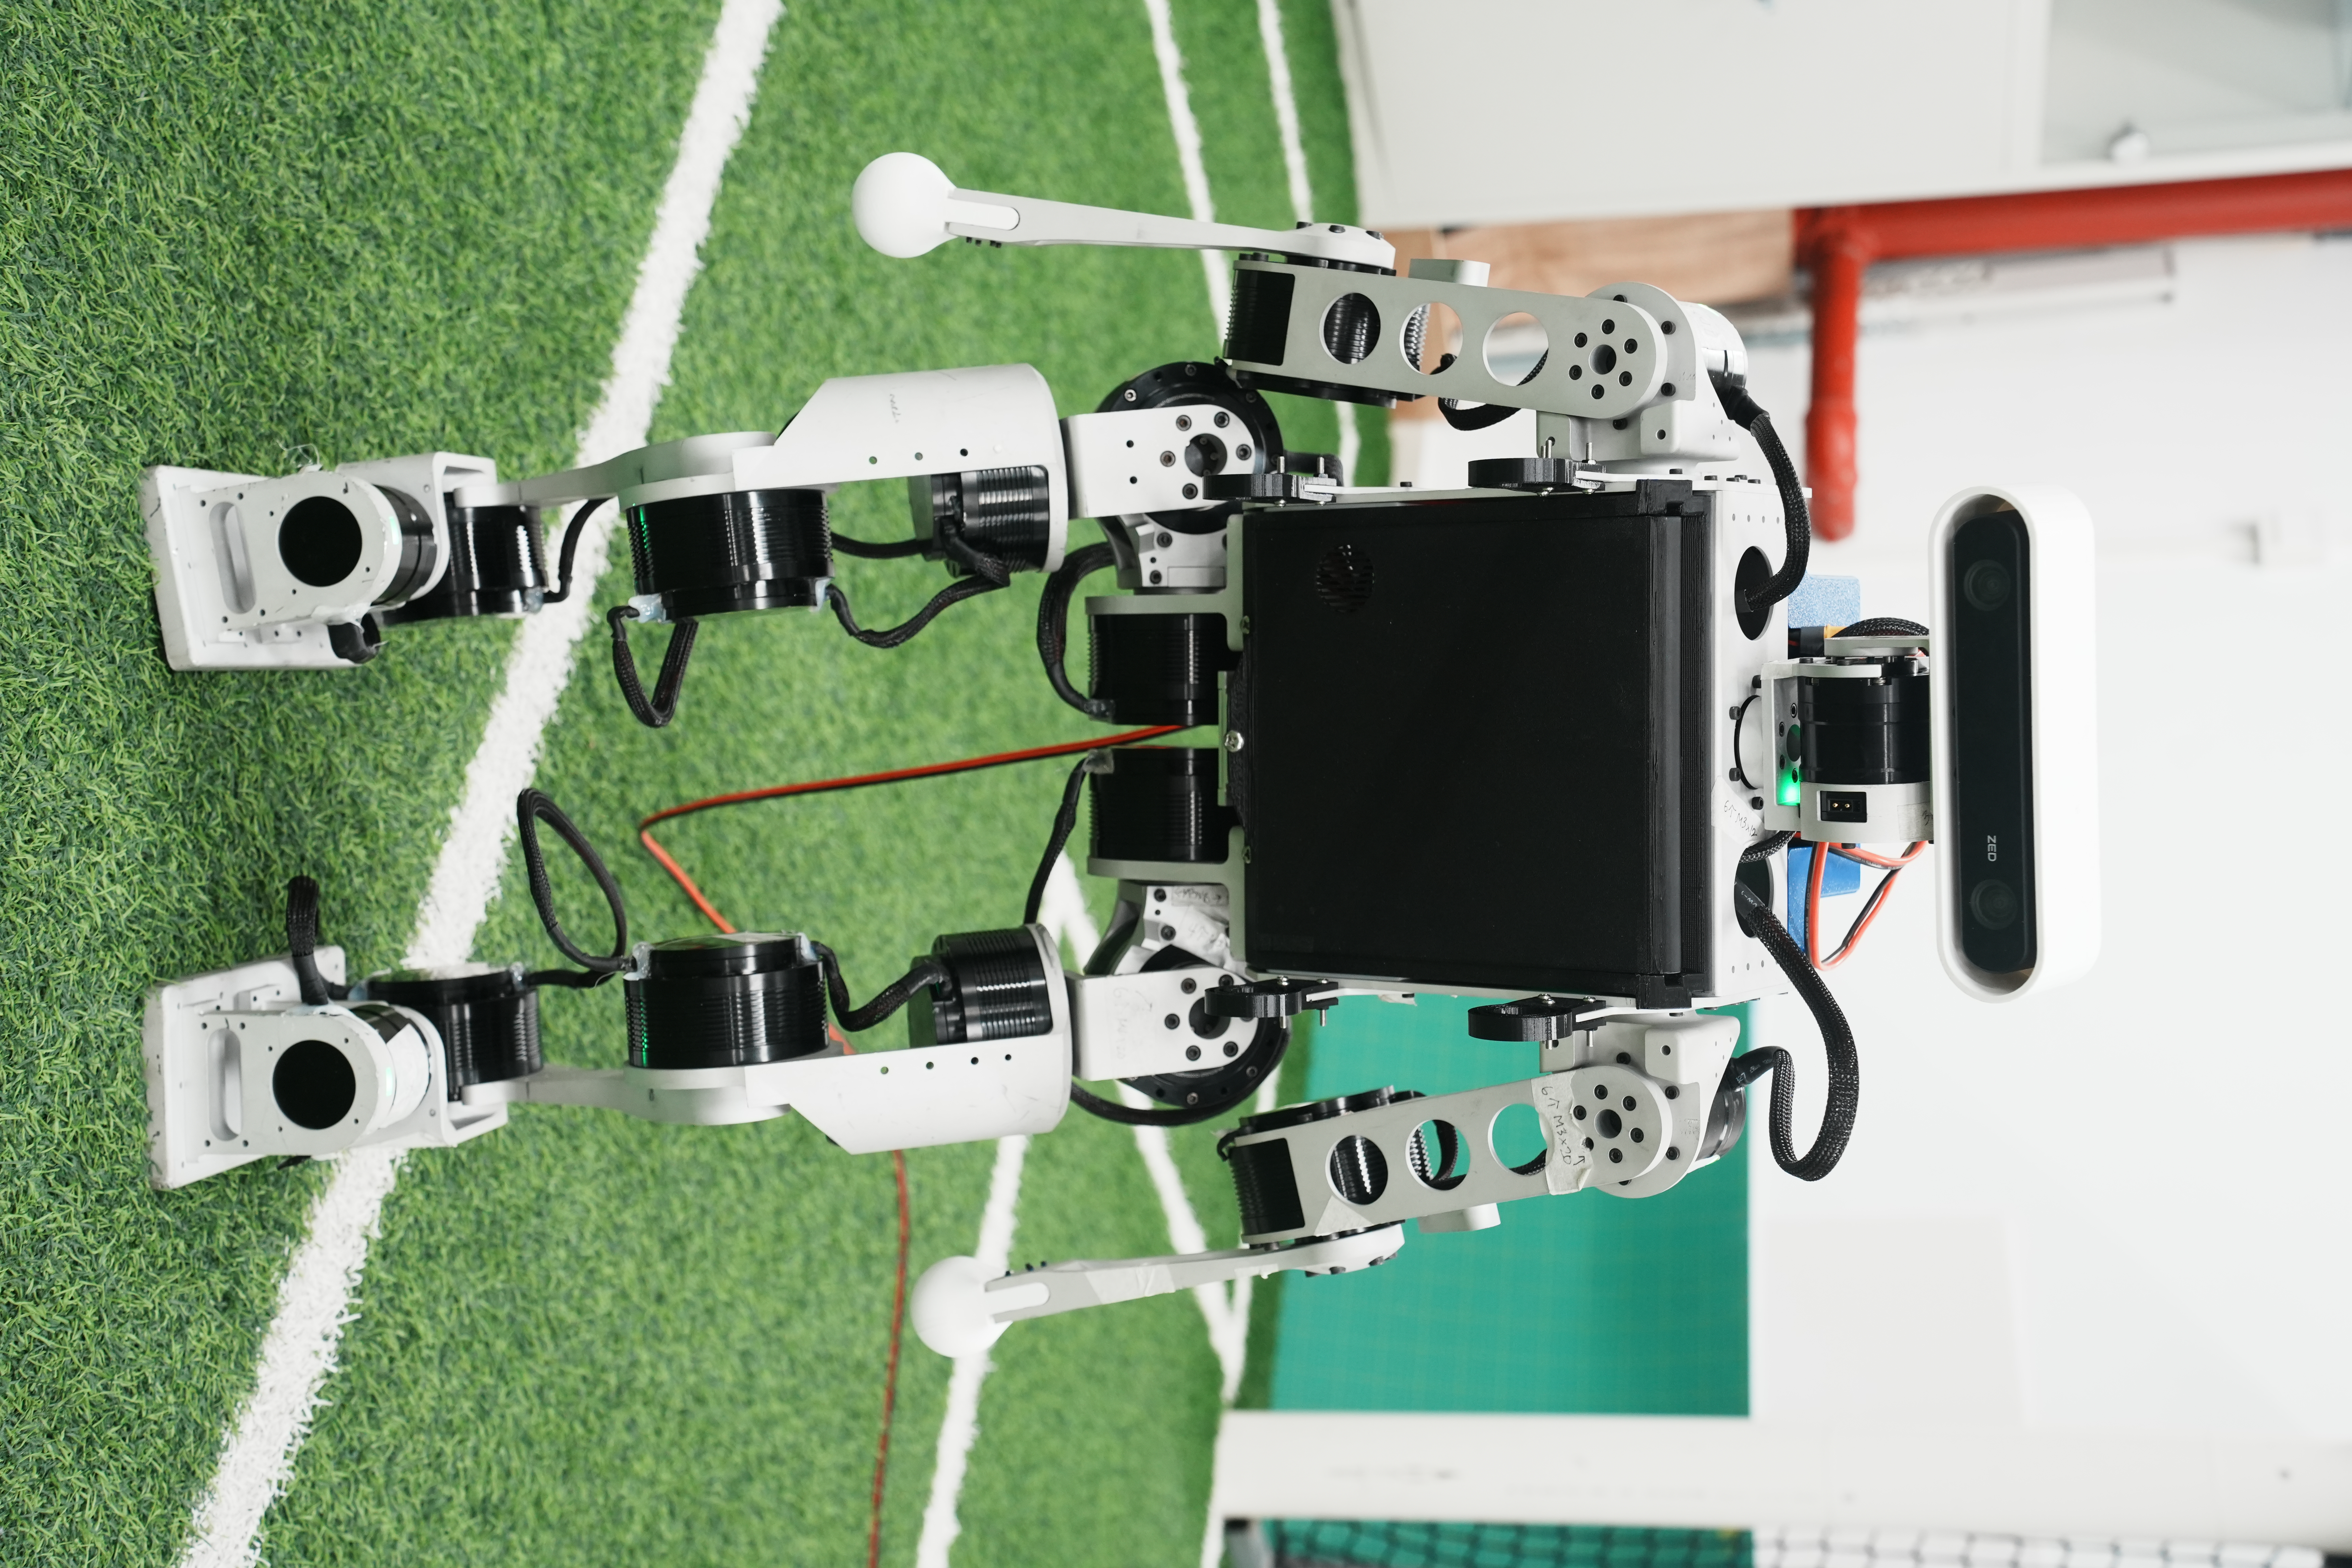
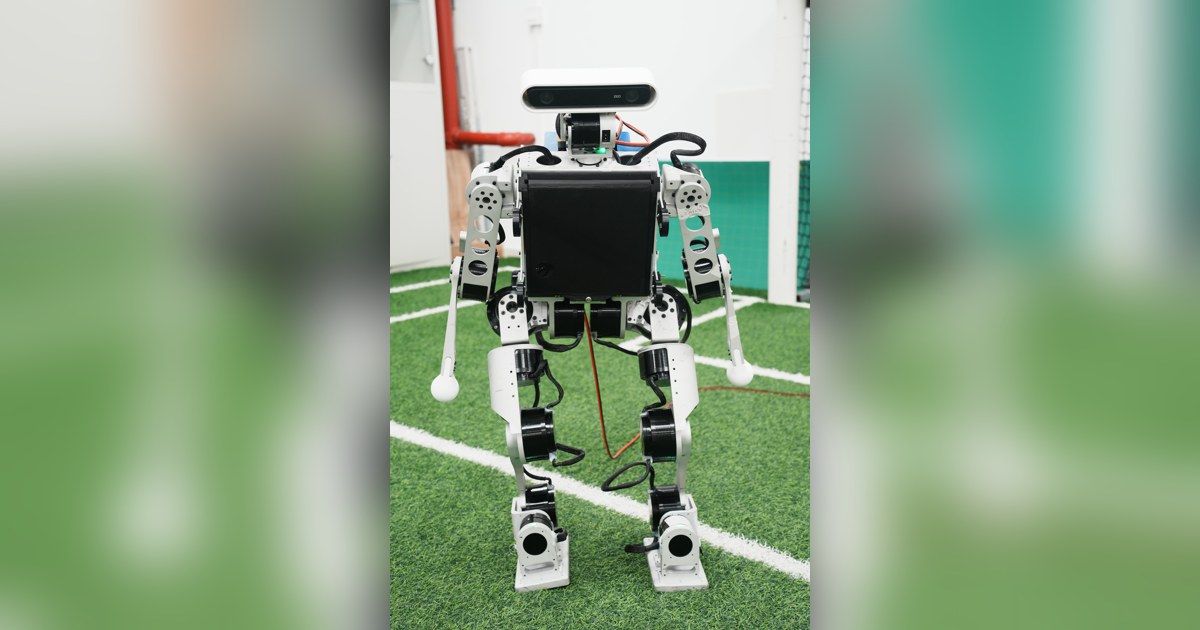
La documentación mecánica asigna seis grados de libertad a cada pierna: tres en la cadera, uno en la rodilla y dos en el tobillo. Esta distribución permite estudiar cómo distintas articulaciones cambian la postura y el apoyo del pie, en lugar de tratar toda la pierna como un único movimiento.
La cabeza tiene dos articulaciones para orientar la observación del campo. Cada brazo dispone de tres, elegidas con la recuperación tras una caída como requisito de diseño. Tener esas articulaciones permite desarrollar la acción, pero no demuestra que cada montaje vaya a levantarse correctamente sin ajustar el controlador.
El equipo optó por mecanismos relativamente sencillos en rodilla y tobillo. La guía explica las alternativas y su coste mecánico: añadir una transmisión puede reducir masa en una zona o ampliar movimientos, aunque también introduce piezas y trabajo de ajuste. Es una decisión que se puede examinar junto a los modelos publicados.
El motor real puede desmentir al simulador
Uno de los aprendizajes más concretos aparece en la generación anterior. Los autores no lograban ajustar adecuadamente la respuesta de los motores adquiridos. El movimiento real se alejaba del modelo simulado y las políticas entrenadas no se transferían como esperaban.
Ese caso ayuda a entender el trabajo de puesta en marcha. Antes de atribuir un fallo a la red que controla la marcha, hay que saber si el actuador responde con la dinámica que se supuso al entrenarla. Ganancias, retrasos, límites y montaje influyen en el resultado; copiar un archivo de política no reproduce por sí solo esas condiciones.
Los recursos siguen las capas del robot
El repositorio central enlaza los diseños mecánicos, el despliegue, la comunicación entre procesos, el controlador de motores y los recursos de entrenamiento. También separa el aprendizaje de movimiento de su ejecución en el robot.
La arquitectura del sistema muestra cómo dependen entre sí esas capas. La selección de actuadores afecta al control; los sensores deben llegar al ordenador con información utilizable; y los programas necesitan intercambiar estado y órdenes. Para un equipo educativo, esa organización permite distribuir tareas sin perder la relación con el cuerpo completo.
MOS9.2 encaja en un proyecto universitario con capacidad para fabricar y probar, o como documentación para estudiar decisiones de diseño. Su interés no se limita a una demostración vistosa de fútbol. El proyecto ofrece una explicación abierta de cómo se construyó el sistema y qué aspectos siguen condicionando su comportamiento físico.
Fuentes
- TH-MOS — repositorios y recursos de MOS9 [en]
- TH-MOS — evolución del proyecto hasta MOS9.2 [en]
- TH-MOS — distribución de articulaciones y diseño mecánico [en]
- TH-MOS — arquitectura y dependencias del sistema [en]
Imagen: Fotografía oficial de MOS9.2 completo, de frente, con estructura metálica, brazos y pies sobre un campo de fútbol robótico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.