
Archivo
Robots domésticos y para el hogar: página 25
Archivo de robots domésticos y para el hogar en robotica.es, página 25 de 43. Noticias y análisis publicados en español.
Página 25 de 43 · 1024 artículos
Artículos de la página 25
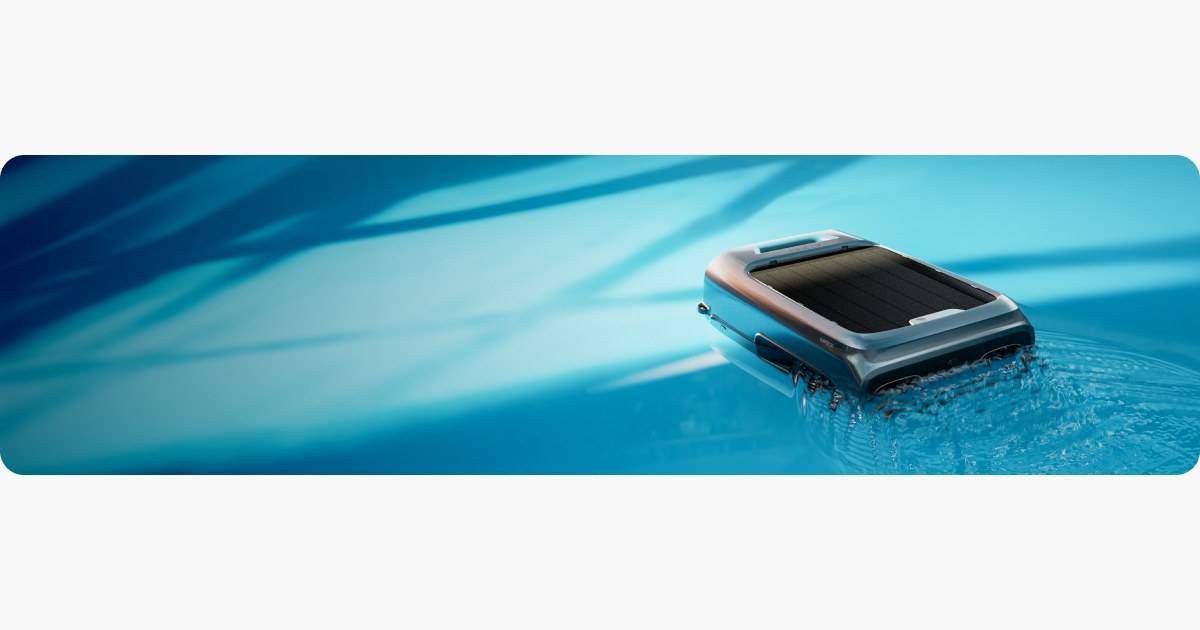
Aiper EcoSurfer S2: recoge la superficie, no limpia el fondo
EcoSurfer S2 funciona como skimmer robótico con carga solar y cesta de 150 micrómetros. Su tarea es retirar residuos flotantes, diferente de la de un limpiafondos.
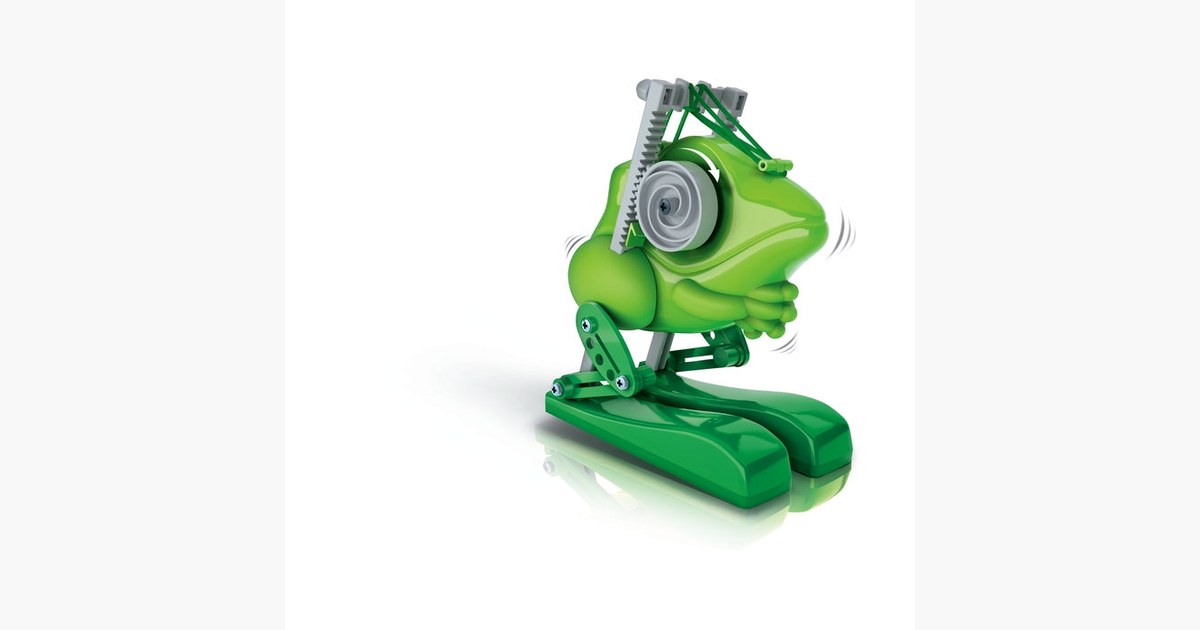
Jumping Bot: cómo convertir el giro de un motor en un salto
La rana de Clementoni se monta con un motor y un ojo engranaje. El movimiento permite observar la diferencia entre giro continuo e impulso.
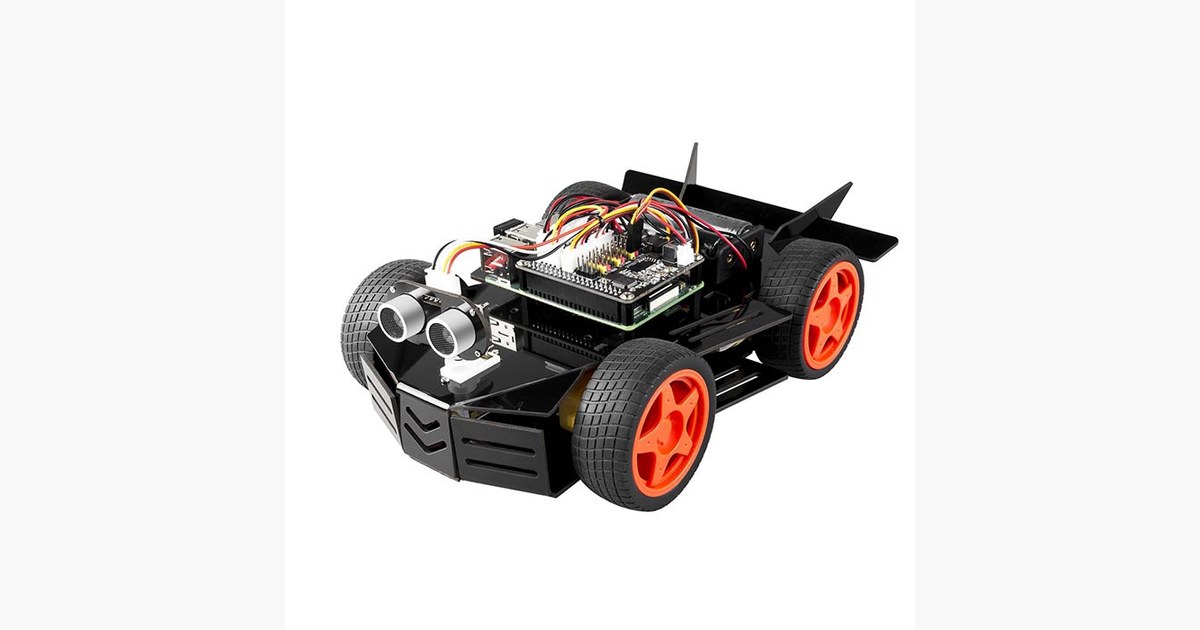
PiCar-4WD: qué mide el sensor de línea antes de detectar un borde
El coche de SunFounder combina escala de grises y ultrasonidos. Entender las lecturas ayuda a preparar seguimiento de línea y obstáculos.
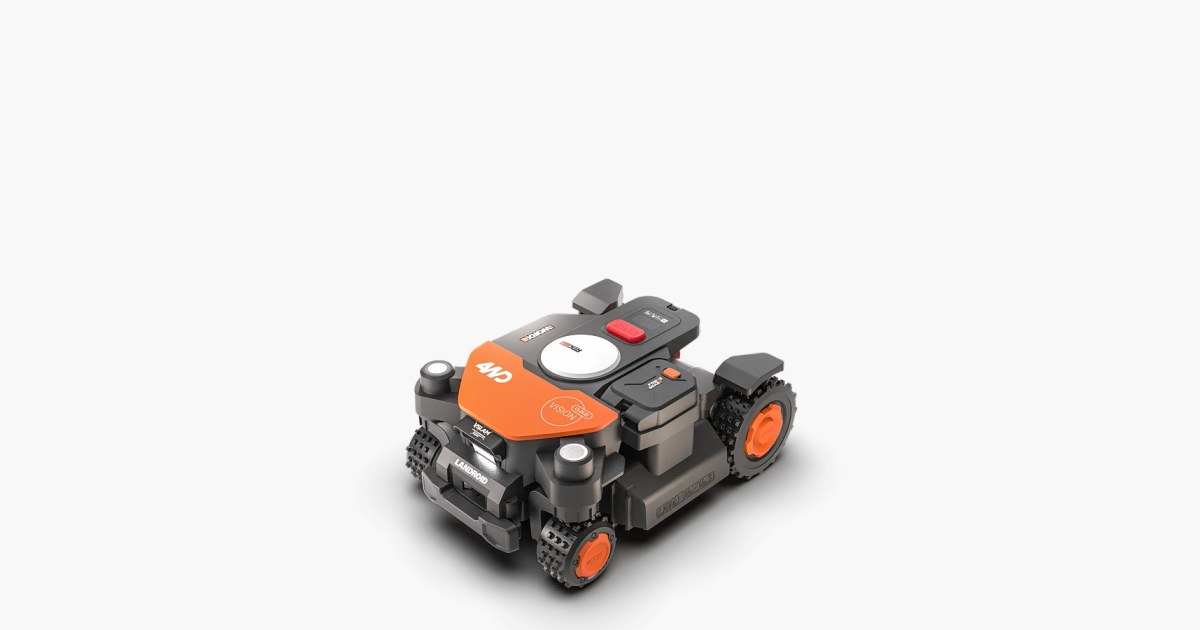
Worx Vision Cloud 4WD WR344E: por qué gira con dirección delantera
El WR344E combina cuatro motores, cuerpo articulado y dirección delantera. La arquitectura busca mantener tracción y reducir el arrastre al girar sobre el césped.
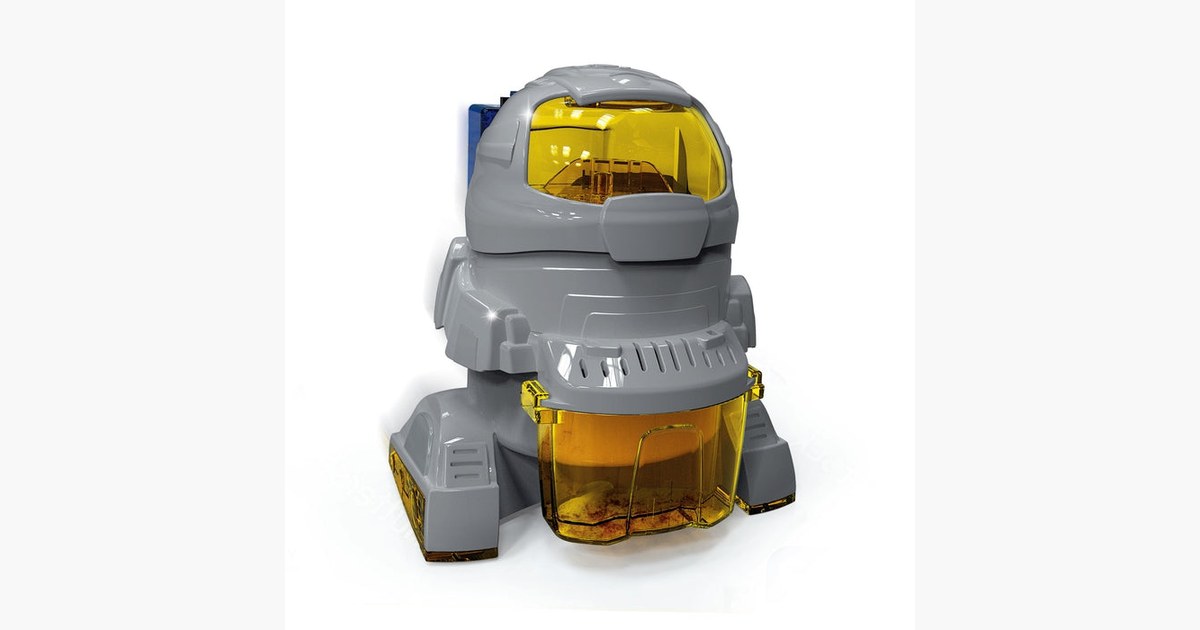
Ecobot de Clementoni: un pequeño aspirador para entender el motor
Ecobot utiliza un motor de doble eje y un ventilador para recoger pequeñas partículas. Es un kit de mecánica, con objetivos distintos a la limpieza doméstica.
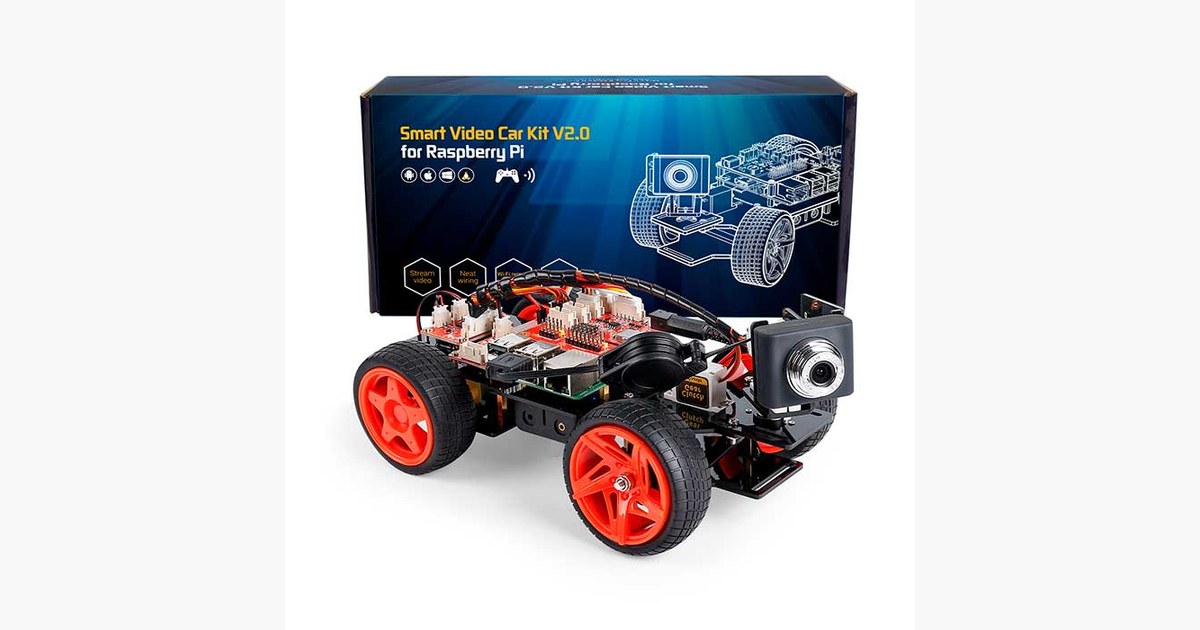
PiCar-V: preparar Raspberry Pi y vídeo antes del primer recorrido
El coche de SunFounder incluye cámara USB, pero no la Raspberry Pi ni las baterías. Separar imagen y movimiento facilita la puesta en marcha.
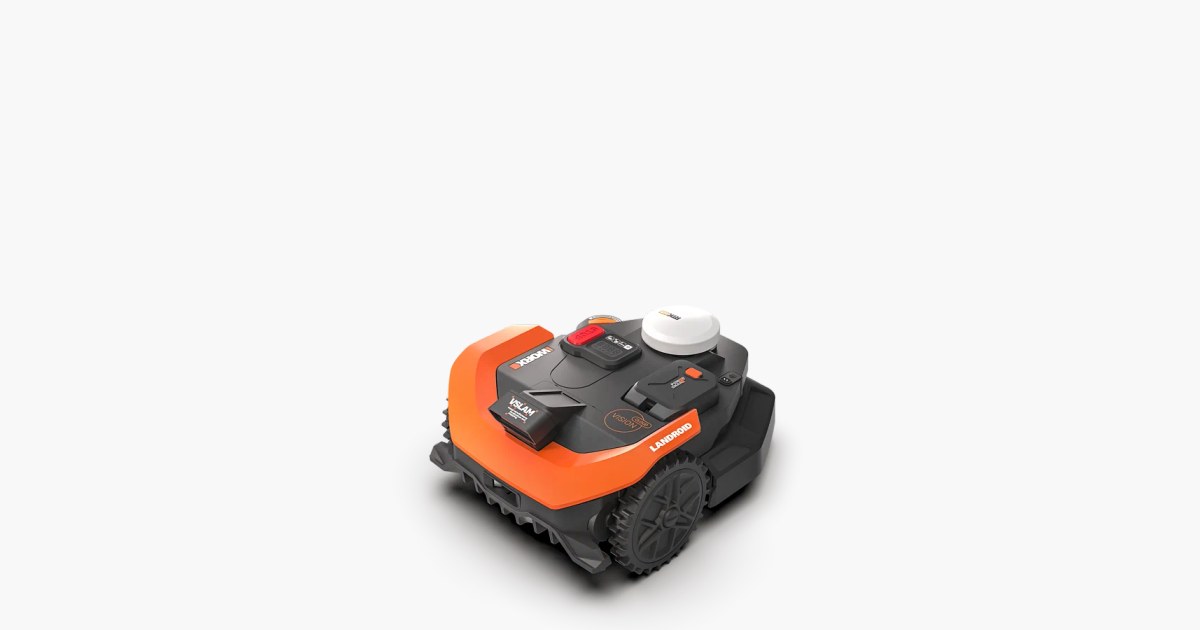
Worx Vision Cloud WR312E: RTK sin antena de referencia en el jardín
El WR312E recibe correcciones de posicionamiento desde la nube y combina visión con V-SLAM. Qué cambia en la instalación y qué incoherencia aparece en su contenido de caja.
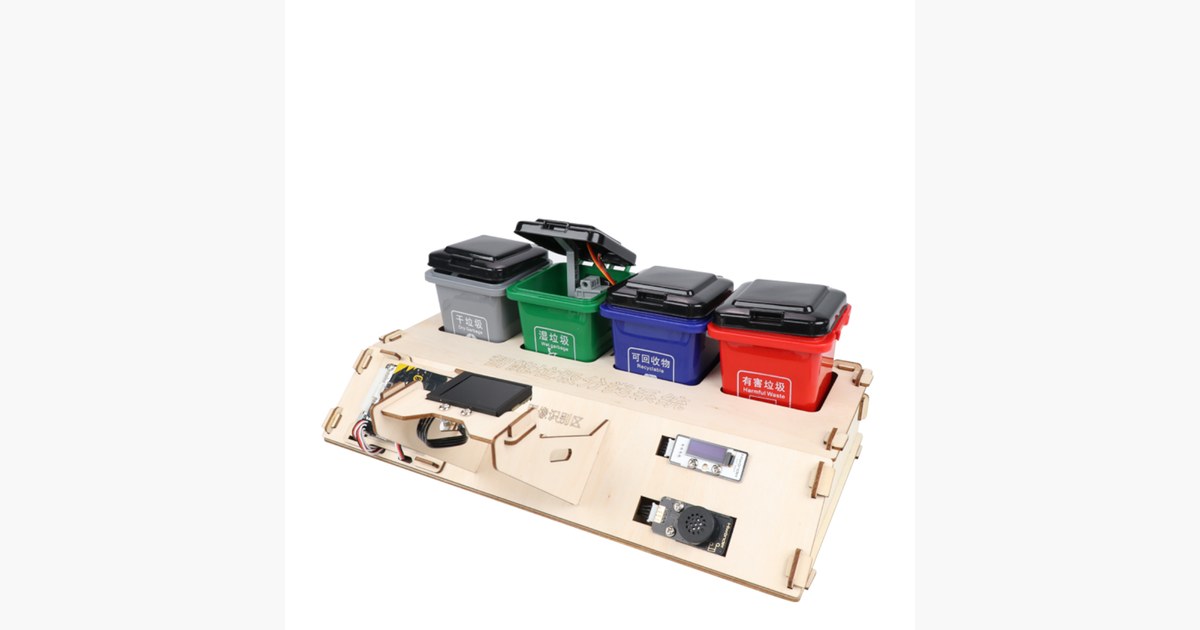
Waste Sorting Robot: abrir un contenedor no demuestra que la IA acierte
El kit de Hiwonder utiliza micro:bit y WonderCam con modelos preparados. Sus errores pueden convertirse en una práctica de clasificación visual.
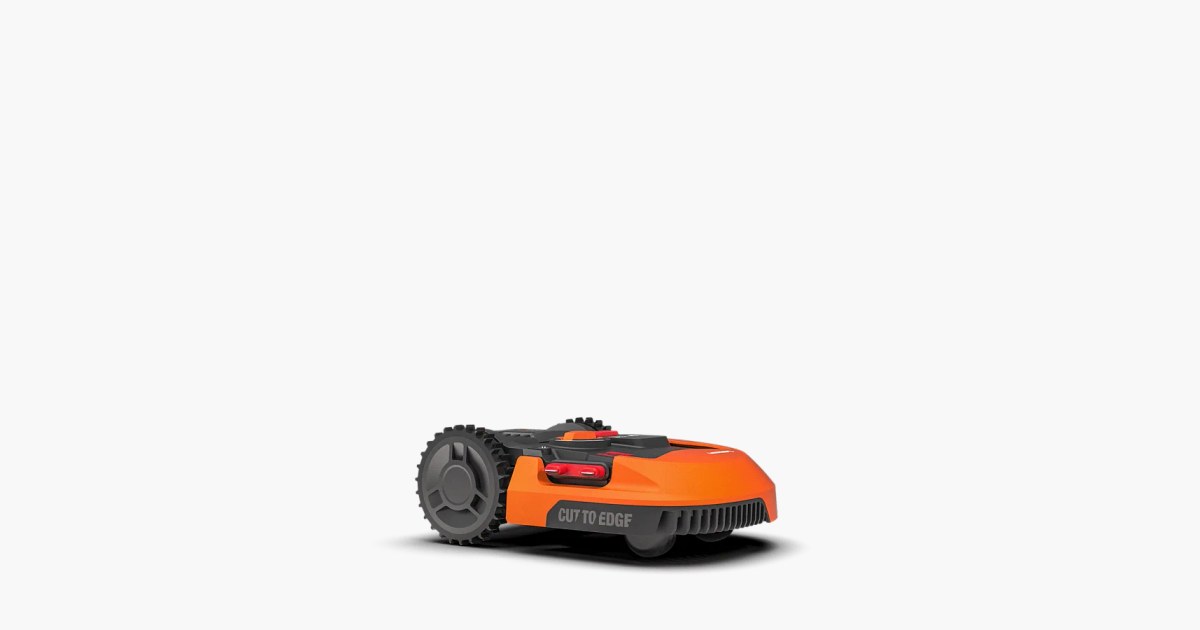
Worx L2000 WR155E: cuánto cable puede necesitar un jardín grande
El WR155E mantiene el perímetro físico en una plataforma de 22 cm de corte y batería de 5 Ah. El cálculo de cable depende del trazado, además de los metros cuadrados.
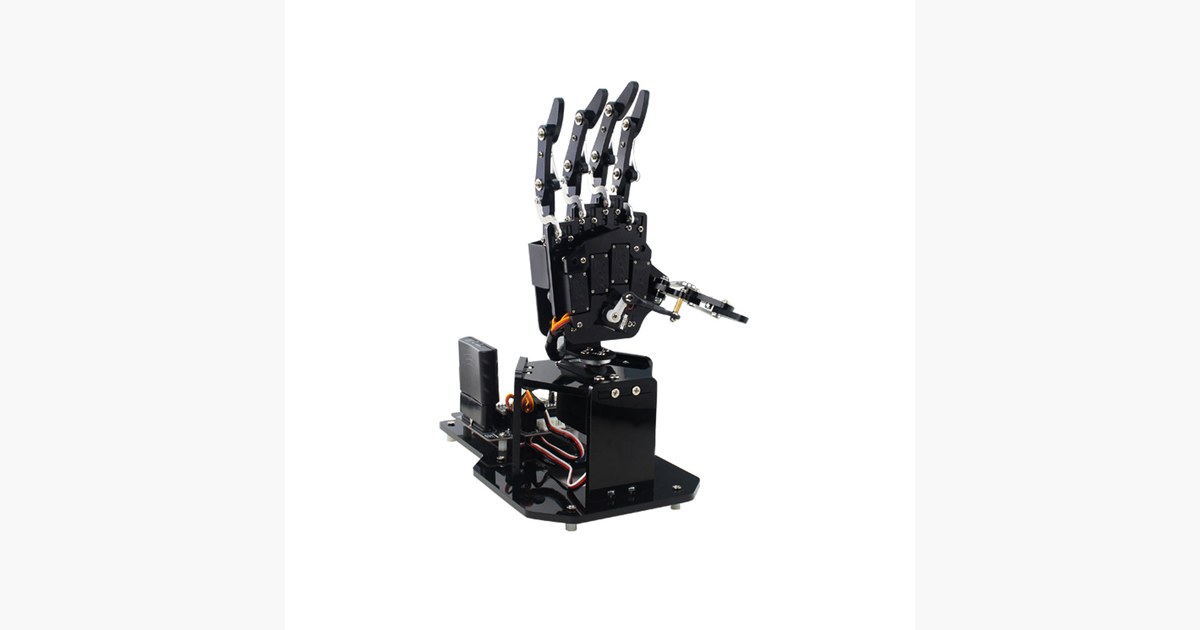
uHand2.0: cinco dedos robóticos y un guante que depende de la versión
La mano educativa de Hiwonder tiene un servo por dedo y otra articulación en la base. El guante solo aparece en una de sus opciones.
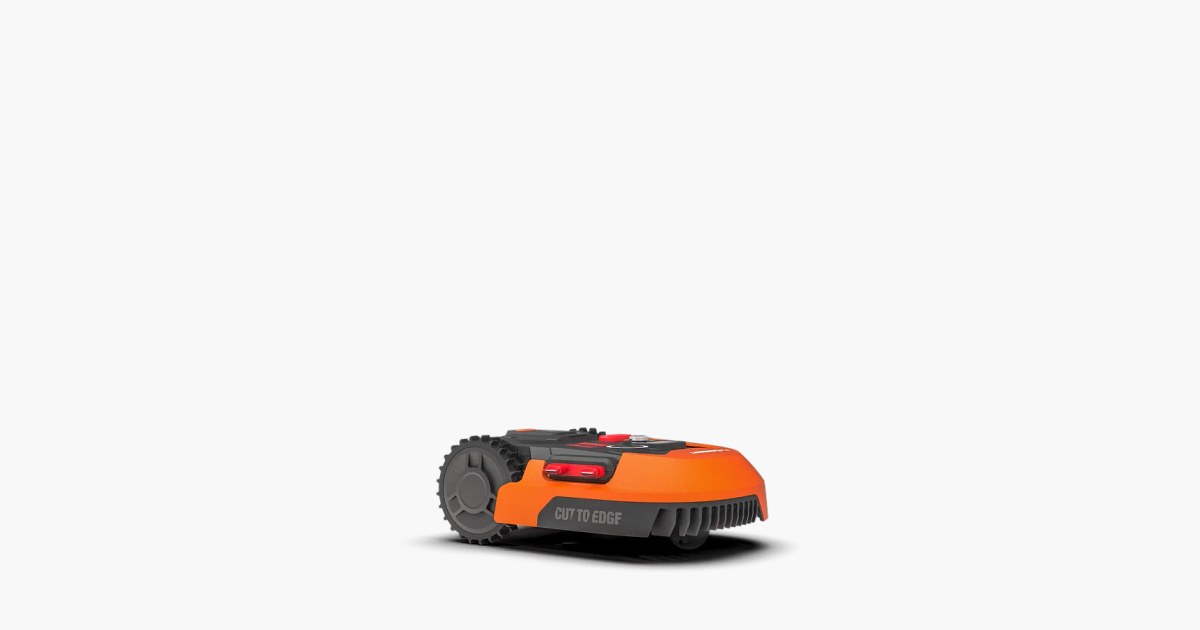
Worx M500 Plus WR165E: para qué sirve el disco autonivelante
El M500 Plus combina disco flotante, corte desplazado y perímetro por cable. Su adaptación a pequeños desniveles debe distinguirse del ajuste de altura.
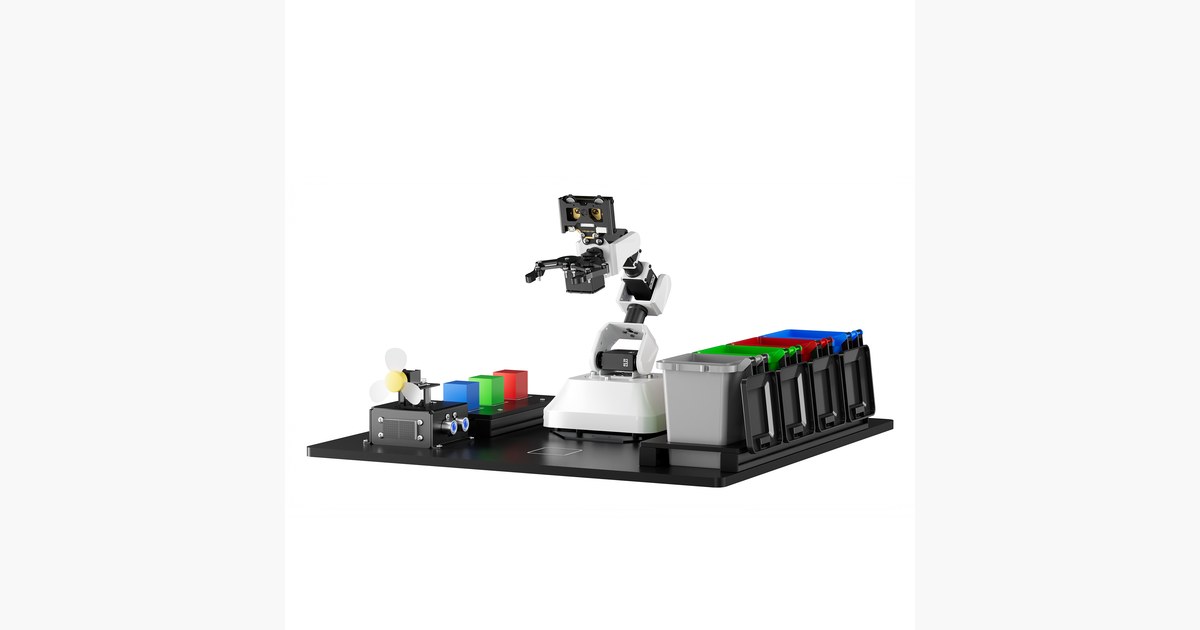
AiArm: enseñar un movimiento con la mano y después añadir visión
AiArm permite editar acciones y propone WonderCam para reconocimiento. Repetir una secuencia y decidir dónde recoger un objeto son aprendizajes diferentes.
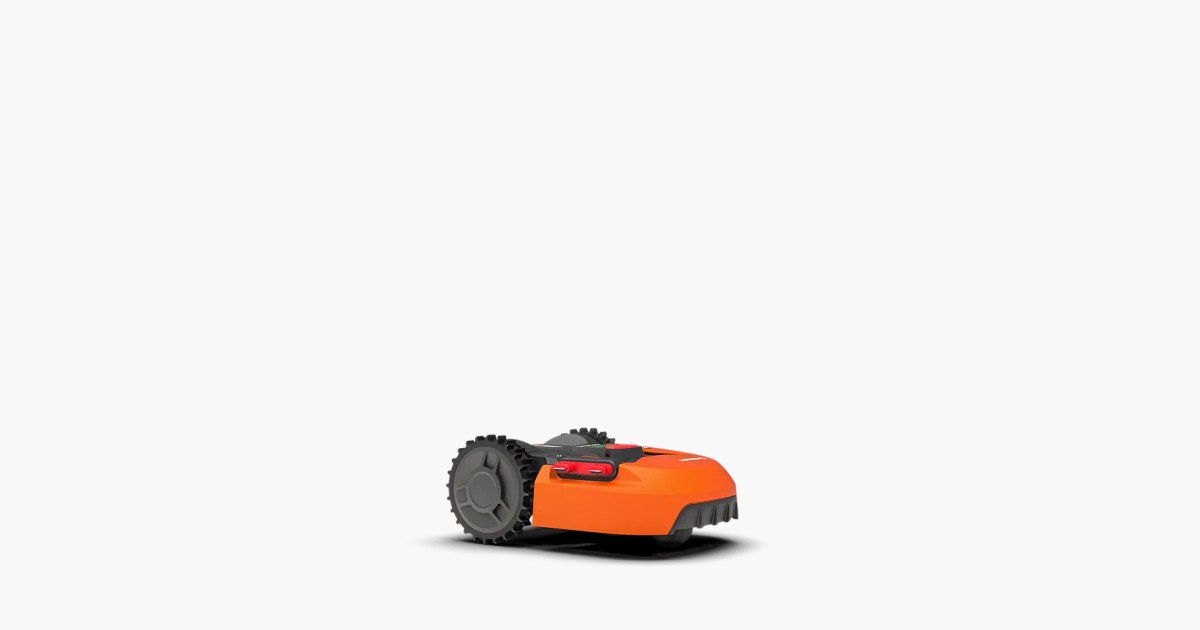
Worx S300 WR130E: qué superficie cubre y cuándo necesita cable
El WR130E usa cable perimetral y batería PowerShare. La web oficial muestra S300 en el nombre y 250 m² en la tabla: qué confirmar antes de comprar.
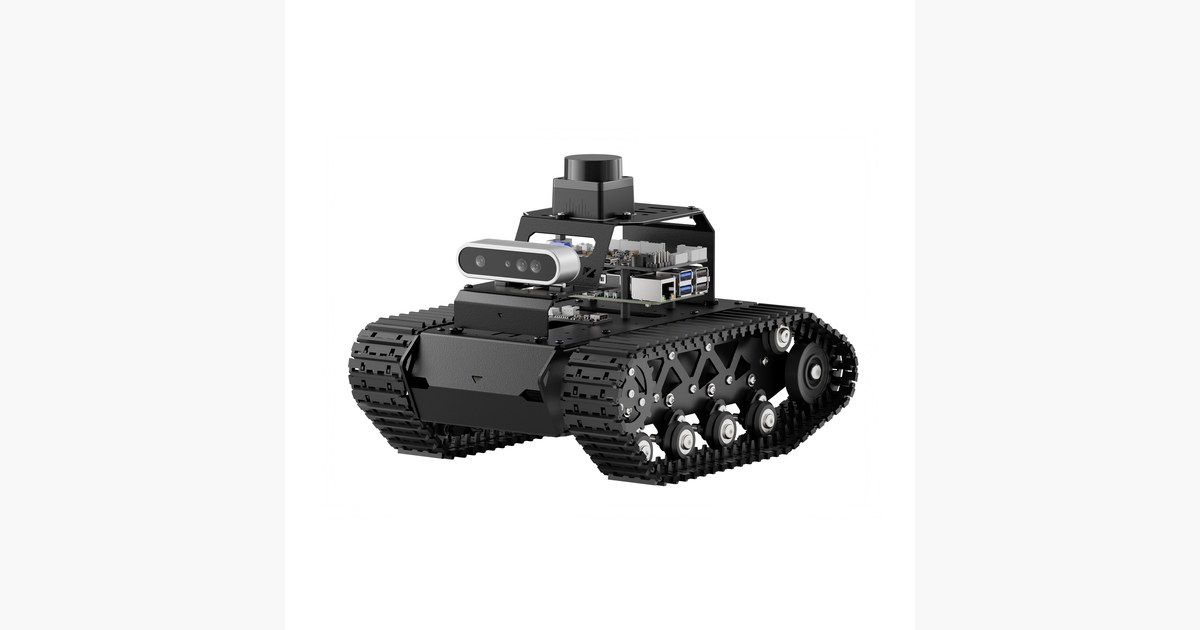
MentorPi T1: lo que unas orugas cambian al calcular la posición
Raspberry Pi 5, encoders y ROS 2 acompañan al chasis de orugas de MentorPi T1. Un giro sobre el suelo puede explicar los límites de la odometría.
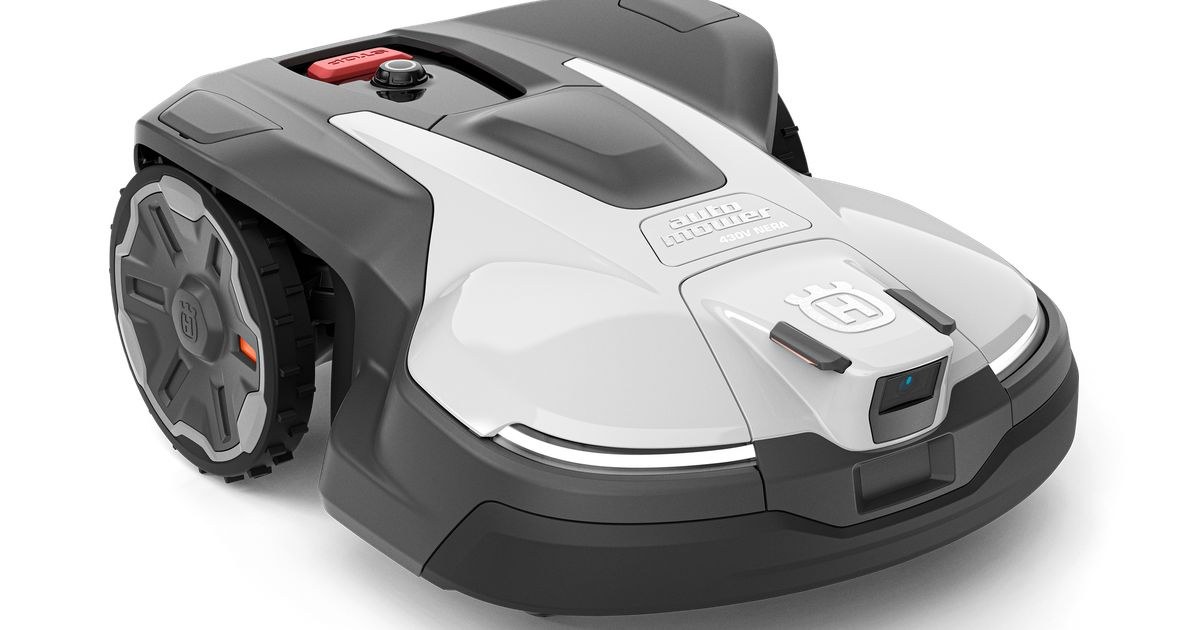
Automower 430V NERA: por qué sus 4.800 m² dependen del patrón
El 430V NERA ofrece 4.800 m² con corte sistemático y 3.200 m² con recorrido irregular. La distribución de zonas y la señal de posicionamiento también importan.
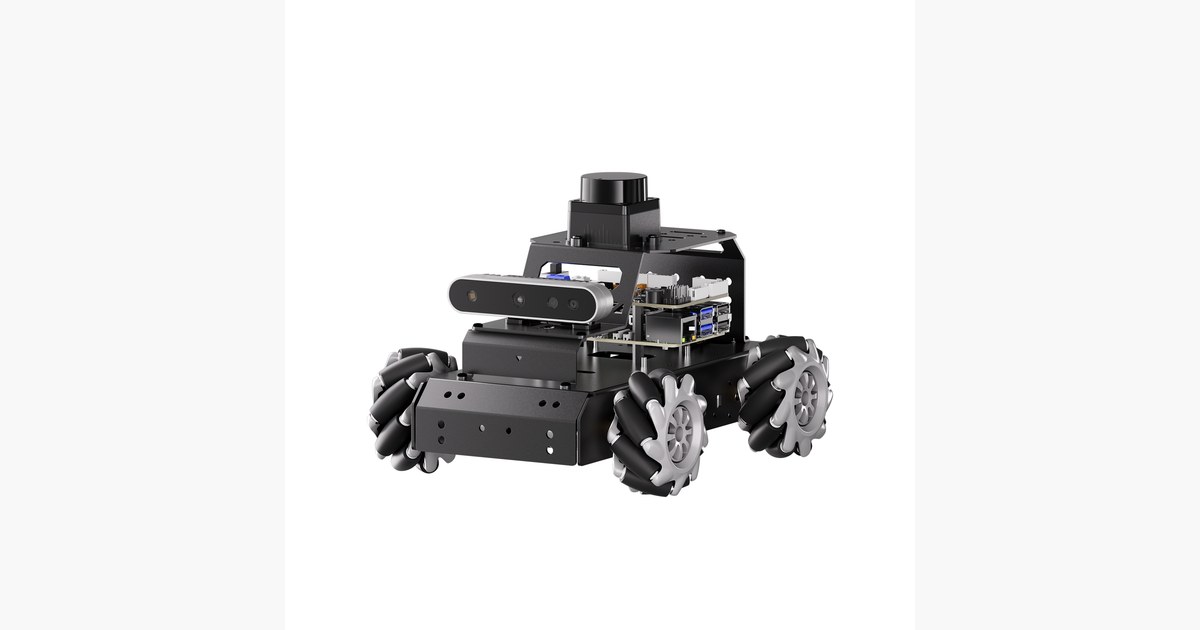
MentorPi M1: Raspberry Pi 5, Docker y movimiento Mecanum
El kit de Hiwonder utiliza dos controladores y ROS 2 Humble en Docker. Comprobar sensores y motores por separado ayuda a preparar la navegación.
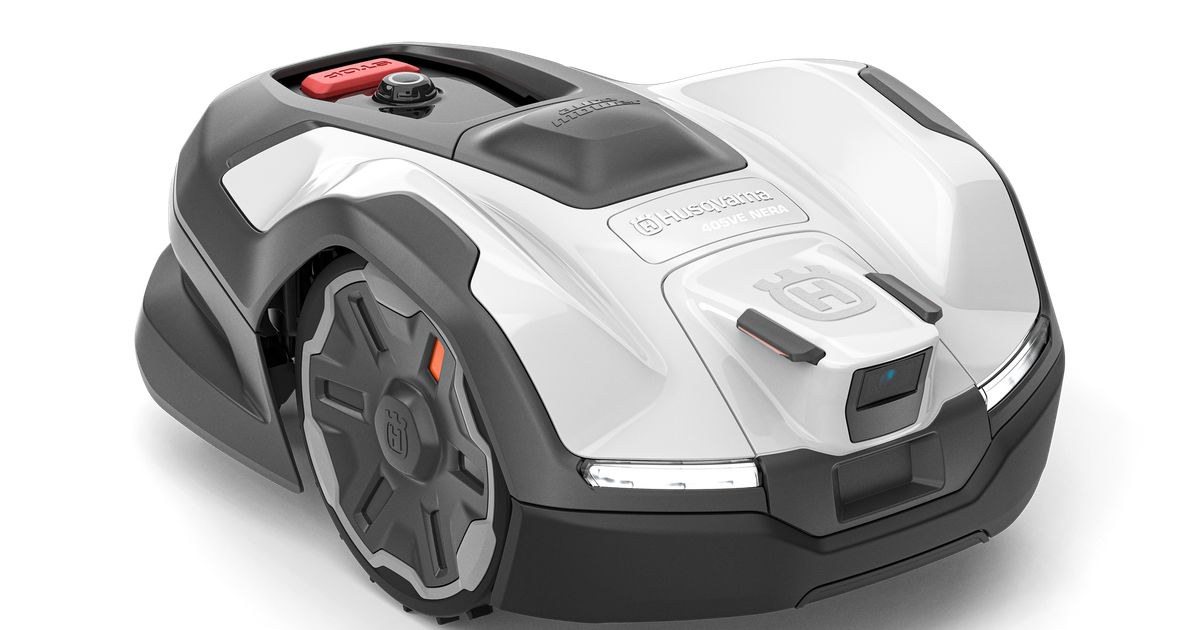
Automower 405VE NERA: cámara nocturna y corte junto al borde
El 405VE NERA combina cámara con infrarrojos y disco de borde. Ofrece hasta 900 m² sistemáticos o 600 m² irregulares, y procesa las imágenes dentro del robot.
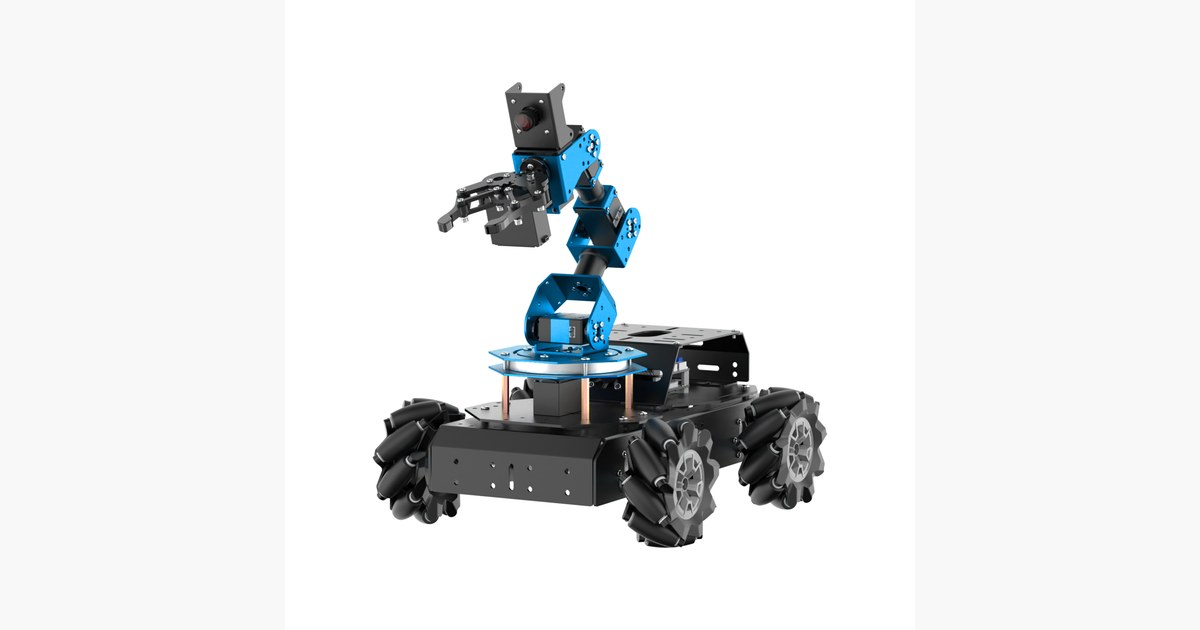
ArmPi Pro: llevar la pinza hasta el objeto con una base Mecanum
ArmPi Pro añade movilidad a un brazo de visión. La coordinación entre parada, detección y recogida es el ejercicio que marca la diferencia.
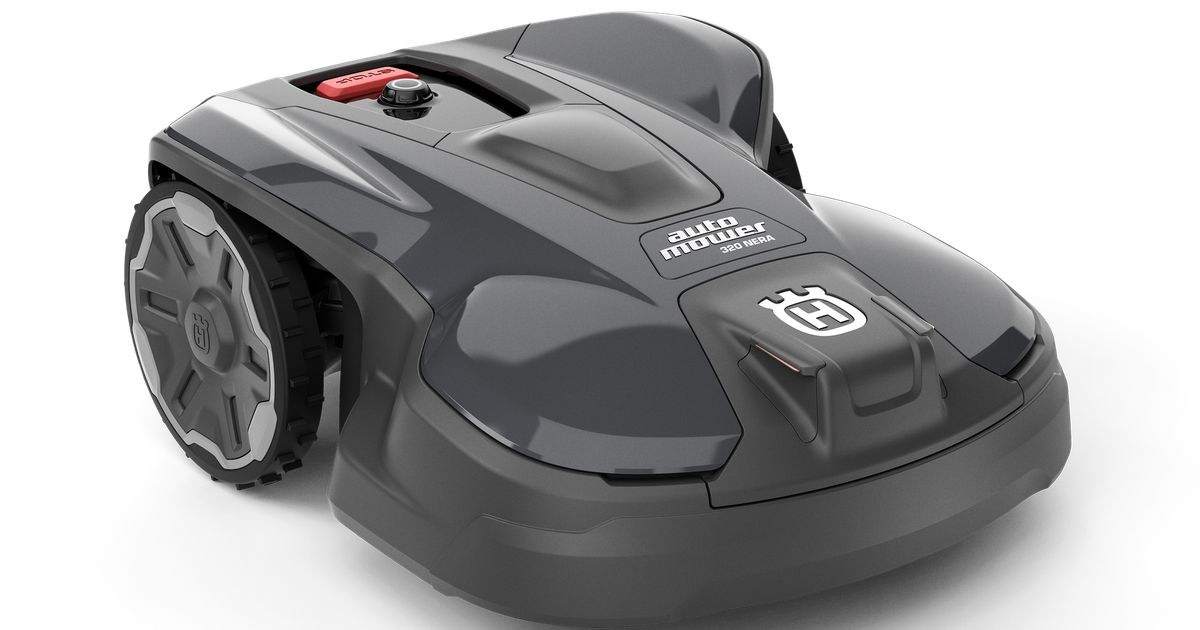
Automower 320 NERA: su pendiente del 50 % no son 50 grados
El 320 NERA distingue entre un máximo interior del 50 % y otro perimetral del 25 %. Cómo medir la cuesta y evitar una elección basada en un ángulo equivocado.
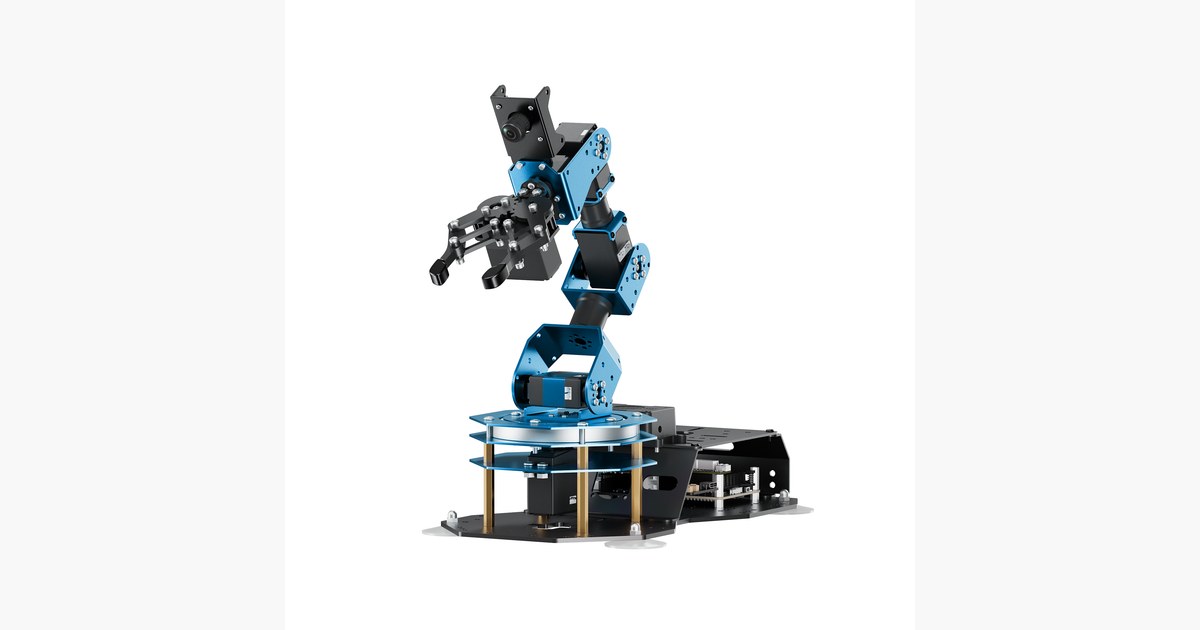
ArmPi FPV: seis grados de libertad incluyen la pinza
El brazo para Raspberry Pi de Hiwonder suma cinco articulaciones y apertura de pinza. Su carga anunciada también depende de la postura.
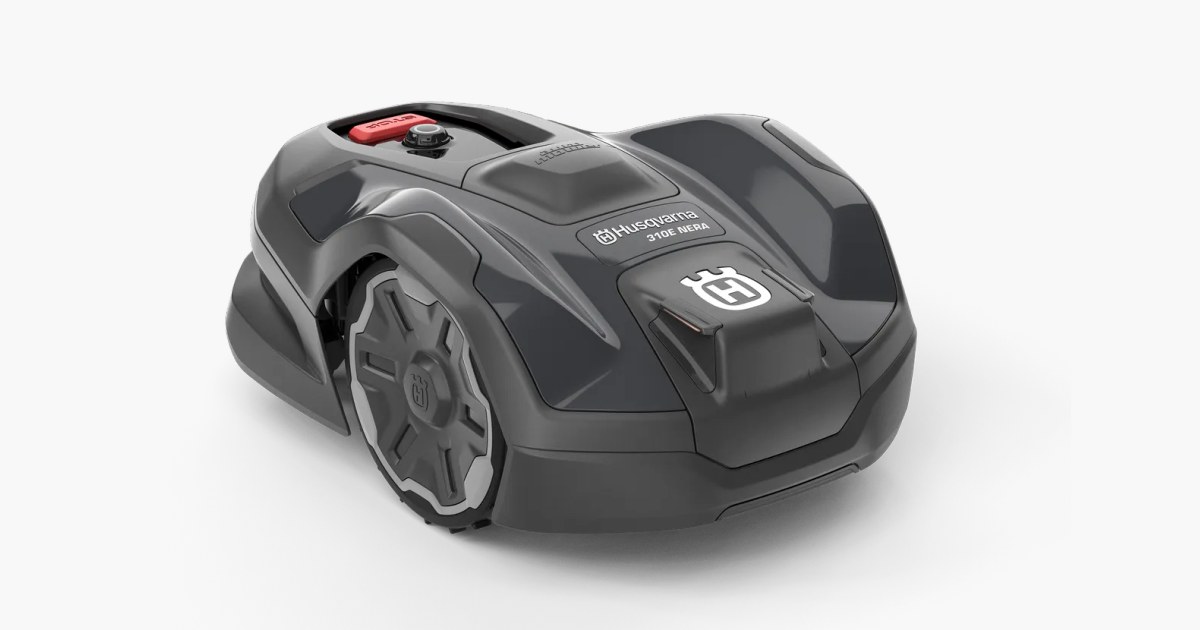
Automower 310E NERA: qué hace su segundo disco al cortar los bordes
El 310E NERA incorpora un disco EdgeCut para reducir el repaso de bordes. Paredes, escalones y giros siguen condicionando qué zonas necesitan una recortadora.
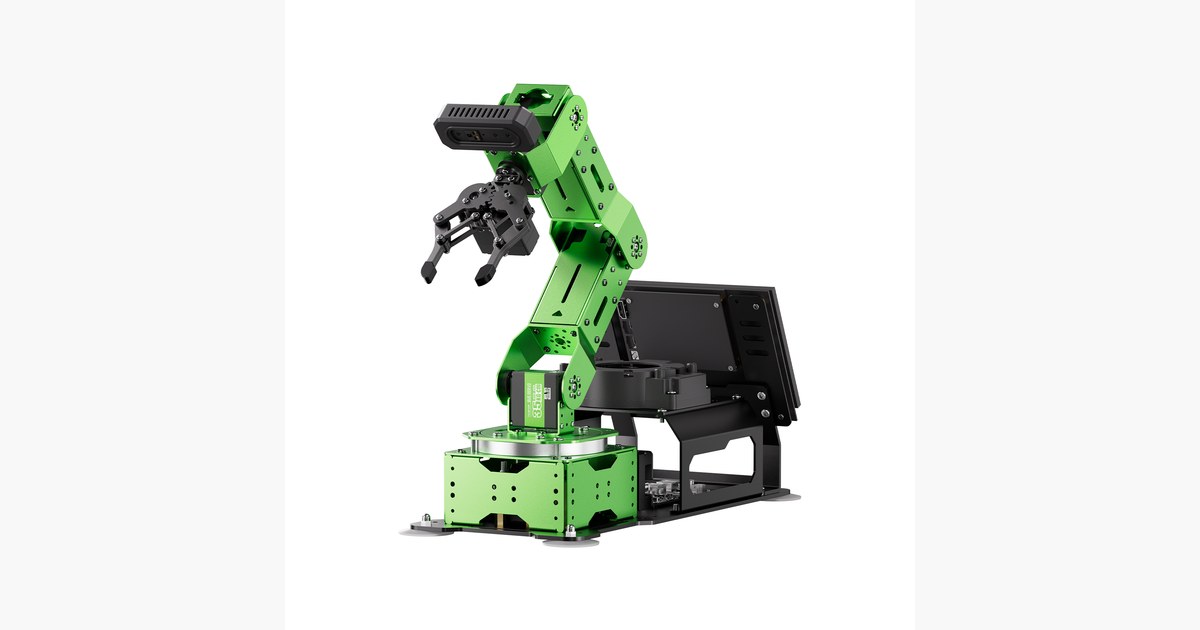
JetArm: por qué una cámara de profundidad cambia dónde lleva la pinza
El brazo educativo de Hiwonder combina cámara Gemini Plus y Jetson. Reconocer un objeto y calcular una posición alcanzable son problemas distintos.
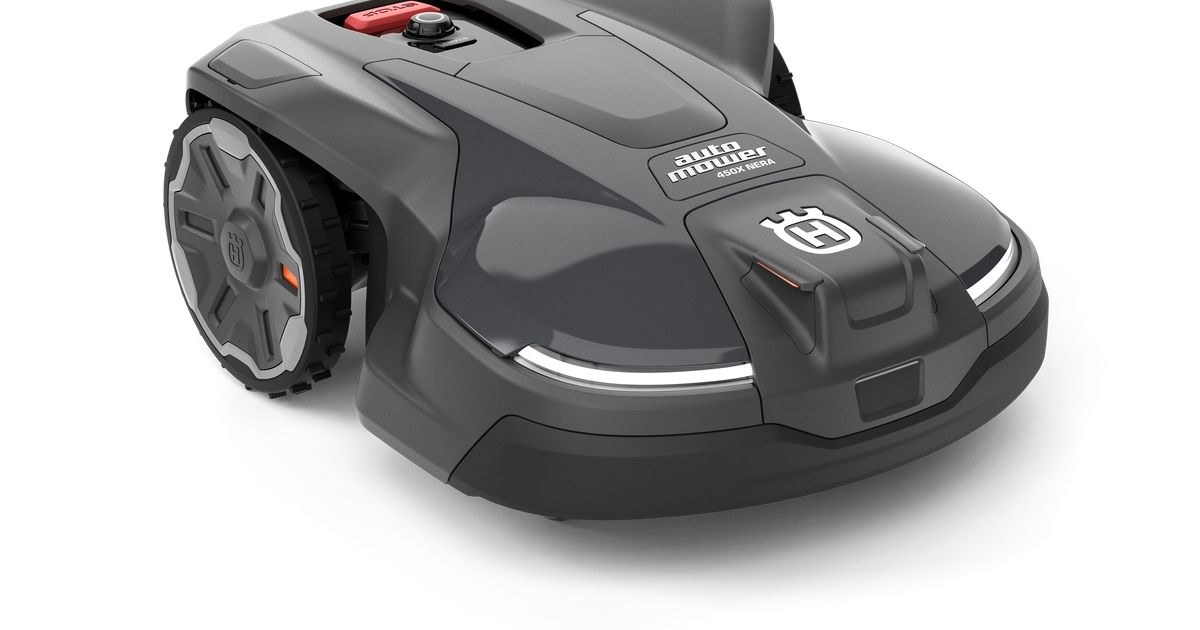
Automower 450X NERA: qué falta para instalarlo sin cable
El 450X NERA admite una instalación EPOS opcional. La referencia española consultada separa el robot de los accesorios de posicionamiento y del cable perimetral.
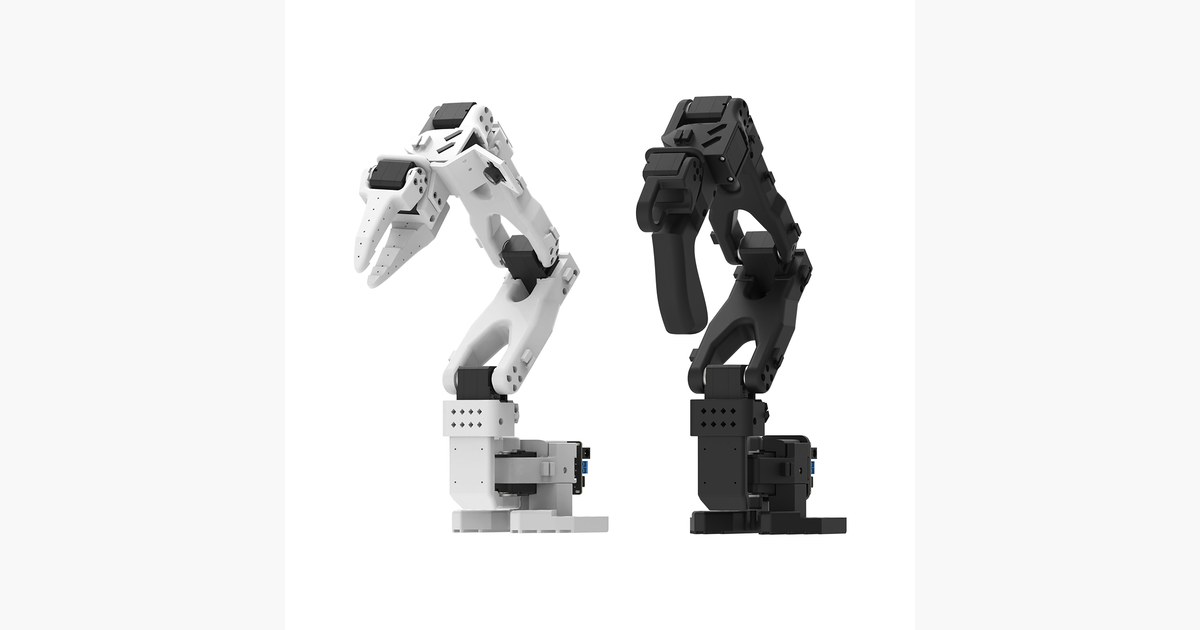
Hiwonder SO-ARM101: qué comprobar antes de empezar con LeRobot
El kit usa brazos líder y seguidor con servos HX y conexión USB. Calibración, controladores y cámaras importan antes de grabar demostraciones.