CICSA convierte el color de una imagen en órdenes de marcha
CICSA documenta un coche educativo de 2025 con Raspberry Pi 5 y ESP32. Su programa de cámara muestra cómo las regiones de color se convierten en mensajes de control.
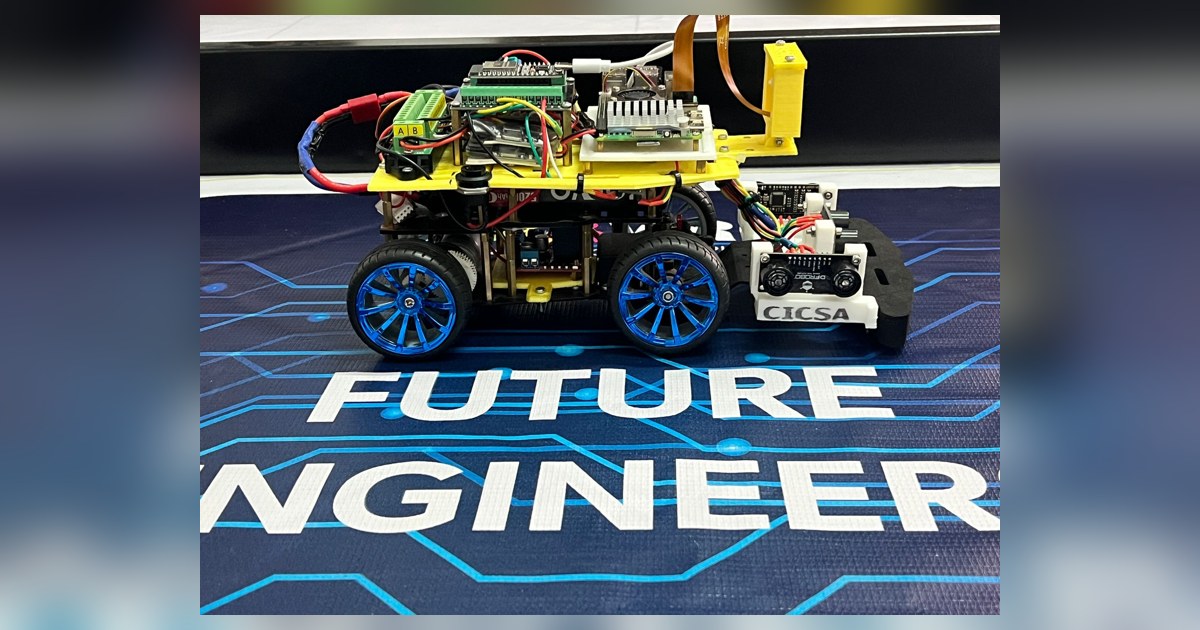
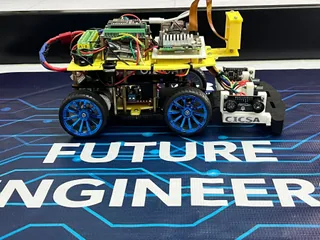
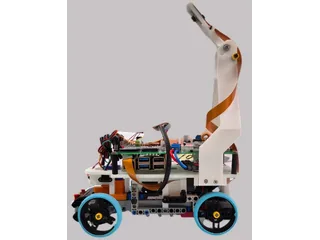
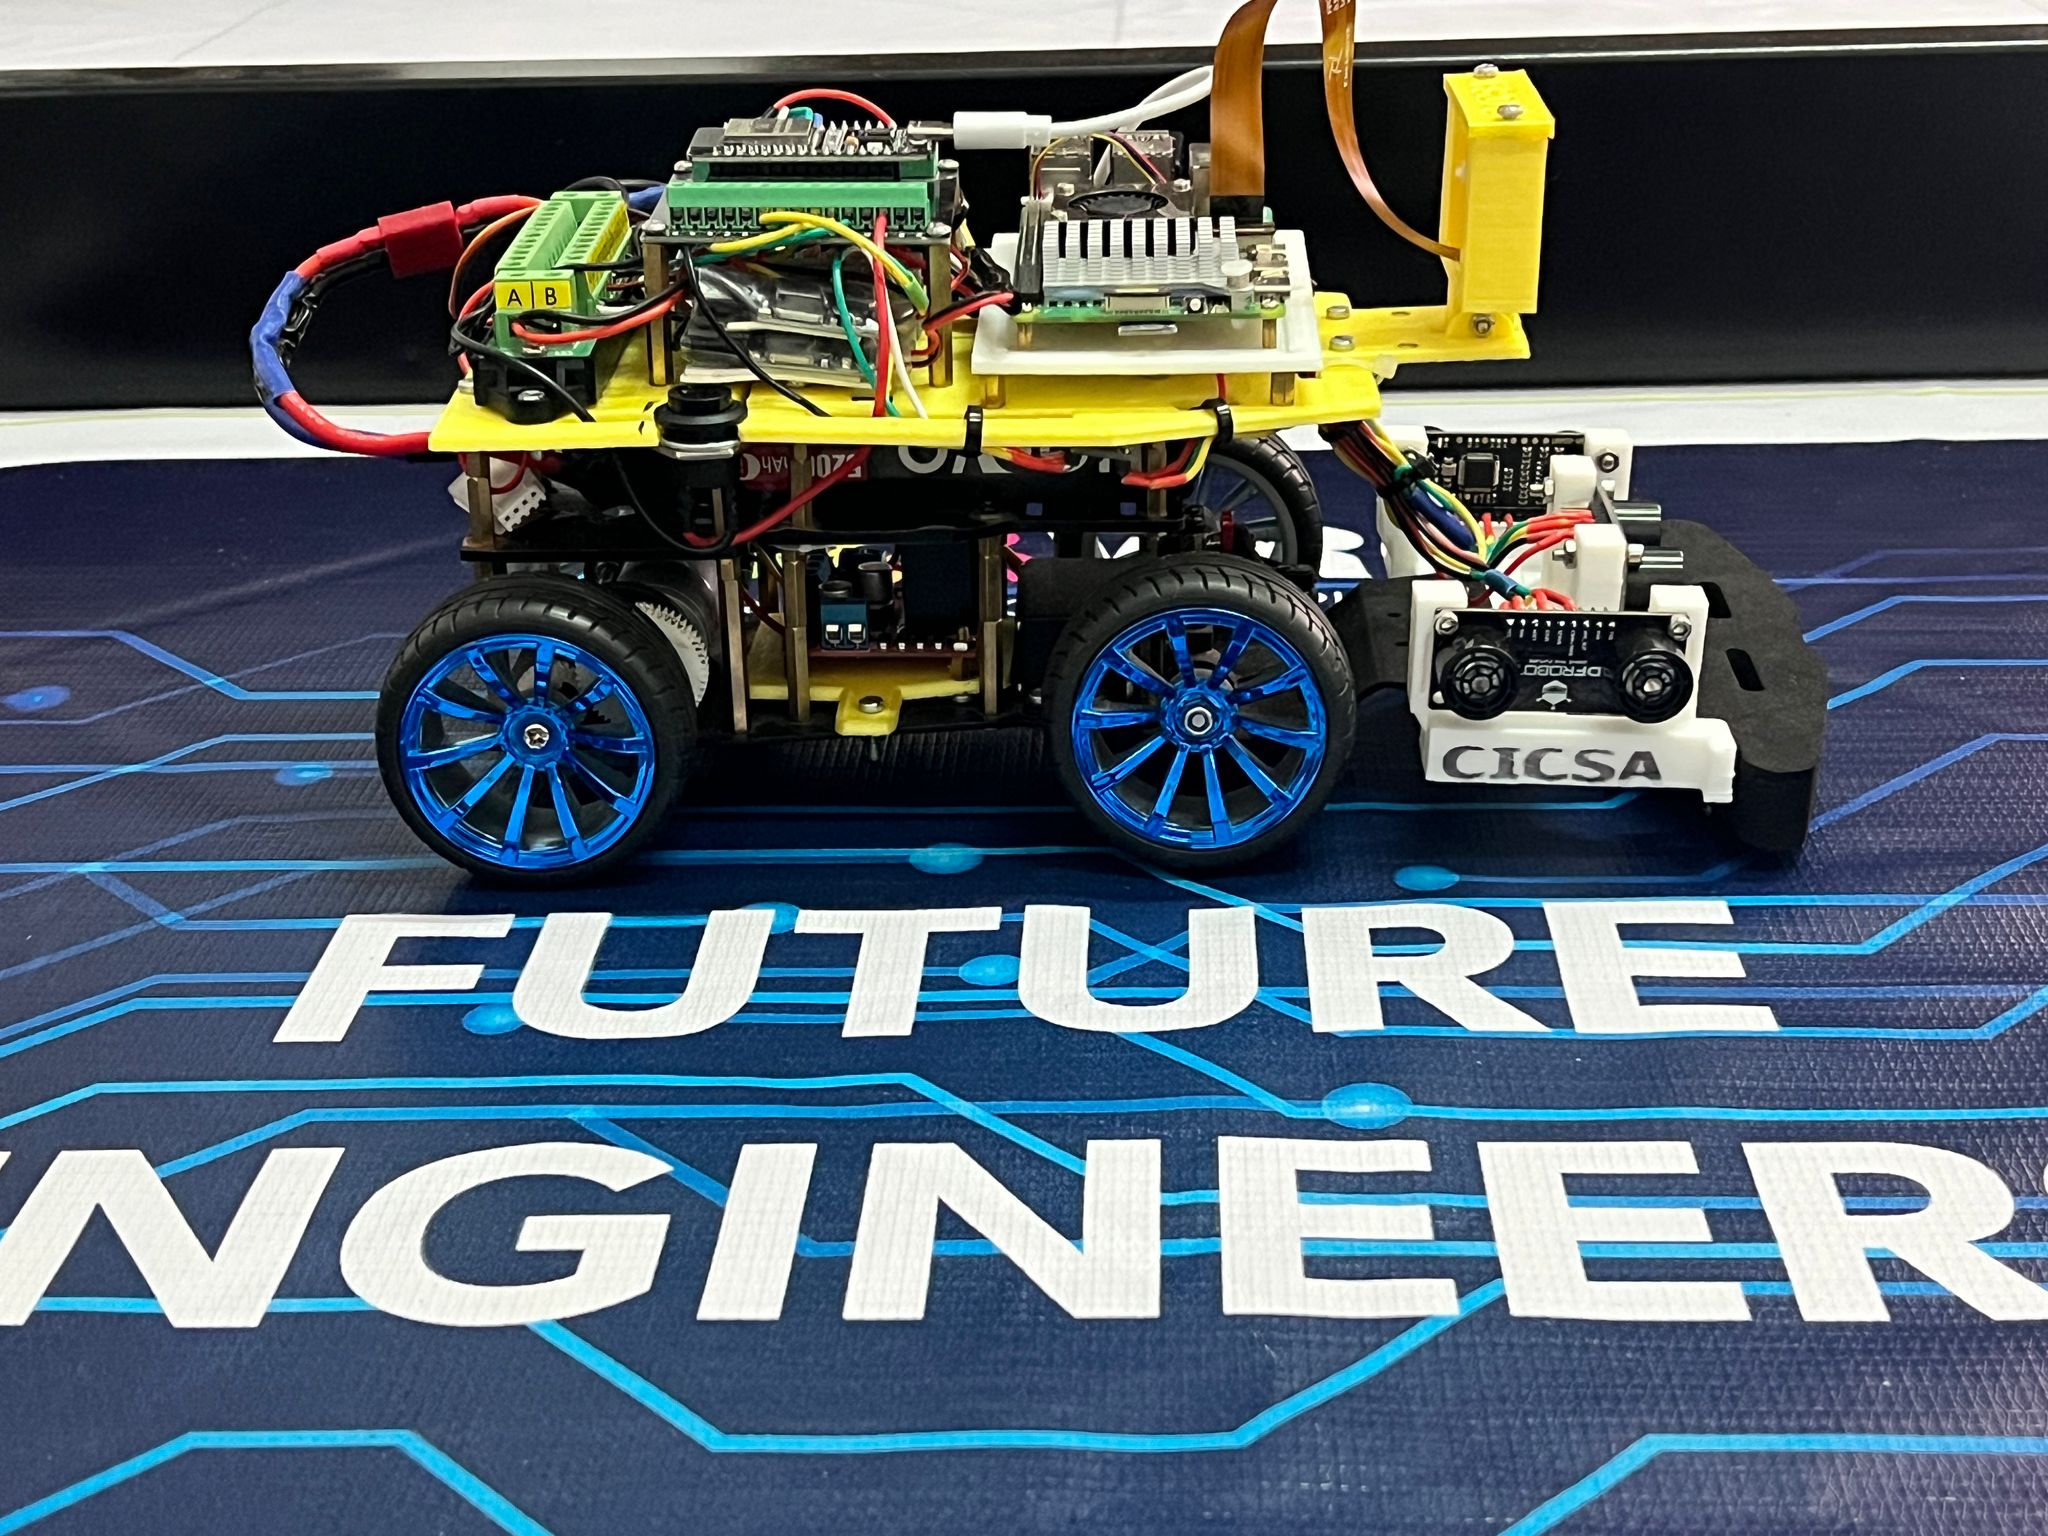
CICSA es un vehículo educativo de la temporada 2025 de WRO Future Engineers. El equipo adapta una base de coche y añade soportes para integrar cámara, electrónica y sensores. Las fotografías muestran el montaje real, con cuatro ruedas y una cámara situada en una estructura propia sobre el chasis.
Su documentación mecánica y de control identifica Raspberry Pi 5 para visión y ESP32 para conducir. Esa división ofrece un caso claro para estudiar cómo una imagen se convierte primero en una decisión y después en una acción. El vehículo es un prototipo educativo documentado; no consta venta como kit ni una evaluación independiente de todas sus prestaciones.
Una orden visual antes de una maniobra
El programa de cámara fechado en septiembre de 2025 recibe imágenes y separa regiones rojas y verdes. Después envía un carácter por UART. Ese mensaje expresa una intención que el controlador del coche debe interpretar; el programa visual no gobierna directamente la transmisión.
La separación ayuda a localizar un fallo durante una prueba. Si el color se identifica correctamente pero el coche toma una trayectoria equivocada, hay que revisar la traducción del mensaje y el control de dirección. Si el mensaje ya es incorrecto, el problema puede estar en la captura, los umbrales o el objeto seleccionado.
El montaje mecánico interviene en ambas etapas. La altura y orientación de la cámara alteran la imagen, mientras el servo, sus enlaces y las ruedas determinan el giro que finalmente ejecuta el vehículo. Documentar los soportes permite relacionar esos dos lados del sistema.
El color depende de una secuencia concreta
El archivo revisado transforma la captura de RGB a BGR antes de convertirla al espacio HSV. Esa conversión importa porque intercambiar canales puede modificar qué región se interpreta como roja o verde. A continuación aplica máscaras y busca contornos dentro de una zona de interés horizontal de la imagen.
Para el rojo utiliza dos intervalos de tono, una elección habitual cuando ese color queda alrededor del extremo del intervalo de representación. El verde cuenta con su propia máscara. El programa filtra contornos pequeños y utiliza un segundo umbral de área para decidir cuándo una detección merece enviar una orden.
Los valores de área están expresados en píxeles. Un objeto puede ocupar más imagen porque está cerca, porque es mayor o porque cambió la perspectiva. Esos umbrales no constituyen una medida de distancia en centímetros. Una reproducción del montaje necesita comprobarlos con la resolución, la posición de cámara y la iluminación elegidas.
La selección puede cambiar entre imágenes
El programa compara los objetos relevantes y da prioridad al contorno de mayor área; en un empate de su decisión, favorece el rojo. Esa regla es verificable en el archivo y explica qué intención se envía cuando hay detecciones de ambos colores.
Parte de la documentación general describe una votación temporal entre varias imágenes, pero ese mecanismo no aparece en el archivo visual revisado. No conviene atribuirle por tanto una estabilidad temporal que solo se anuncia en otro apartado. Para confirmarla habría que identificar el programa que la implementa y su integración real con el coche.
CICSA permite aprender a seguir esa cadena de decisiones sin confundir detección con navegación completa. La cámara, los mensajes y la mecánica aportan evidencias distintas. Su documentación resulta útil precisamente cuando se examina cada etapa y se vincula a una prueba concreta del vehículo físico.
Fuentes
- Montaje, transmisión y arquitectura del coche CICSA 2025 [en]
- Programa de cámara main_16-09-25_V3.2.0.py [en]
Imagen: Fotografía publicada por Equipo CICSA de CICSA Future Engineers 2025, con el cuerpo completo, sus ruedas y los sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.