Compass 2026 mueve el lidar para rediseñar su pequeño coche
Compass documenta un vehículo educativo de 2026 con chasis impreso, Raspberry Pi y ESP32. Su evolución permite estudiar la posición del lidar y los límites de visión.
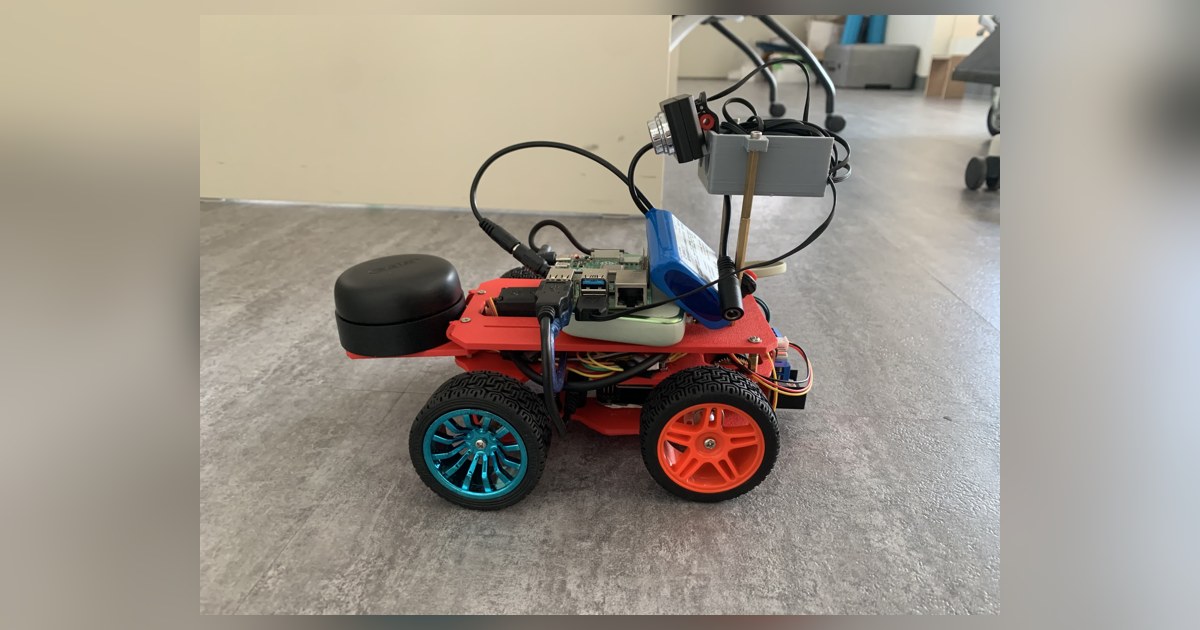
Compass es un pequeño vehículo educativo construido para la temporada 2026 de WRO Future Engineers. Team Compass combina un chasis impreso con tracción de corriente continua, dirección mediante servo, una cámara y un lidar. Su interés está en la evolución de ese conjunto: los autores reorganizan piezas para resolver problemas de espacio y de percepción del entorno.
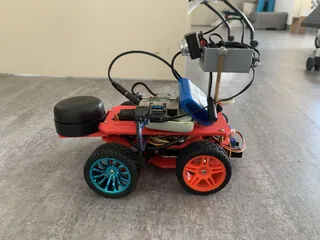
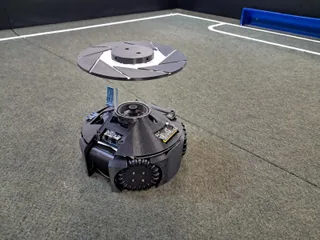
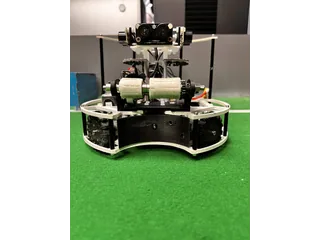
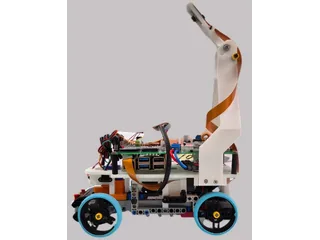
Las fotografías permiten reconocer un montaje físico con cuatro ruedas, soportes propios y electrónica accesible. La documentación del proyecto y su diario de ingeniería presentan un prototipo de aprendizaje. No consta que el vehículo completo se venda como producto ni que sus funciones propuestas hayan pasado una validación independiente.
Cambiar un soporte cambia lo que se ve
El equipo describe varias versiones del chasis en PLA. Durante esa evolución traslada el RPLIDAR A2M12 desde la zona posterior hacia la parte delantera y reorganiza la electrónica. También eleva la cámara. Son modificaciones que relacionan directamente el diseño mecánico con la calidad de la información disponible para conducir.
Un lidar mide desde su propia posición. Si el chasis, una rueda o un cable interceptan parte de su plano, esa zona puede convertirse en una referencia del propio robot. Al moverlo hay que revisar las zonas libres, la altura de lectura y la relación entre la medida y la parte más adelantada de la carrocería.
Elevar la cámara plantea otra compensación. Puede despejar su campo visual, pero modifica la perspectiva de los objetos y la posición del horizonte. Los valores de imagen elegidos para un soporte anterior necesitan comprobarse otra vez. En un proyecto educativo, el cambio ofrece una prueba sencilla: registrar escenas desde ambos montajes y comparar qué partes de la pista resultan visibles.
Repartir el procesamiento y la conducción
La arquitectura documentada utiliza Raspberry Pi 4 para el procesamiento y ESP32 para las órdenes hacia los actuadores. El inventario identifica un motor JGA25, un controlador L298N y un servo de dirección. Esa separación permite estudiar cómo una decisión obtenida a partir de sensores llega finalmente a las ruedas.
El diario añade contexto sobre las dificultades de integración física. La distribución de placas, conexiones y soportes forma parte del comportamiento del coche: una pieza difícil de sujetar o revisar puede perjudicar la repetibilidad de las pruebas. Las fotografías ayudan a situar esas decisiones en el montaje construido, más allá de un esquema de bloques.
Una propuesta de visión que necesita cerrar sus datos
El proyecto menciona detección de obstáculos con YOLO, pero conserva descripciones diferentes sobre el entrenamiento. Un apartado presenta aprendizaje específico y otro habla de un modelo general, mientras faltan detalles de evaluación. Con esa información no se puede afirmar una precisión de detección concreta ni dar por confirmado un modelo final entrenado para los pilares de la pista.
La ficha recoge por ello la cámara y la propuesta de procesamiento visual sin atribuirles resultados ausentes. Una demostración convincente necesitaría identificar el modelo utilizado, sus datos de entrenamiento y su respuesta ante obstáculos, fondos e iluminación distintos. Tener una cámara montada y describir una cadena de procesamiento son evidencias diferentes de completar esas pruebas.
Los datos de alimentación también requieren reconciliarse con las especificaciones de los componentes antes de reproducir el coche. La documentación disponible no constituye un manual eléctrico cerrado.
Compass ofrece un caso reciente de construcción iterativa. Su valor está en poder seguir cómo un equipo organiza un robot real y en reconocer las comprobaciones que aún separan ese montaje de una navegación validada y repetible.
Fuentes
- Montaje, arquitectura y revisiones de Team Compass [en]
- Diario de ingeniería del vehículo Compass [en]
Imagen: Fotografía publicada por Team Compass de Team Compass Future Engineers 2026, con el cuerpo completo, sus ruedas y los sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.