Hoqqa combina aluminio y piezas impresas para aprender a girar
Hoqqa, del equipo Village Boys de Azerbaiyán, es un coche educativo de 2025 con soportes propios. Su documentación permite estudiar montaje de sensores y dirección.
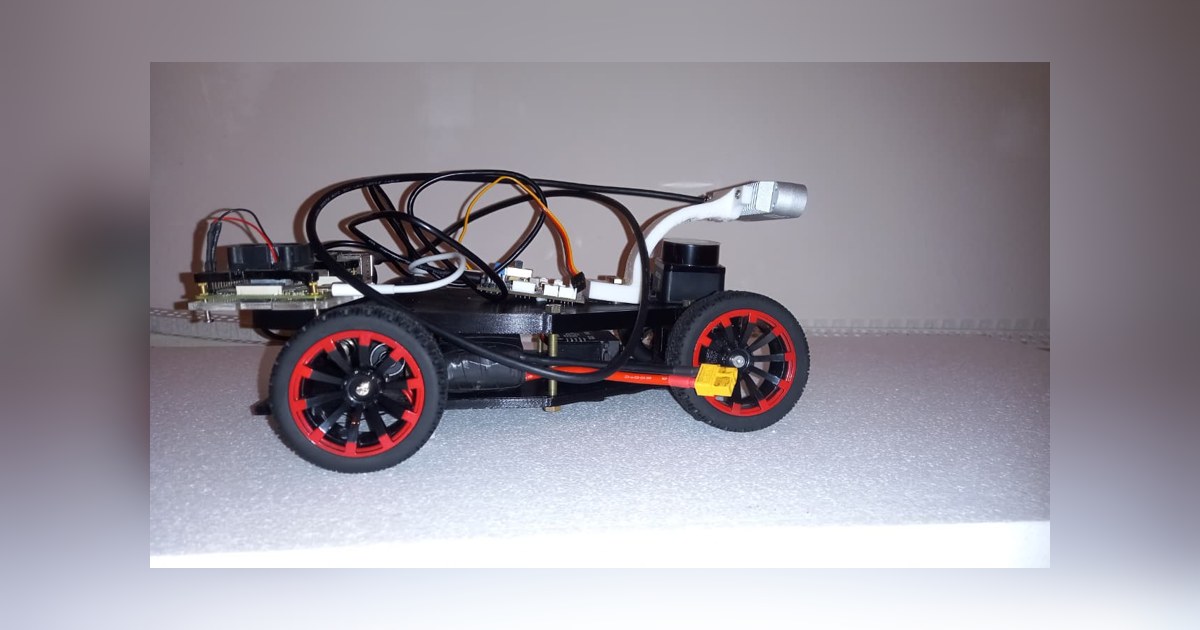
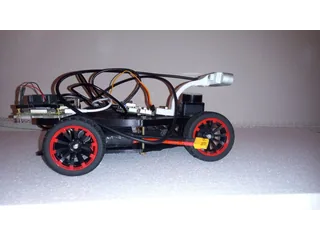
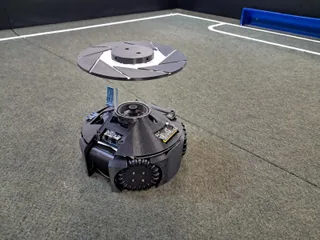
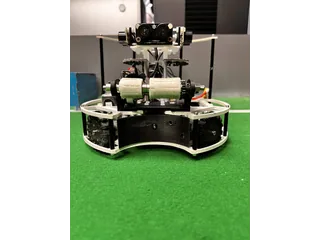
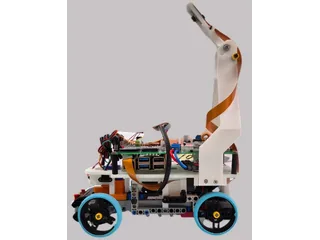
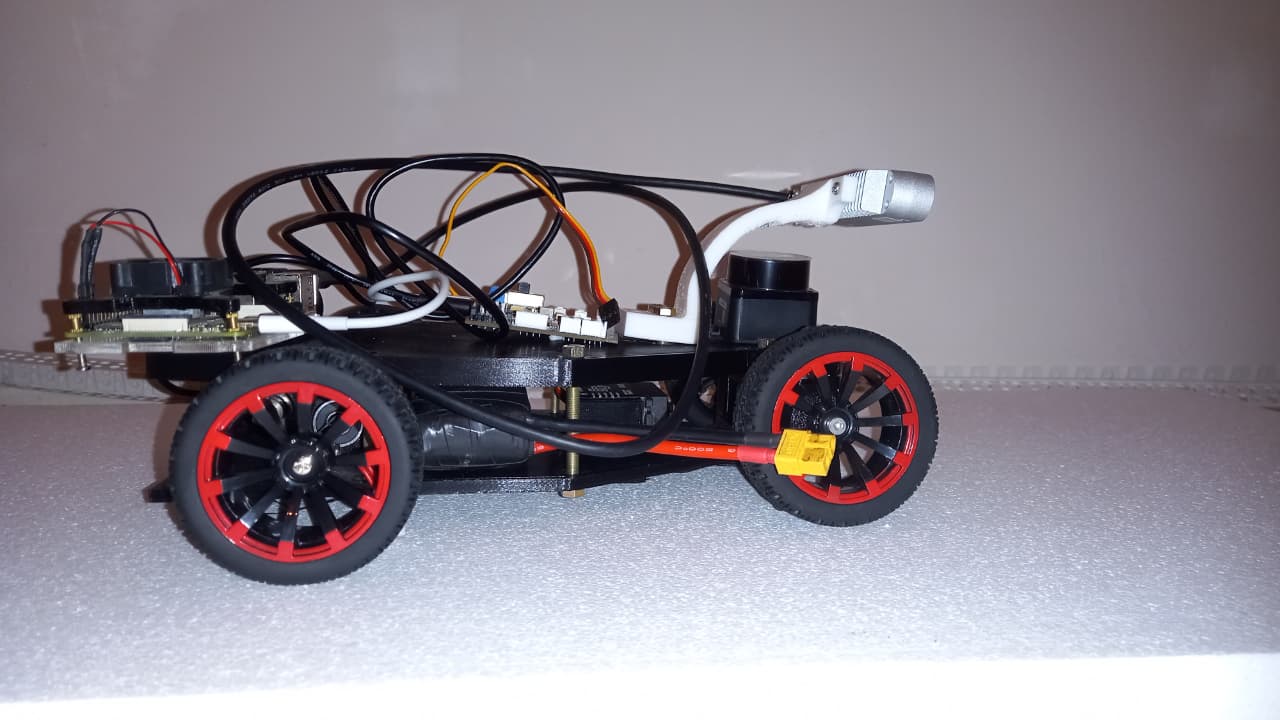
Hoqqa es el coche educativo del equipo Village Boys, de Azerbaiyán, construido para WRO Future Engineers 2025. Sus fotografías muestran una carrocería organizada en varios niveles, cuatro ruedas y soportes propios para sensores y electrónica. La combinación de aluminio y piezas impresas en PLA permite estudiar cómo la estructura determina el montaje de un robot móvil pequeño.
La documentación de Village Boys identifica Raspberry Pi 4B, lidar D500 y cámara de profundidad Nuwa60C, junto a propulsión trasera y dirección delantera mediante servo. Es un prototipo de aprendizaje y competición documentado por sus autores. No consta comercialización del vehículo completo ni una medición independiente de sus prestaciones.
La estructura también organiza la percepción
El equipo utiliza aluminio para elementos de la base y de la cubierta superior, y describe componentes específicos fabricados en PLA. Las piezas impresas incluyen uniones y soportes que permiten adaptar la posición de los conjuntos mecánicos a la distribución del vehículo.
Esa construcción tiene una función más amplia que alojar las placas. Un soporte determina la altura y orientación de un sensor, el recorrido de un cable y la posibilidad de desmontar una pieza. Si cambia su posición, también puede cambiar qué parte de la pista ve la cámara o qué objetos intercepta el lidar.
Las fotografías del montaje físico ayudan a situar el inventario: la cámara ocupa la zona delantera y las placas y sensores se distribuyen sobre la carrocería. La documentación relaciona la estructura superior con el alojamiento del lidar. Para reproducir una disposición así conviene comprobar la zona libre de cada sensor y el espacio que recorren las ruedas al girar.
Una orden al servo no mide la rueda
El repositorio incluye un ejemplo de control de servo escrito para Raspberry Pi. La clase ServoControl genera PWM a una frecuencia predeterminada de 50 Hz y convierte una orden angular en un ciclo de trabajo. También ofrece una función para recorrer gradualmente una secuencia de órdenes.
Ese ejemplo permite estudiar la diferencia entre pedir un ángulo y observarlo. El programa no consulta una medida externa del giro real de las ruedas. La relación nominal que utiliza necesita ajustarse al servo y al mecanismo de dirección; no acredita que una orden de cierto número de grados produzca exactamente ese giro en el coche.
Los pasos temporizados de la función gradual tampoco constituyen por sí solos una realimentación de posición. Pueden suavizar la sucesión de consignas, pero el movimiento resultante depende de la carga, las uniones y el margen mecánico. Marcar el centro y comparar órdenes con posiciones observadas sería una prueba útil para relacionar el código con la dirección construida.
El alcance de la documentación disponible
La descripción general plantea navegación y maniobras de competición, mientras varios archivos son ejemplos separados de control. El conjunto revisado no permite confirmar una cadena completa que conecte todos los sensores con cada maniobra anunciada. Por eso la ficha distingue el hardware documentado del comportamiento que todavía necesita una demostración integrada.
Esa limitación también orienta el aprendizaje: primero comprobar el montaje, después registrar la respuesta de sus actuadores y finalmente evaluar la conducción con sensores. Hoqqa ofrece un vehículo físico reciente para estudiar esos pasos y relacionar una estructura de materiales distintos con la percepción y la dirección, sin dar por medidos resultados que sus archivos no acreditan.
Fuentes
- Hoqqa, construcción del chasis y sensores de Village Boys [en]
- Ejemplo ServoControl para generar órdenes de dirección [en]
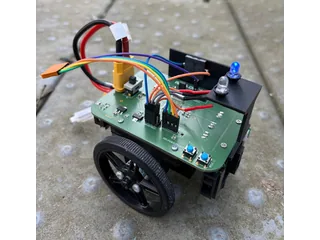
Imagen: Fotografía publicada por Equipo Village Boys de Village Boys Hoqqa 2025, con el cuerpo completo, sus ruedas y los sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.