HunBCSZIG une piezas LEGO y un botón para iniciar la marcha
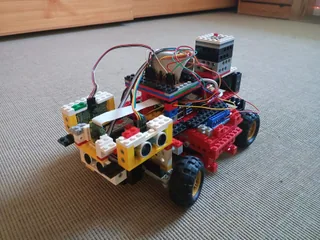
Este vehículo educativo húngaro de 2026 combina piezas LEGO, Raspberry Pi y cuatro ultrasonidos. Sus programas separan la espera del botón y la conducción.
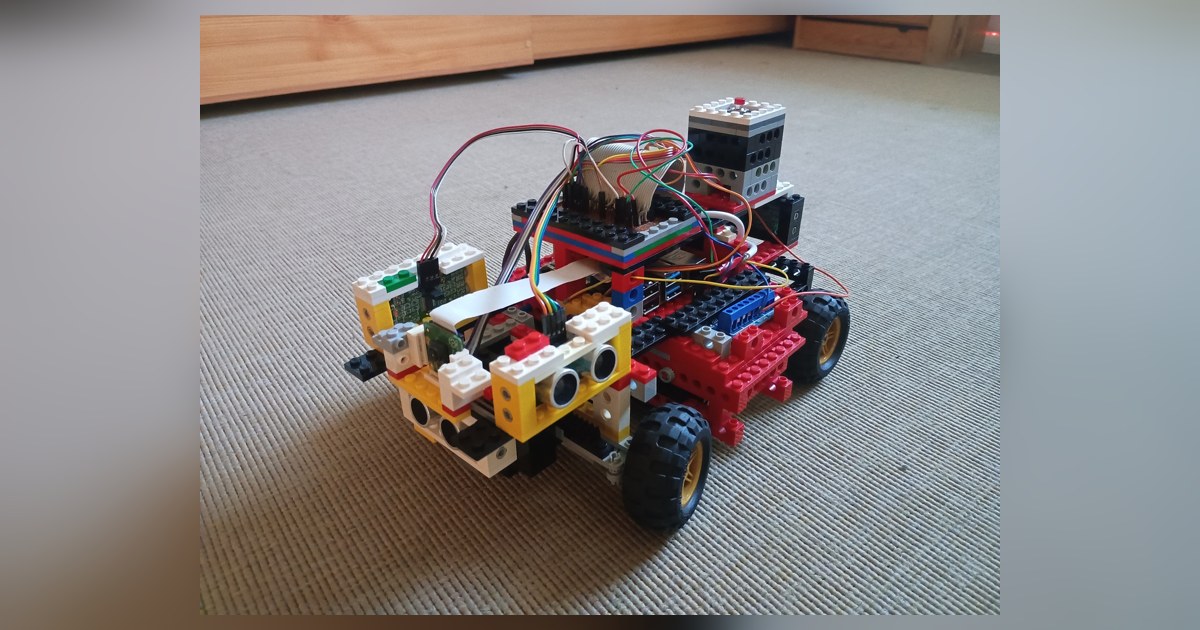
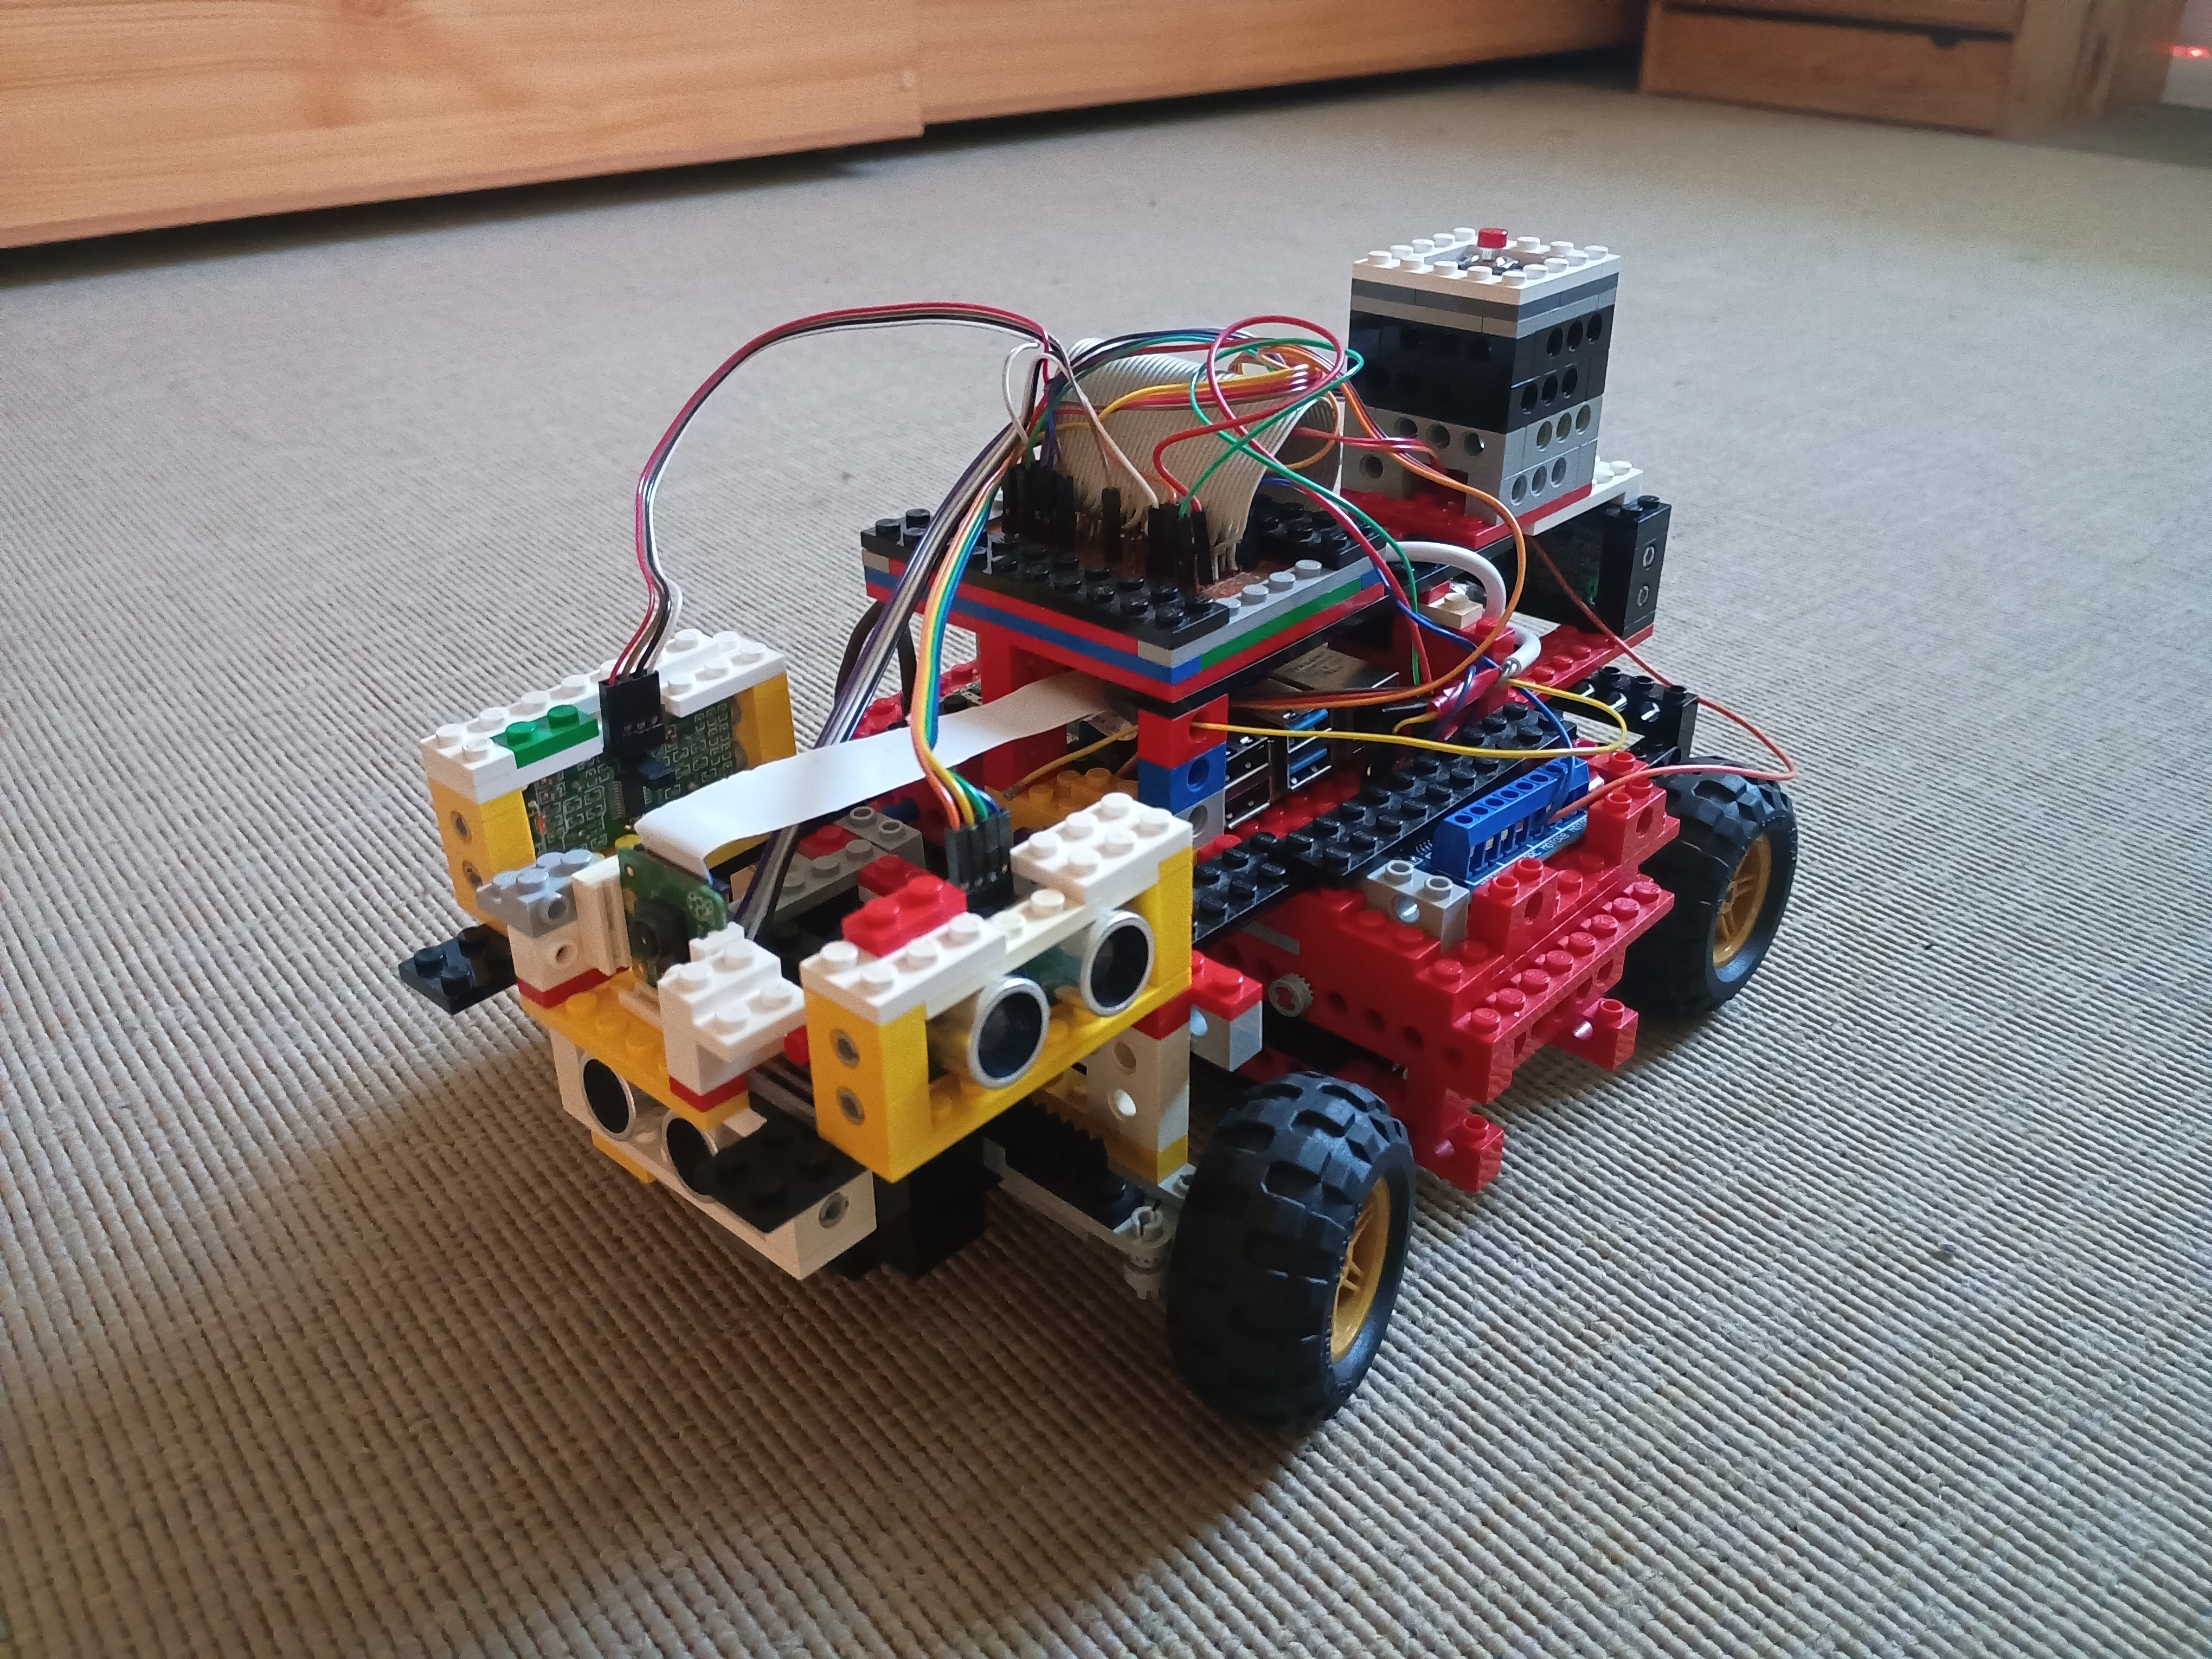
El vehículo HunBCSZIG para WRO 2026 combina una estructura LEGO con Raspberry Pi, motores adaptados y cuatro sensores de ultrasonidos. El equipo de Barabás Boróka, Vlasits Benedek y Wacha János publica una fotografía del coche construido, junto a programas y documentación de sus conexiones. El montaje permite estudiar tanto percepción como la puesta en marcha de un robot sin una sesión de ordenador.
La descripción del proyecto húngaro identifica Raspberry Pi 4 Model B, Camera Module v2, sensores US-100 y una IMU BNO055. La propulsión utiliza un motorreductor de corriente continua y la dirección un servo SG90. Es un vehículo educativo físico reciente documentado por sus autores, sin una oferta de venta del montaje completo.
Piezas de varias generaciones en un coche propio
Los autores construyen la carrocería con piezas LEGO recopiladas durante años y añaden adaptadores impresos para acoplar motores a sus ejes. La antigüedad de esas piezas no describe la fecha del vehículo: el proyecto corresponde al montaje desarrollado y documentado para 2026.
El diseño sitúa los componentes más pesados hacia el centro y próximos al suelo. También utiliza una pequeña placa de conexiones elaborada por el equipo. Son decisiones que relacionan estructura, distribución de masa y acceso al cableado, sin depender de un único hub de un sistema educativo comercial.
Los ultrasonidos miran hacia delante, atrás y ambos lados. La documentación les asigna funciones distintas según la maniobra. Las medidas laterales pueden servir para corregir la separación de las paredes, mientras las longitudinales aportan referencias para reconocer posiciones dentro de un tramo.
Esperar al botón antes de entrar en el control
El archivo ObserveButton.py separa la espera de la conducción. En su ruta sin argumentos vigila una entrada y exige una pulsación mantenida durante al menos medio segundo. Cuando se cumple esa condición importa el módulo que dirige el vehículo.
La configuración de inicio publicada llama a ese archivo mediante un servicio del sistema. Esto explica cómo el equipo plantea preparar el programa al encender la Raspberry Pi y disponer después de un control físico para comenzar. La configuración incluye reinicio del proceso, por lo que la espera del botón forma parte importante de esa secuencia.
La duración de la pulsación y su liberación también necesitan comprobarse en el coche. El módulo de conducción vuelve a consultar el botón en sus bucles; una misma entrada participa así en etapas diferentes del programa.
Lo que hace la versión de conducción
El archivo decide.py ordena las lecturas como frente, derecha, parte posterior e izquierda. Su corrección normal de dirección utiliza la diferencia entre las dos medidas laterales multiplicada por una ganancia y limita la salida a un intervalo definido. También incorpora órdenes visuales y condiciones especiales cuando una pared aparece próxima.
La descripción general habla de PID, pero esa operación lateral visible es proporcional. La presencia de una IMU en el inventario tampoco implica que todas las decisiones del archivo se basen en su orientación. Estas distinciones ayudan a asociar cada función anunciada con el programa que realmente la implementa.
El archivo incluye secuencias para reconocer tramos y solicitar la parada al salir de sus bucles. Sus umbrales pertenecen a la pista y al montaje del equipo; no constituyen una validación universal de navegación.
HunBCSZIG ofrece un caso reciente para unir construcción modular y programación. Permite seguir la espera de una orden física, la entrada al control y el uso de distintas distancias, manteniendo separados el inventario del robot, la lógica publicada y los resultados que aún necesitan medirse.
Fuentes
- Montaje del vehículo húngaro y configuración para WRO 2026 [en]
- ObserveButton.py: espera y activación mediante botón [hu/código]
- decide.py: distancias, visión y dirección [hu/código]
- Configuración publicada de inicio del programa [en/código]
Imagen: Fotografía publicada por Equipo Wacha, Boróka y Benedek de HunBCSZIG Future Engineers 2026, con el cuerpo completo, sus ruedas y los sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.