MegTech prueba profundidad antes de contar vueltas completas
MegTech es un coche educativo de 2025 con Raspberry Pi 5 y cámara RealSense D455. Su ensayo de conducción permite distinguir una medida de profundidad de una vuelta.
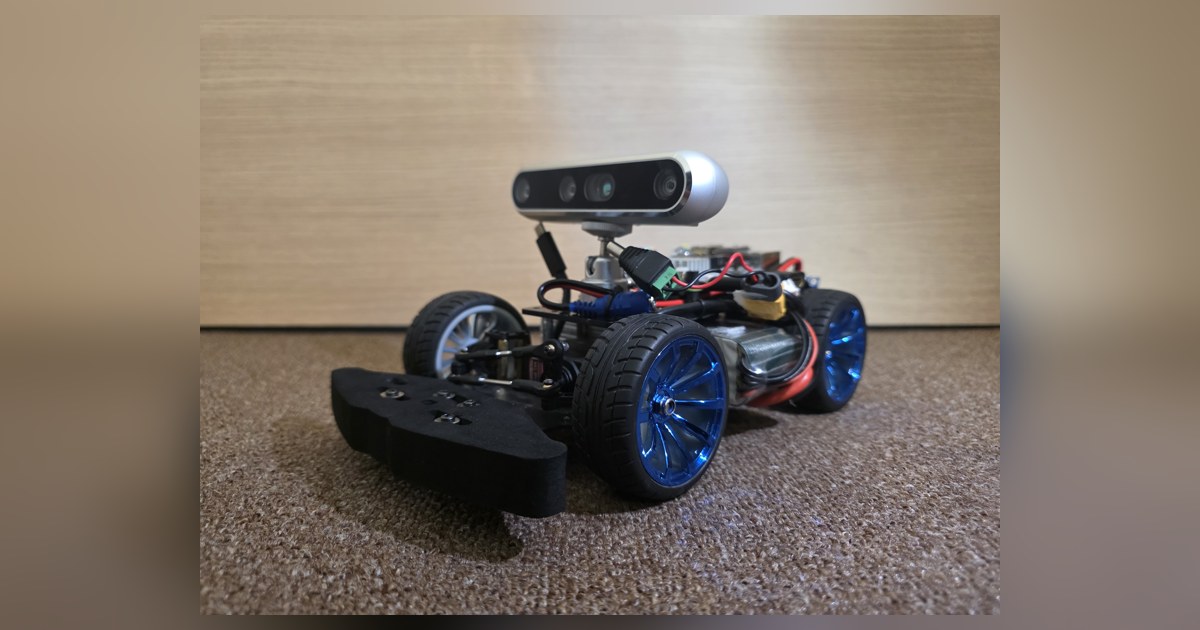
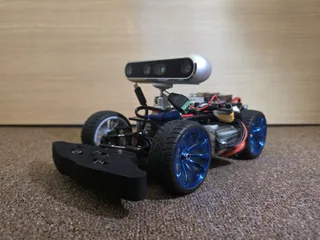
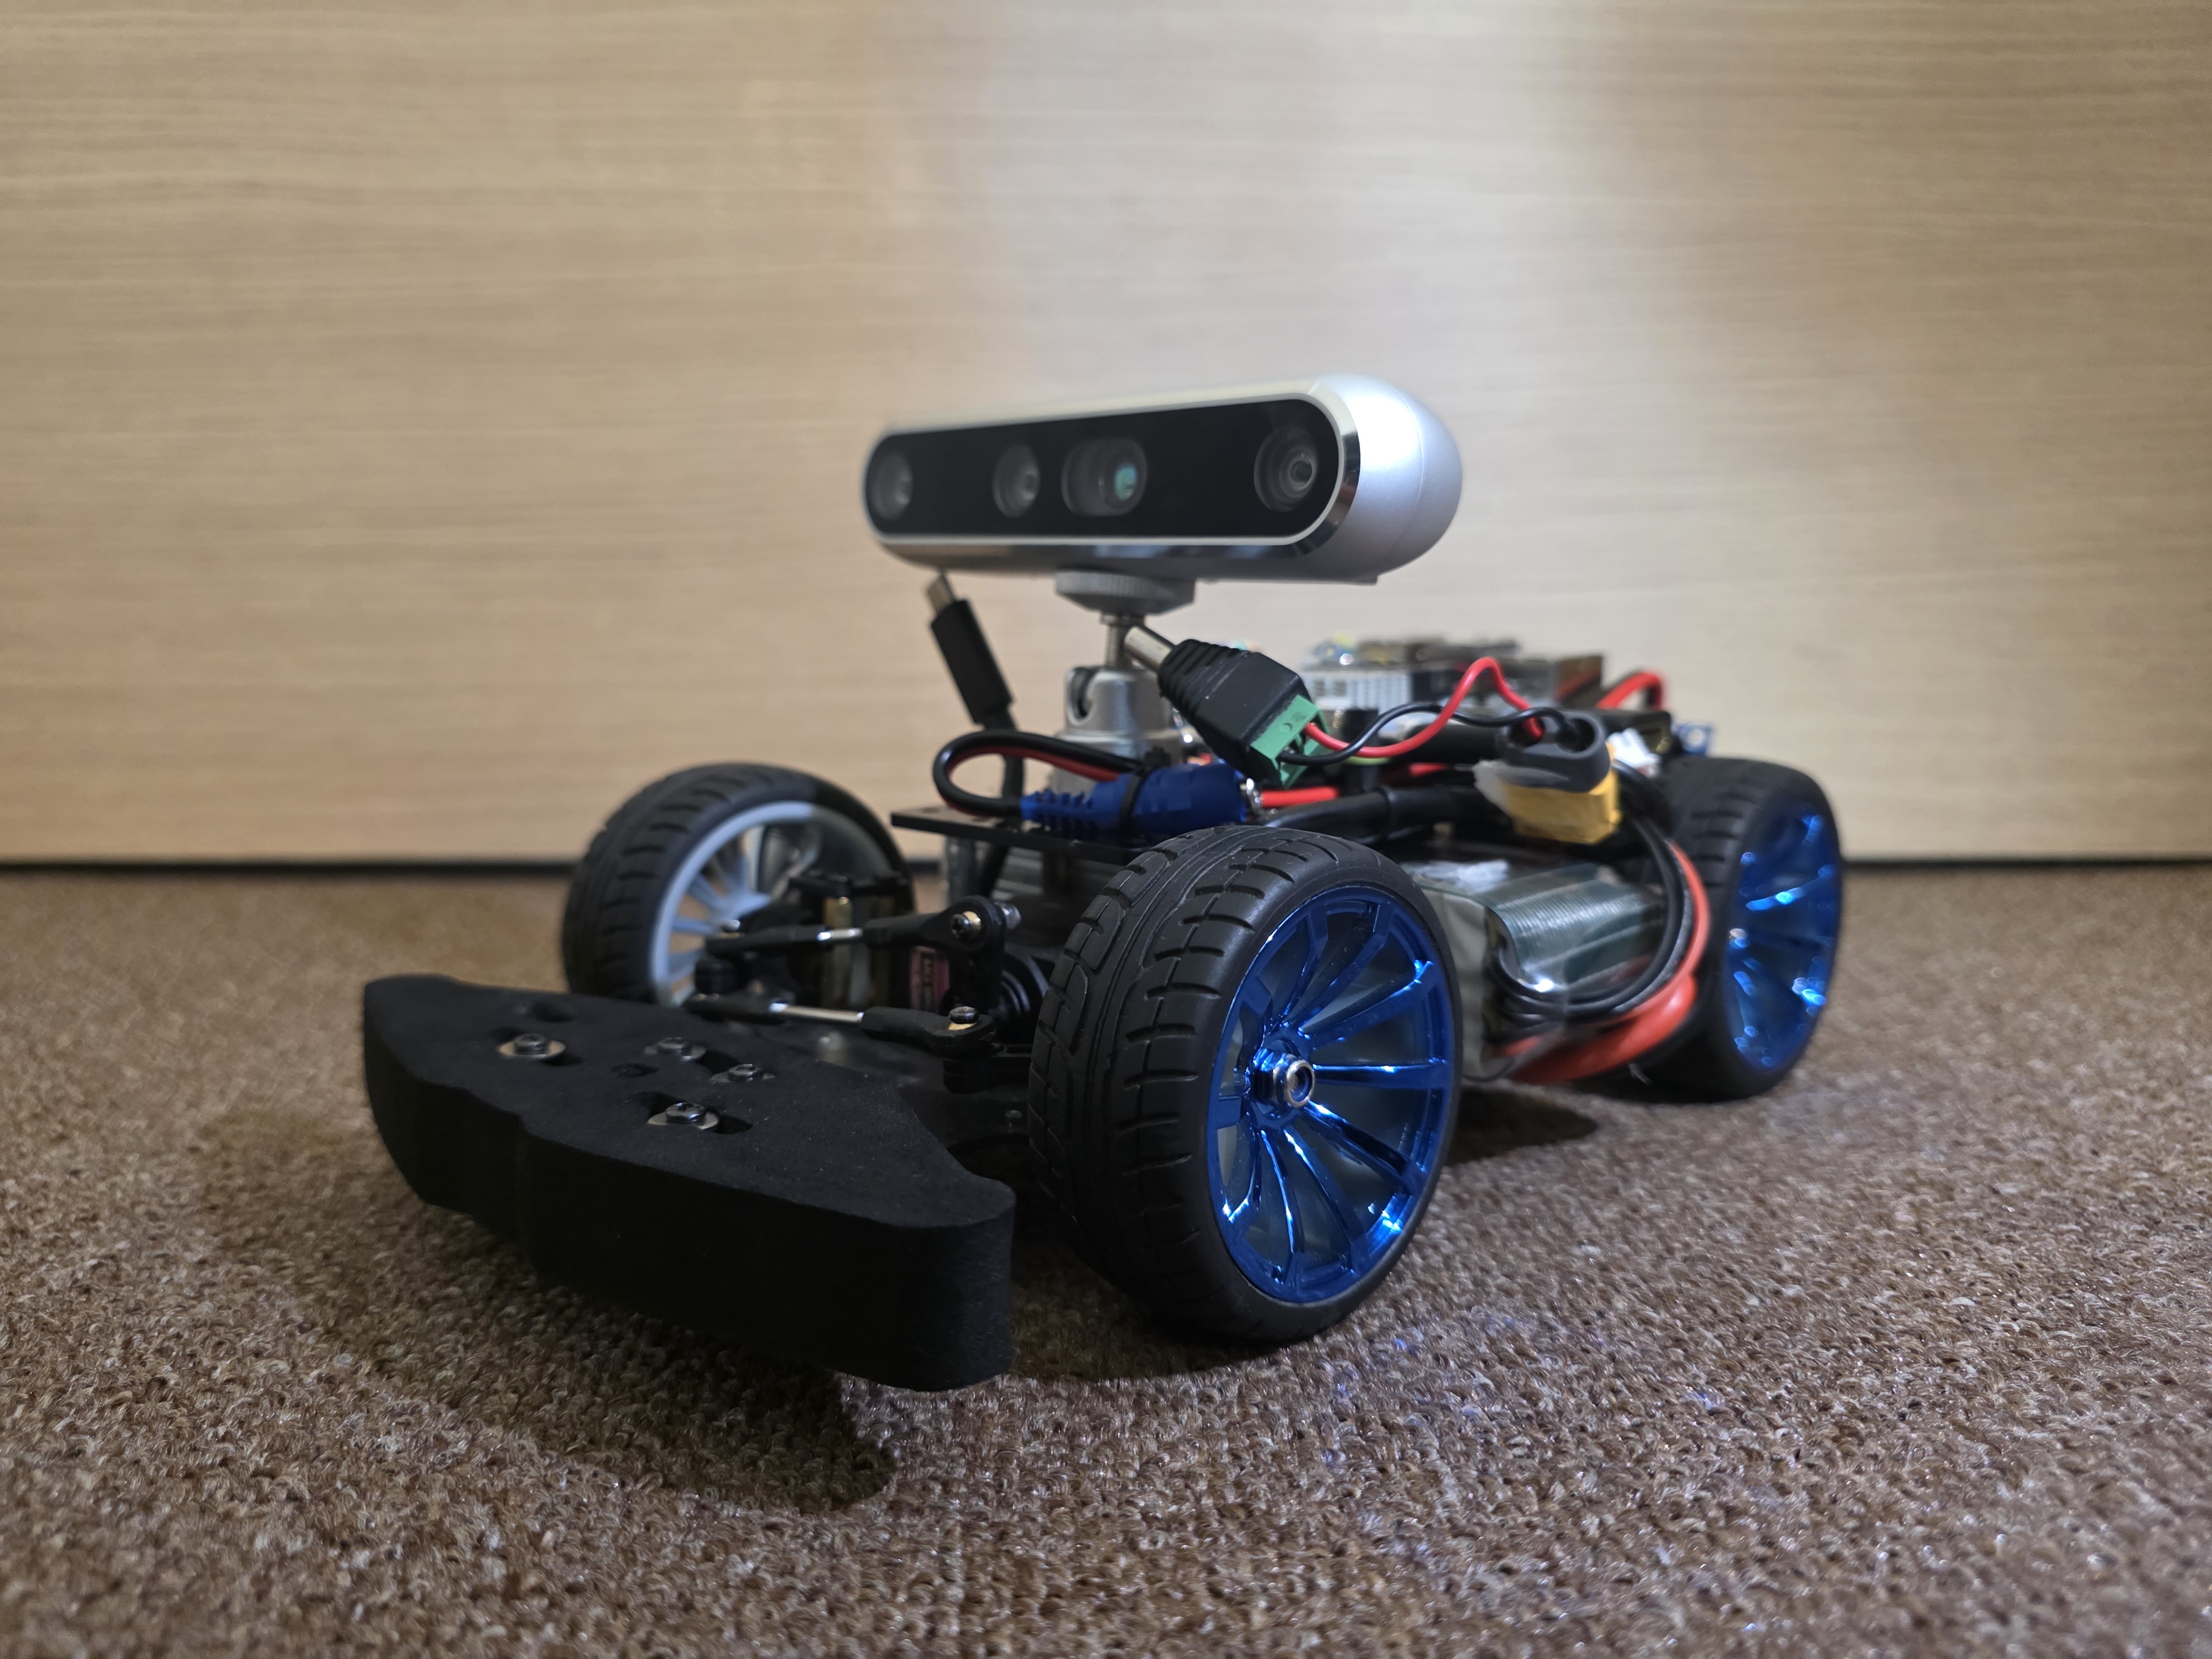
MegTech es un coche construido por un equipo educativo para WRO Future Engineers 2025. Sus fotografías muestran un vehículo de cuatro ruedas con soportes propios, electrónica accesible y una cámara de profundidad elevada. El proyecto reúne Raspberry Pi 5, Intel RealSense D455, lidar y una transmisión con dirección mediante servo.
La documentación del equipo MegTech permite conocer ese montaje físico. Uno de sus programas aporta además un ejemplo breve para estudiar qué significa realmente detectar proximidad antes de girar. El coche es un prototipo de competición documentado; no consta una oferta de venta ni una validación independiente de todas las funciones anunciadas.
Una cámara que aporta profundidad
La RealSense D455 ocupa un lugar visible sobre el chasis. A diferencia de una decisión basada solamente en el tamaño de una región de color, un flujo de profundidad permite consultar una distancia estimada para un punto de la imagen. Esa medida depende del objeto, de la escena y de la validez del dato que entrega la cámara.
El inventario también incluye un lidar D500, pero cada sensor necesita identificarse en el programa utilizado. Disponer de dos tipos de percepción en el vehículo no demuestra que ambos se combinen en cualquier ensayo. Esa distinción evita atribuir al coche una fusión de sensores que un archivo concreto no implementa.
Qué consulta el ensayo publicado
El archivo task1.py configura un flujo de profundidad de 640 por 480 píxeles a 30 imágenes por segundo. Durante el avance consulta la distancia del píxel central. Cuando recibe un valor válido inferior a 0,9 metros, termina ese tramo y continúa con la secuencia de giro.
Es una prueba de una condición puntual. Una medida central no representa por sí sola todo el ancho de la carrocería ni el espacio que ocupará durante una curva. Para convertirla en una estrategia de conducción habría que relacionar el dato con la posición de la cámara, el frente del coche y su trayectoria real.
El código permite estudiar otro detalle: comprueba primero que la distancia tenga un valor considerado verdadero. Si la lectura es cero o no llega una medida válida, esa condición de proximidad no se activa. El ensayo no incluye ahí una alternativa equivalente a detenerse porque falta información. Es una diferencia relevante entre encontrar un obstáculo y gestionar la ausencia de una medida.
Cuatro iteraciones no son cuatro vueltas
El programa alterna avance y giro dentro de un bucle de cuatro iteraciones. Aunque su variable utiliza la palabra inglesa «lap», cada repetición del archivo contiene un tramo y una acción de giro. El nombre de la variable no acredita que el coche haya completado cuatro vueltas a la pista.
La dirección se mantiene durante un intervalo programado. Ese intervalo es una orden de control, sin una medida de orientación que confirme en ese punto el ángulo ejecutado. La velocidad del motor, el suelo y la geometría del servo pueden cambiar el resultado de una misma duración.
Por eso el archivo sirve como ensayo de componentes y secuencias, sin demostrar una navegación completa o una repetibilidad concreta. Un registro de las medidas de profundidad, los instantes de giro y la posición final ayudaría a evaluar qué ocurrió en el vehículo real.
MegTech ofrece un ejemplo educativo reciente para hacer esa lectura crítica. Su montaje permite observar la integración de una cámara de profundidad en un coche pequeño, mientras el programa permite separar el inventario de sensores, las órdenes ejecutadas y los resultados que todavía necesitan medirse.
Fuentes
- Vehículo, equipo y arquitectura de MegTech 2025 [en]
- Ensayo de conducción y profundidad task1.py [en]
Imagen: Fotografía publicada por Equipo MegTech de MegTech Future Engineers 2025, con el cuerpo completo, sus ruedas y los sensores visibles en el montaje físico. Archivo original.
Sigue explorando
Robots relacionados
Descubre sus fichas y todo lo que hemos contado sobre ellos.